6 DOF机械臂抖动难题:Robstride执行器与MIT模式调参实战

自由电影人用Robstride执行器和STM32打造6自由度相机臂,J2/J3联动抖动难解,社区支招控制与机械排查。
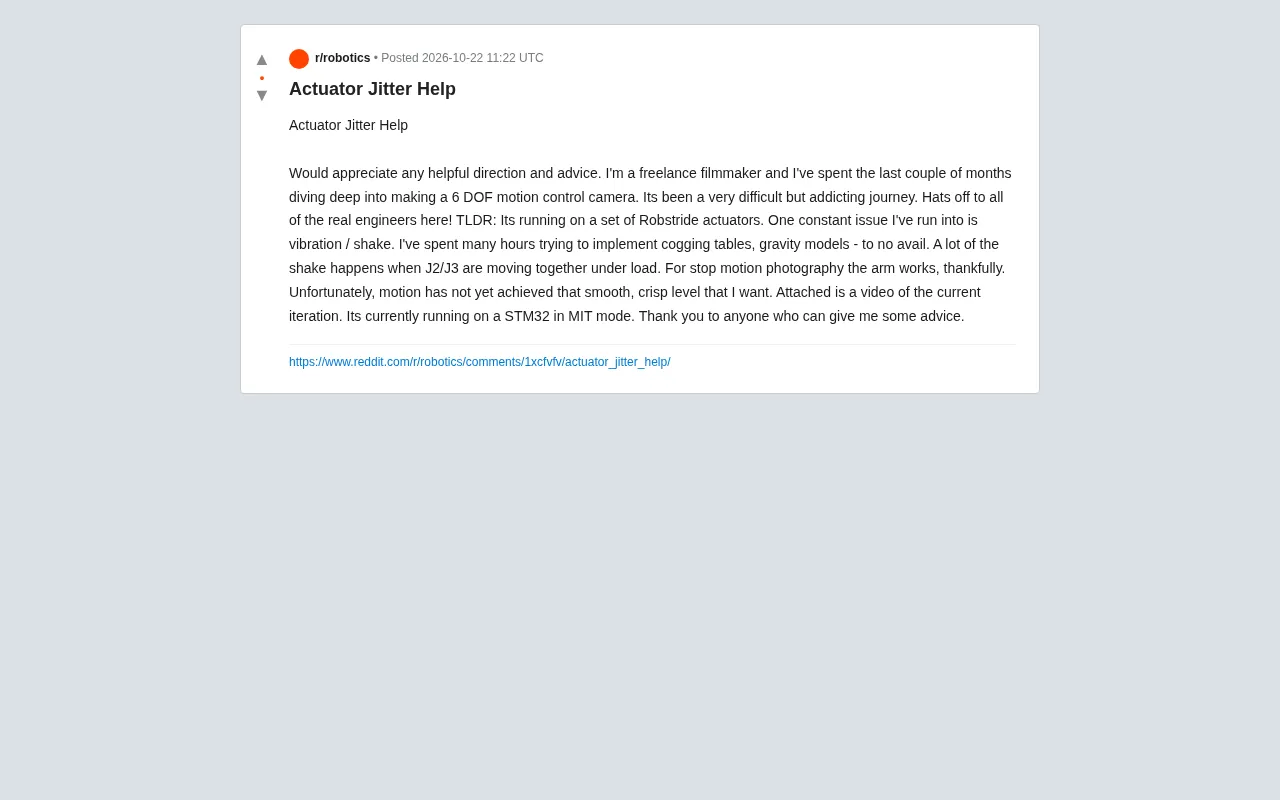
一位自由电影制作人耗时数月开发6自由度运动控制相机臂,采用Robstride执行器和STM32在MIT模式下驱动。虽然停格摄影可用,但连续运动时J2/J3关节联动出现明显抖动,他尝试齿槽转矩表和重力模型补偿均未奏效,遂向社区求助。文章梳理了项目背景和技术栈,指出MIT模式对控制参数敏感,抖动可能源于控制增益不当、多关节耦合与重力补偿不足、机械刚度不足引发共振,以及通信延迟等实时性问题。建议从单关节测试入手,加入低通/陷波滤波,结合系统辨识逐步优化。
一位自由电影制作人耗时数月打造6自由度运动控制相机臂,却在Robstride执行器上遭遇持续抖动,尤其是J2/J3关节联动时。他尝试了齿槽转矩表和重力模型仍未解决,于是向社区求助。本文基于Reddit原帖,梳理问题背景、技术要点,并结合社区常见思路给出调试方向。
项目背景:从电影人到机器人创客
据Reddit原帖,这位创作者是自由电影人,过去几个月一直在开发6 DOF运动控制相机臂。他坦言过程“困难但上瘾”,并向真正的工程师致敬。目前机械臂基于Robstride执行器,由STM32在MIT模式下驱动。虽然停格摄影功能可用,但连续运动仍达不到他想要的平滑锐利水准。
抖动现象:J2/J3联动时最明显
原作者描述,抖动/震动在J2和J3关节共同负载运动时最为突出。他已花费大量时间实现齿槽转矩表(cogging tables)和重力模型(gravity models),但收效甚微。这说明问题可能不在单一补偿环节,而涉及多关节耦合、控制参数或机械共振。
齿槽转矩(cogging torque) 是永磁电机因定子齿槽与转子磁极相互作用产生的周期性力矩波动,与转子位置呈多阶谐波关系。在直驱或低减速比关节中尤为明显,会导致低速运动时的位置纹波。常见补偿方法是预先测量不同转子角度下的力矩偏差,制成查找表(cogging table),运行时根据编码器位置前馈补偿。但该表会随温度、电流幅值和负载变化而漂移,且多关节联动时各关节的齿槽扰动会通过机械耦合相互叠加,因此仅靠静态表往往难以完全消除J2/J3联动时的抖动。
技术栈解析:Robstride执行器 + STM32 MIT模式
Robstride执行器常用于轻量级机器人关节,支持MIT模式(即力矩、位置、速度混合控制)。MIT模式允许直接控制力矩,对柔顺运动友好,但也对控制环参数敏感。STM32作为主控,需要处理多关节同步与实时性。原作者未提及具体控制频率和滤波器设置,这些可能是排查重点。
MIT模式是一种常用于四足机器人和协作机械臂的关节控制模式,最初由MIT Cheetah团队提出。它允许上位机同时发送位置、速度、前馈力矩以及位置/速度增益(Kp、Kd),底层驱动器以较高频率(通常为10–30 kHz)运行一个阻抗控制环。这种模式将部分控制权交给用户,适合实现柔顺交互和动态运动,但对增益整定非常敏感:Kp过高易引发高频振荡,Kp过低则跟踪滞后、重力下垂明显。此外,MIT模式通常依赖驱动器内部的力矩传感或电流估算,若标定不准,也会引入周期性扰动。
可能的原因与调试方向
结合原帖信息和社区常见经验,抖动可能源于以下几方面:
1. 控制参数与滤波
MIT模式下,位置环和速度环增益过高或过低都可能导致振荡。建议检查PID参数,并加入低通滤波或陷波滤波器抑制机械共振。原作者未说明是否使用了滤波器,这是值得尝试的方向。
陷波滤波器(notch filter) 是抑制机械共振的常用手段,其原理是在特定频率处大幅衰减增益,同时尽量不影响其他频段。调试时通常先通过扫频或敲击测试识别系统的共振频率(相机臂这类细长结构常在几十赫兹出现一阶弯曲模态),然后在控制环中配置陷波滤波器。若共振频率随姿态变化(如臂展不同),固定陷波器效果有限,需采用自适应陷波或降低整体带宽。低通滤波器则用于衰减编码器噪声和高频抖动,但会引入相位滞后,需在带宽和稳定性之间权衡。
2. 多关节耦合与重力补偿
J2/J3联动时抖动加剧,暗示重力模型可能未充分考虑关节间耦合惯量。齿槽转矩表若未随温度或负载变化更新,补偿效果也会打折。可尝试在线辨识或自适应补偿。
重力模型在机械臂控制中用于前馈补偿各关节因自身重量和负载产生的静态力矩,通常基于刚体动力学(如牛顿-欧拉或拉格朗日法)计算。对于6自由度臂,重力力矩是关节角度的非线性函数,需要准确的连杆质量、质心和惯性参数。若模型参数不准或未考虑负载变化,补偿残差会表现为低速时的下垂或抖动。更关键的是,重力补偿只处理静态项,而J2/J3联动时的动态耦合(科氏力、离心力及关节间惯量耦合)需要完整的动力学模型才能补偿,这正是仅靠重力模型和齿槽表难以奏效的原因之一。
3. 机械刚度与共振
相机臂的机械结构若刚度不足,在运动时易激发共振。检查关节连接件、皮带或连杆的刚性,必要时增加阻尼或改变质量分布。
4. 实时性与通信延迟
STM32与执行器之间的通信延迟或控制周期抖动也会引入不稳定。确保控制循环定时精确,避免总线冲突。
社区求助与后续建议
原帖作者附上了当前迭代的视频,并希望获得方向性建议。对于类似项目,建议从单关节测试开始,逐步增加耦合,同时记录数据以定位问题。也可参考机器人控制领域的系统辨识方法,先建模再调参。
结语
6 DOF运动控制相机臂的抖动问题涉及控制、机械与实时系统多层面。原作者的探索精神值得肯定,希望社区建议能帮助他突破瓶颈。如果你有相关经验,不妨在Reddit原帖下分享。
相关推荐
用Claude+MCP打造Jarvis:零硬件改造接入智能家居
一位创作者用Claude Code生成MCP Server,通过涂鸦Smart Life平台API直连智能灯泡,绕开Alexa和Google Home,实现语音控制灯的Jarvis式体验。本文拆解四步搭建流程、技术原理与方案局限。
REA:用AI Agent逆向工程任何软件
REA(Reverse Engineer Anything)是一款专为AI编程代理设计的MCP服务器和技能包,支持Cloud Code、Cursor等工具,可逆向分析JavaScript、Electron、二进制、Android应用和固件。本文详解其工作流程、支持平台、本地分析优势与能力边界,并提醒合法使用。

AI代理五个权限等级:从ChatGPT问答到全自动Agent
把AI代理权限拆成五个等级:从ChatGPT纯对话、项目文档、MCP连接器、Computer Use自动点击到无人值守代理,逐级分析能力边界、提示注入风险与审批疲劳,并给出默认只读、不可逆操作人工确认、按项目隔离三条实操规则。