GitHub Universe发布:Copilot Fusion提速40%,重构智能体时代SDLC

GitHub推出Fusion、Foundry、Projects及架构扩容,重构智能体时代的软件开发生命周期。
GitHub在Universe大会上发布四项更新,试图将软件开发生命周期改造为适配智能体的形态。Copilot Fusion宣称以40%的速度提升和最高77%的成本降低提供前沿级代码质量,使高质量生成具备规模化经济性;统一Copilot harness进驻Foundry托管服务,为长时运行智能体提供状态管理与工具调用可靠性保障;Copilot Projects通过编排循环支持多智能体跨仓库协同推进变更;同时GitHub扩容并加固架构以承载持续运行的智能体负载。四层分别对应生成能力、运行时、编排与基础设施,共同构成重定义SDLC的完整拼图,但具体基准与边界仍待开发者验证。
GitHub在Universe大会上抛出了一套组合拳,目标很明确:把软件开发生命周期(SDLC)重写成适配智能体(agentic)时代的形态。官方X账号的推文一口气列出了多项更新,从模型能力、运行时托管到多智能体编排,覆盖了开发者从写代码到跑任务的完整链路。
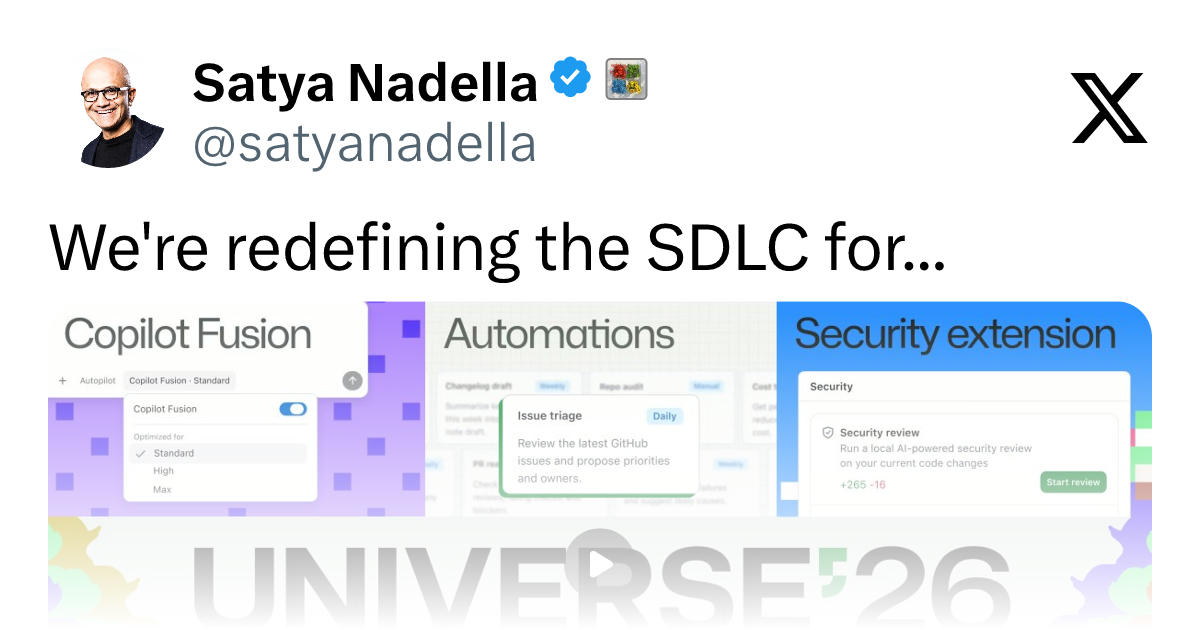
Copilot Fusion:质量、速度与成本的三重挤压
最受关注的是GitHub Copilot Fusion。按照官方说法,它提供「前沿级别」的代码质量,同时速度提升40%,成本最高降低77%。这三个指标放在一起看,指向的其实是同一个问题:此前智能体写代码,要么质量不够需要人反复返工,要么质量够但推理成本和时间开销难以规模化。Fusion试图把这条曲线压平,让高质量生成变成可以日常依赖的基础能力,而不是偶尔尝鲜的演示。
对团队而言,这意味着代码生成的边际成本结构发生变化。当单次生成更便宜、更快,且质量接近前沿模型时,把智能体放进CI流程、批量处理重复性重构或测试补全,才具备经济上的可行性。
统一Copilot harness进驻Foundry:长时运行智能体的托管底座
第二个更新是把统一的Copilot harness放进了Foundry——一个用于构建长时运行智能体的托管服务。关键词是「长时运行」和「托管」。
智能体要真正干活,就不能只在一次对话里回答问题,而要能持续推理、调用工具、执行多步任务。这类负载对基础设施的要求和普通推理请求完全不同:要有状态管理、要有工具调用的可靠性保障、要在失败时能恢复。Foundry把这层复杂度接了过去,开发者专注在智能体的逻辑上,而不是自己搭一套运行时。统一的harness也意味着不同场景下的智能体可以共享同一套底层能力,减少重复建设。
Harness 在智能体语境下的含义
Harness 原指“马具”或“安全带”,在软件与 AI 工程中引申为“驾驭层”或“执行框架”。智能体 harness 通常指包裹在底层模型之外的一整套运行时组件:任务循环、工具调用的解析与路由、上下文与记忆管理、错误重试与终止条件判定等。它决定了模型能力如何被稳定地转化为可执行的动作序列。统一的 harness 意味着同一套执行语义可以复用到不同智能体,避免每个团队重复实现工具调用协议和状态机,也便于平台统一观测、限流与故障恢复。
Copilot Projects:跨仓库的多智能体编排
第三个更新Copilot Projects提供了一套编排循环,让多个智能体可以跨仓库协同工作。这解决的是单体智能体搞不定的问题——真实项目往往横跨多个代码库,一个需求可能涉及前端、后端、基础设施配置的联动修改。
编排循环的价值在于把「拆任务、分派、汇总、验证」这个流程结构化。多个智能体各管一块,编排层负责协调依赖和结果合并。这是从「一个助手帮你写一段代码」到「一支智能体队伍推进一个跨库变更」的转变,也是GitHub口中重构SDLC的实际落点。
编排循环(orchestration loop)的典型结构
编排循环是多智能体系统里的调度核心,一般包含四个反复执行的阶段:规划(把高层目标拆成子任务并识别依赖)、分派(将子任务路由给具备相应工具与权限的智能体)、执行与汇总(收集各智能体的产出并合并冲突)、验证(运行测试或静态检查确认结果)。循环会在验证失败时重新规划,直到满足退出条件。与单智能体不同,编排层还要处理跨智能体的上下文传递、并发控制和权限边界,这正是跨仓库场景下最复杂的部分。
扩容与架构加固:智能体开发的基础设施前提
除了三项产品更新,GitHub还提到正在扩充容量并强化自身架构,目的是让这个「智能体开发之家」更具韧性。这条信息容易被忽略,但对平台级产品来说分量不轻:当大量智能体在平台上持续运行、频繁读写仓库、触发工作流时,平台的稳定性和承载能力直接决定了上面所有功能能不能被放心使用。
这套组合拳在讲什么故事
把四项更新放在一起看,GitHub的叙事逻辑是分层的:Fusion解决「生成得好不好、贵不贵」,Foundry解决「智能体在哪里跑、怎么跑得久」,Projects解决「多个智能体怎么协作」,架构扩容解决「平台撑不撑得住」。四层叠起来,才构成一个完整的智能体开发环境。
值得留意的是「重定义SDLC」这个提法本身的野心。传统SDLC围绕人的协作节奏设计——需求、开发、测试、部署,每个环节有明确的人工交接点。智能体介入后,这些交接点会变成智能体之间的任务传递,人的角色上移到目标设定和结果审核。GitHub想占据的,正是这个新流程的基础设施位置。
不过,官方推文披露的信息集中在能力宣称层面,Fusion的质量基准如何定义、Foundry的托管边界在哪里、Projects的编排在复杂仓库结构下的实际表现,都还需要开发者上手验证。对团队来说,更务实的做法是从单点切入——先用Fusion评估生成成本的实际变化,再考虑把长时任务迁到Foundry,最后才涉及多智能体编排这类组织级改造。
SDLC 与人工交接点
SDLC(软件开发生命周期)是描述软件从需求到退役全过程的经典框架,常见阶段包括需求分析、设计、开发、测试、部署与运维。传统 SDLC 的流程设计以人为执行主体,阶段之间设有评审、审批、合并等人工交接点,用以控制风险和质量。智能体介入后,这些交接点可部分转化为智能体之间的任务传递与自动验证,人的职责上移到目标定义、约束设定和最终审核。理解这一转变,才能看清 GitHub 所谓“重定义 SDLC”并非替换某个环节,而是重构环节之间的衔接方式。
相关推荐
Hermes Agent 深度实战:从部署到技能、MCP 与钩子
基于 YouTube 深度教程梳理 Hermes Agent 的完整使用路径:VPS 部署、soul.md 与 user.md 记忆分层、技能自动生成、MCP 与连接器接入 Notion、多档案与子 Agent 委派、网关与 Shell 钩子定制,以及语音通话配置要点。
成瘾中的共生依赖:松开绳子,对方才能走向康复
斯坦福成瘾医学专家 Anna Lembke 博士解析共生依赖如何维持成瘾循环:当家人停止过度干预、参加 Al-Anon 等支持团体并放手,成瘾者反而更可能走向康复。文章用拔河比喻解释这一临床规律及其对治疗实践的启示。
自动驾驶训练数据从哪来?Cosmo 3用场景图生成多传感器数据
Cosmo 3 为自动驾驶训练数据提供生成式解法:通过世界场景图控制生成,同步输出一致的 RGB 与 LiDAR 传感器数据,并支持闭环仿真的连续生成,开放开发者试用。