GPT-6 Astra传闻能"开车"?拆解一则待验证的AI消息
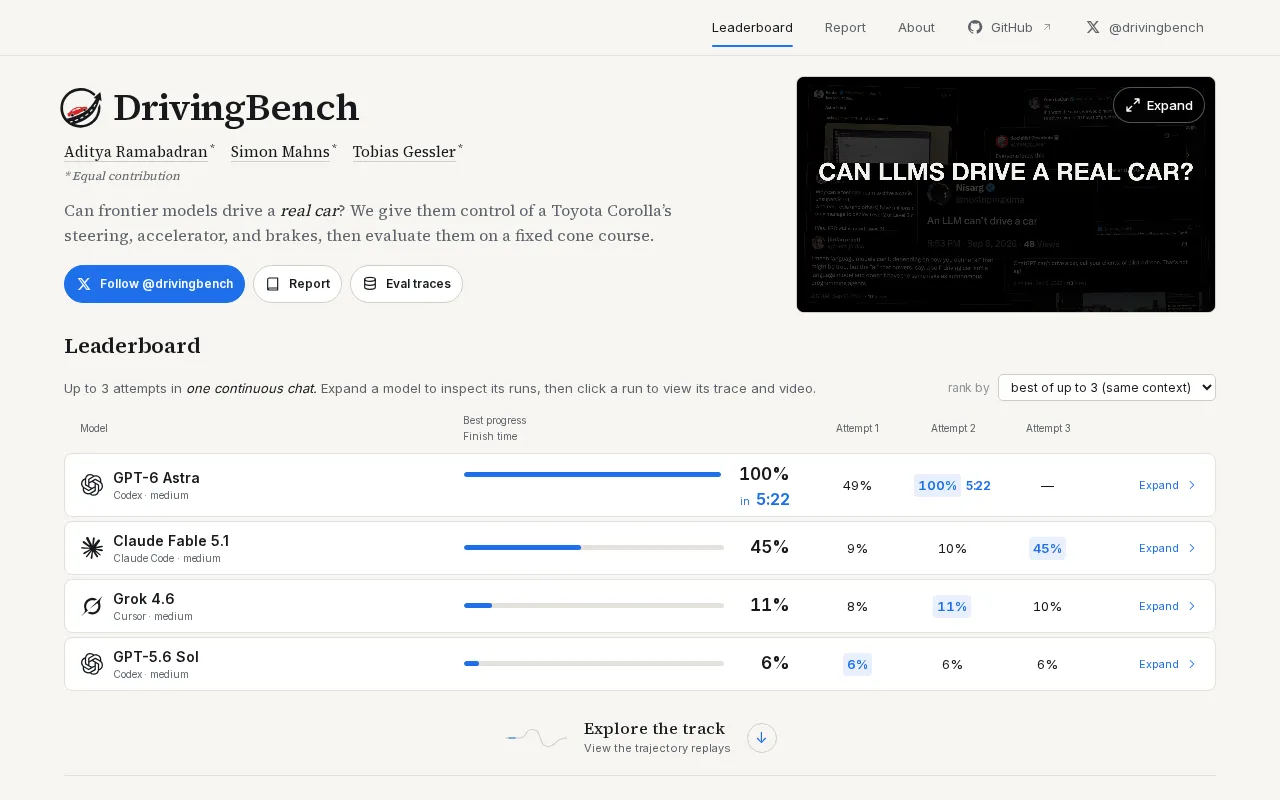
Hacker News出现GPT-6 Astra能驾驶汽车的传闻,文章借此梳理大模型驱动自动驾驶的技术逻辑与现实局限。
Hacker News上一条「GPT-6 Astra已能驾驶汽车」的帖子引发热议,但该消息缺乏官方来源与可验证细节。文章以此为切入点,阐述了通用大模型驱动自动驾驶的技术逻辑:多模态大模型正从感知向行动演进,端到端架构理论上比传统模块流水线具备更强的场景泛化与常识推理能力。然而,感知到行动之间存在推理延迟、幻觉风险和长尾极端场景等现实鸿沟,Demo距量产仍有漫长的安全验证与法规合规路程。文章最终呼吁读者以官方渠道、可验证技术细节和第三方复现作为判断依据,对AI能力传闻保持好奇的同时保持审慎。
一则引发热议的AI传闻
近日,Hacker News上出现了一条标题颇为惊人的帖子——「GPT-6 Astra has gained the ability to drive a car」(GPT-6 Astra 已获得驾驶汽车的能力)。该帖迅速积累了71个点赞和54条评论,引发社区讨论。
需要坦诚说明的是:这条消息目前仅有一个标题,缺乏可核实的技术细节、官方公告或权威来源佐证。因此本文并非对既成事实的报道,而是围绕这一话题,梳理「大模型驱动自动驾驶」这一命题背后的技术逻辑与现实边界。
为什么「大模型开车」会成为话题
近两年,多模态大模型的能力边界不断扩展,从文本、图像到视频、音频,模型正在向「感知—推理—行动」的闭环演进。所谓 GPT-6 Astra 能够「驾驶汽车」,本质上指向的是一个业界持续探索的方向:用通用大模型作为具身智能(Embodied AI)的决策大脑。
这种设想并非空穴来风。自动驾驶传统上依赖专用的感知、规划、控制模块流水线,而多模态大模型提供了另一种可能——用单一的端到端模型直接从传感器输入映射到驾驶动作,理论上具备更强的场景泛化能力和常识推理能力。
从「感知」到「行动」的鸿沟
让大模型「看懂」路况已经不算难事,视觉语言模型(VLM)在场景理解上表现出色。真正的挑战在于把理解转化为安全、实时、可靠的车辆控制。开车对延迟极其敏感,毫秒级的响应差异可能关乎安全;而当前大模型的推理延迟、幻觉问题、以及对长尾极端场景的处理能力,都是横亘在「Demo」和「量产」之间的现实鸿沟。
具身智能(Embodied AI)是指让AI系统拥有物理载体,能够在真实或模拟环境中感知、推理并执行动作,而非仅停留在语言或图像层面的处理。与传统自动驾驶的模块化架构不同,端到端方案试图用一个统一的神经网络直接将摄像头、激光雷达等传感器的原始输入映射为方向盘转角、油门刹车等控制指令,省去人工设计的中间模块。这种方式的潜在优势在于:模型可以学习到人类专家难以显式编码的隐性驾驶经验,并在面对训练数据覆盖不到的新场景时,借助大模型的常识推理能力做出合理判断。谷歌DeepMind的Gemini系列、OpenAI的多模态研究路线,以及特斯拉FSD v12转向端到端架构,都是这一趋势的代表性案例。
「幻觉」(Hallucination)在大模型领域特指模型生成与事实不符或凭空捏造的输出内容。在文本问答中,幻觉的代价通常是信息错误;而在自动驾驶场景中,模型若对障碍物、交通标志或行人做出错误判断,则可能直接导致交通事故。长尾场景(Long-tail scenarios)则是指训练数据中极少出现的罕见路况,例如逆向行驶的电动车、道路施工的异形标志或恶劣天气下的能见度极低情形。自动驾驶的安全性本质上由最坏情况决定,而非平均情况,这使得长尾问题的解决成为量产上路的核心门槛。当前大模型在这两方面仍缺乏系统性的工程验证,是学术Demo与商业落地之间最难跨越的断层之一。
社区讨论折射出的态度
从帖子引发的评论热度可以看出,AI社区对这类消息通常抱有两种交织的情绪:一方面是对能力跃迁的兴奋,另一方面是对夸大宣传的警惕。在缺乏技术论文、演示视频或第三方复现的情况下,一个吸睛标题很难被认定为可靠事实。
对于关注前沿的读者,识别这类信息时可以关注几个关键点:是否有官方发布渠道、是否提供可验证的技术细节、是否有独立方复现结果。仅凭标题和讨论热度,尚不足以支撑「GPT-6 已能自动驾驶」这样的强结论。
理性看待AI能力的边界
无论 GPT-6 Astra 的传闻真伪,「通用大模型驱动机器人与车辆」确实是当前 AI 领域最受关注的探索方向之一。特斯拉、Waymo 等公司在端到端自动驾驶上的实践,以及各大实验室在具身智能上的投入,都表明这条路径正被认真对待。
但从研究原型到可上路的产品,中间隔着安全验证、法规合规、大规模路测等漫长环节。对这类消息保持好奇的同时保持审慎,或许是面对AI快速迭代时最实用的姿态。
本文所依据的原始素材信息有限,后续若有官方或权威来源披露具体细节,相关结论仍需重新评估。
相关推荐
《珠峰:另一面》预告释出:滑雪登山者挑战北壁滑雪下降
国家地理《珠峰:另一面》预告发布,记录职业滑雪登山者挑战珠峰直北壁并首次滑雪下降的惊险历程,包含罕见北壁影像与雪崩生死瞬间。
用NVIDIA PhysicsNeMo构建汽车碰撞AI代理模型
解析NVIDIA PhysicsNeMo碰撞分析工作流:如何用仿真数据集训练Transolver代理模型,并通过NIM封装为推理API,覆盖几何参数化、数据切分与误差验证的完整四步流程。
LangGraph生产环境:API静默变更之痛
探讨LangGraph Agent在生产环境中遇到外部API静默变更的挑战,分析现有监控与测试的局限性,并提出语义验证、回归测试等防御策略,帮助开发者提升系统稳定性。