Open MicroManipulator:开源亚微米3D运动控制平台
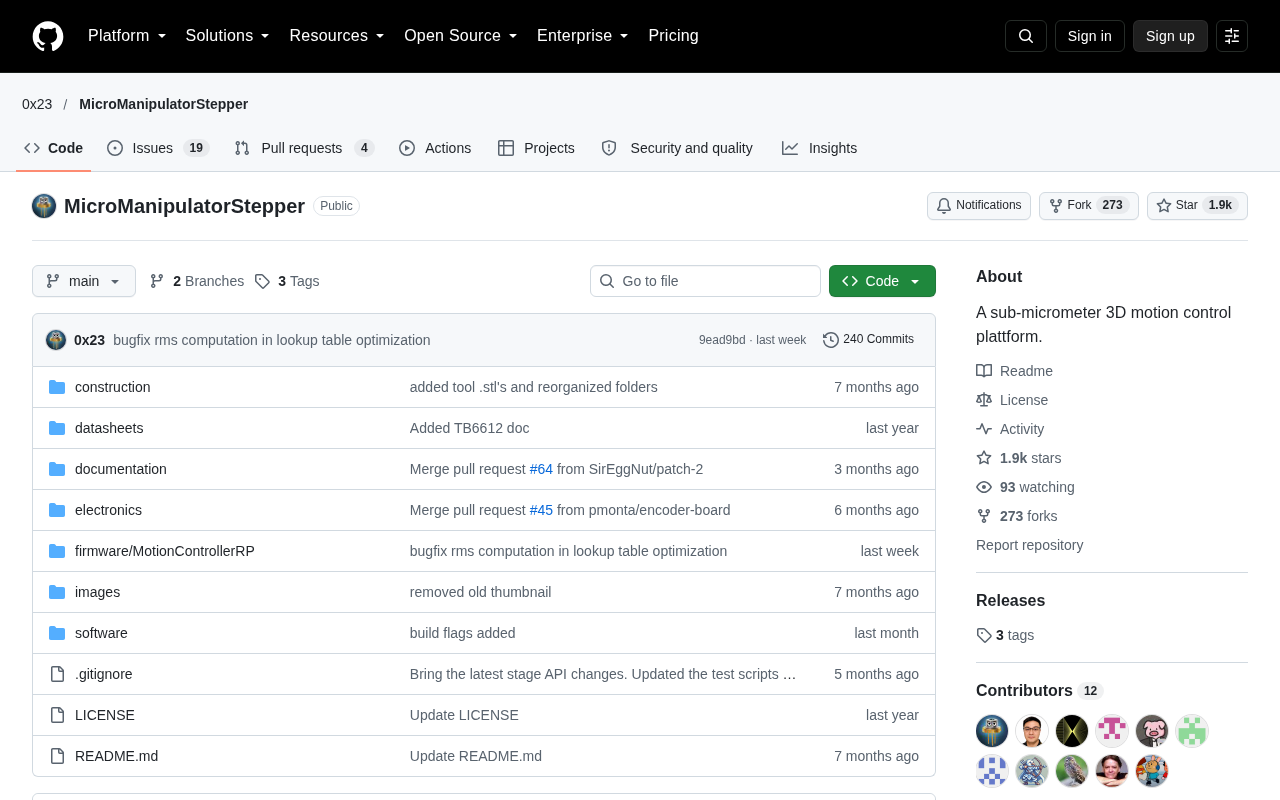
Open MicroManipulator 以开源方式提供亚微米级 3D 运动控制平台,试图打破精密控制的商业垄断。
Open MicroManipulator 是一个在 Hacker News 上引发讨论的开源项目,定位为可复现、可修改的亚微米级 3D 运动控制平台,将原本封闭的精密运动控制系统拆解为硬件设计、控制算法与软件接口三部分开源发布。亚微米精度依赖高分辨率致动器、低噪声驱动电路与闭环反馈控制的配合,开源方案的复现难点集中在热漂移、振动耦合与传感器噪声等误差补偿上。该项目的生态位介于科研仪器与开发者工具之间,潜在用户包括需要低成本显微操作平台的学术团队和开发自动化微观操作流程的工程师。其成败取决于文档质量、标定数据公开程度与社区活跃度,而非单纯的机械图纸。
开源硬件切入精密控制领域
在精密制造与微观操作领域,亚微米级的三维运动控制长期被少数商业厂商垄断。Open MicroManipulator 项目的出现,为这一局面提供了一个开源替代方案。该项目在 Hacker News 上引发讨论,其定位是一个可复现、可修改的亚微米 3D 运动控制平台。
从公开信息来看,项目的核心价值不在于参数堆砌,而在于将原本封闭的精密运动控制系统拆解为硬件设计、控制算法与软件接口三部分,并以开源方式发布。这对于需要定制化微观操作能力的研究团队和小型实验室而言,意味着不必从零搭建,也不必承担高昂的商用系统采购成本。
亚微米精度意味着什么
亚微米(sub-micrometer)指分辨率或定位精度优于 1 微米。这个量级在生物显微操作、微纳加工、光学对准等场景中是基本门槛。实现这一精度,通常需要高分辨率致动器、低噪声驱动电路与闭环反馈控制三者的配合。
开源方案在这一环节的难点在于,机械结构的热漂移、振动耦合与传感器噪声都难以通过软件完全补偿。Open MicroManipulator 若要真正达到亚微米指标,其硬件设计与标定流程的公开程度将直接决定社区能否复现出同样精度的结果。这也是该项目值得关注的技术看点:它是否提供了完整的误差预算与标定方法,而不仅仅是一套机械图纸。
闭环反馈控制是精密运动控制的核心机制:系统通过位置传感器(如光栅尺、电容位移传感器或激光干涉仪)实时测量执行器的实际位置,将测量值与目标值比较后生成误差信号,再由控制器驱动致动器消除偏差。与开环系统相比,闭环控制能补偿机械传动间隙、热漂移和负载扰动等不确定因素。亚微米级闭环系统对传感器分辨率、控制环路带宽与采样延迟都有严格要求——例如,若传感器噪声达到几十纳米,控制器就可能将噪声当作真实偏差而反复调整,反而引入抖动。因此,误差预算的分配(执行器、传感器、结构、电子学各占多少)是这类系统设计的起点。
误差预算是精密工程中的系统化分析方法:将总精度指标逐层分解到各个误差源,包括阿贝误差(测量轴与运动轴不共线引起的余弦误差)、热膨胀、振动、传感器非线性、驱动器分辨率等,并为每一项分配可接受的上限。一个可复现的开源精密平台必须公开其误差预算表,否则复现者无法判断哪些部件可以替换、哪些必须严格匹配。这也是评估 Open MicroManipulator 文档深度的关键依据。
开源运动控制平台的生态位
精密运动控制的开源项目并不多见,原因在于这一领域高度依赖工程经验积累。多数开源机械臂或 CNC 项目停留在毫米级精度,亚微米级别的开源实践相对稀缺。Open MicroManipulator 的定位介于科研仪器与开发者工具之间,它可能吸引两类用户:需要低成本搭建显微操作平台的学术团队,以及希望在此基础上开发自动化微观操作流程的工程师。
项目的成败取决于文档质量与社区活跃度。精密硬件项目的复现门槛远高于纯软件项目,缺少详细的装配说明、校准步骤与故障排查指南,开源设计很容易停留在"能看不能用"的阶段。
致动器是精密运动平台的执行元件,常见类型包括压电陶瓷致动器(分辨率可达纳米级,但行程仅几十微米)、步进电机加精密丝杠(行程大但分辨率受限于丝杠导程与细分驱动)、音圈电机(兼顾行程与分辨率)以及柔性铰链机构(无间隙、无摩擦,适合微纳操作)。亚微米级平台通常采用混合方案:大行程由电机或音圈驱动,微调由压电致动器完成,两者串联构成粗精两级定位。不同类型的致动器在刚度、响应速度、发热与成本上差异显著,开源设计需要明确所选方案及其适用边界,否则复现者可能在错误场景中套用。
值得关注的方向
对微观操作与精密控制感兴趣的开发者,可以从项目仓库的硬件设计文件与控制软件接口入手评估其可复现性。若项目后续公开标定数据与实测精度报告,将显著提升其实用价值。在商用系统价格居高不下的背景下,一个文档完整、社区活跃的开源亚微米控制平台,有望成为实验室级精密操作的低成本起点。
相关推荐
Kimi K3.1开源模型实测:3万亿参数挑战闭源巨头
Kimi K3.1 开源权重模型深度实测:3万亿参数MoE架构、100万token上下文,3D渲染惊艳但空间推理与事实准确性存短板。基准逼近Opus 5.5,每任务成本仅2.11美元,开源前沿的真实水位全解析。
SQL Agent模式选择层实测:Opus竟输给Sonnet,投票机制零收益
开源项目 schemagate 在 BIRD 与 Spider 2.0 上实测 SQL Agent 模式选择层:Opus 在 Spider 2.0 上输给 Sonnet,投票机制留出集收益为零,BigQuery 分片表击穿选表逻辑,基准测试还暴露了权限校验 bug。
Anthropic新指南:大多数AI Agent不需要堆子代理,单一主循环才是正解
Anthropic发布Agent架构新指南,主张大多数场景应回归单模型单上下文的开放式工具循环,仅在可测量退化时才拆分。指南披露单循环比多代理快约2倍,工具定义超30-50个后选择质量下降,Claude Code系统提示词削减超80%。