同时识别近优区域:仿真优化的新范式与SASORI算法
论文提出SASORI算法,在连续仿真优化中同时识别所有容差下的近优区域,达到minimax最优复杂度。
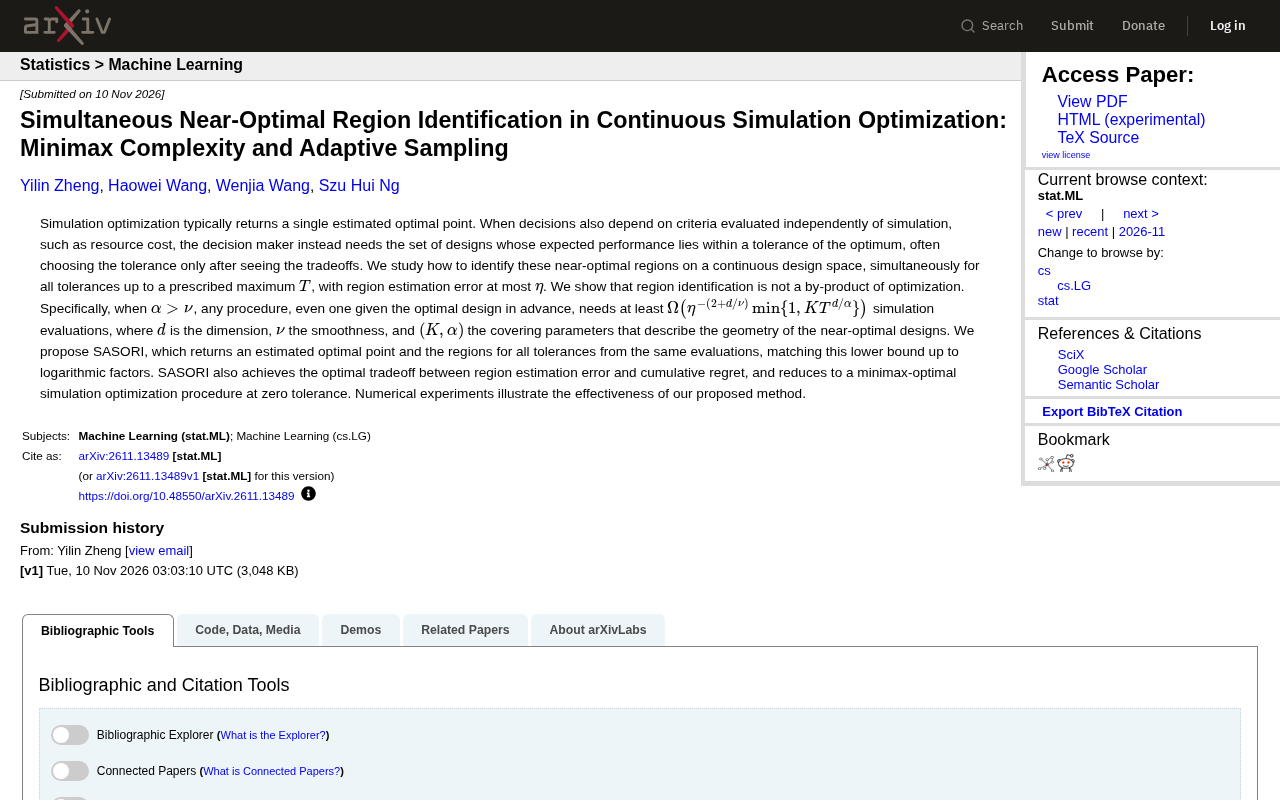
该论文研究连续设计空间仿真优化中的近优区域识别问题,要求同时识别所有容差(最大到T)下的近优区域,并保证区域估计误差不超过η。作者首先推导了样本复杂度的理论下界,表明区域识别比单点优化需要更多评估。随后提出SASORI算法,利用同一组仿真评估同时返回估计最优点和所有容差下的近优区域,其样本复杂度与下界在忽略对数因子后匹配,达到minimax最优。SASORI还在区域估计误差与累积遗憾之间实现最优权衡,当容差为零时退化为minimax最优的仿真优化方法。数值实验验证了其有效性和样本效率。
引言:从单点最优到区域决策
在仿真优化(Simulation Optimization)中,传统方法通常致力于返回一个估计的最优点。然而,现实决策往往不止依赖仿真性能,还需考虑资源成本等独立评估的指标。决策者真正需要的,是那些期望性能落在最优值某个容差范围内的设计集合——即近优区域(near-optimal region),并且这个容差往往是在看到权衡之后才确定的。
最近一篇来自rss的论文《Simultaneous Near-Optimal Region Identification in Continuous Simulation Optimization: Minimax Complexity and Adaptive Sampling》深入探讨了如何在连续设计空间中,同时识别所有容差(最大到给定上限T)下的近优区域,并保证区域估计误差不超过η。该研究揭示了区域识别并非优化过程的副产品,并提出了高效算法SASORI。
核心问题与理论下界
论文指出,当α > ν时,即使预先知道最优设计,任何算法要同时识别所有容差下的近优区域,所需的最小仿真评估次数也有一个下界:Ω(η^{-(2+d/ν)} min{1, KT^{d/α}})。这里d是设计空间的维度,ν是光滑性参数,而(K, α)是描述近优区域几何的覆盖参数。
这一下界表明,区域识别的复杂度与优化本身有本质不同:它需要更多的评估来覆盖整个区域,而非仅仅定位一个点。该结果从理论上厘清了区域识别问题的难度,为算法设计提供了基准。
Minimax复杂度是衡量算法在最坏情况下性能的理论框架。在仿真优化中,minimax复杂度指的是:对于给定的问题类(如满足一定光滑性和区域几何条件的函数集合),任何算法在最坏情况下的样本复杂度下界,以及存在某个算法能达到该下界(忽略常数或对数因子)。如果一个算法的样本复杂度与下界同阶,则称其为minimax最优。这一概念帮助研究者判断算法是否还有改进空间,并为不同算法提供公平的比较基准。
覆盖参数(K, α) 用于刻画近优区域的几何复杂度。直观上,近优区域可能是不规则的连续集合,覆盖数(covering number)衡量用半径为ε的小球覆盖该区域所需的最少球数。参数α控制覆盖数随ε减小的增长速度,α越大表示区域越“规整”、越容易覆盖;K是覆盖数的比例常数。理论下界中的T^{d/α}项反映了容差上限T与区域几何的交互作用:当α较小(区域更复杂)时,识别所有容差下的区域需要更多样本。
SASORI算法:同时估计与自适应采样
为应对上述挑战,作者提出了SASORI(Simultaneous Adaptive Sampling for Optimal Region Identification)算法。SASORI利用同一组仿真评估,同时返回一个估计的最优点以及所有容差下的近优区域。理论分析表明,SASORI的样本复杂度与下界在忽略对数因子后相匹配,因而是minimax最优的。
此外,SASORI在区域估计误差与累积遗憾(cumulative regret)之间实现了最优权衡。当容差为零时,SASORI退化为一个minimax最优的仿真优化过程,这体现了其一般性。
累积遗憾(cumulative regret) 是在线学习与序贯决策中的核心指标,定义为算法在每一步选择的設計与当前最优设计之间的性能差距之和。在仿真优化中,若算法在探索过程中不断推荐设计,遗憾衡量这些推荐相对于真实最优点的平均性能损失。SASORI通过自适应采样,在估计近优区域的同时控制遗憾:它不会为了覆盖整个区域而过度牺牲对最优点的逼近,从而在区域识别精度与优化性能之间取得平衡。理论证明表明,SASORI的遗憾与区域估计误差同时达到最优速率。
数值实验与效果
论文通过数值实验验证了SASORI的有效性。实验表明,SASORI能够准确识别近优区域,并且在样本效率上优于朴素方法。虽然摘要未提供具体数值,但作者强调该方法在实际问题中具有良好表现。
结论与启示
这项研究为仿真优化中的区域识别问题奠定了理论基础,并提供了实用算法SASORI。对于需要多标准决策的场景,同时识别近优区域能够帮助决策者更灵活地权衡不同容差下的设计方案。未来,该方法有望扩展到更复杂的约束条件和更高维的问题中。
相关推荐
美国新车均价突破5.1万美元:AI与软件定义汽车如何推高成本
美国新车平均价格突破5.1万美元创历史新高。本文从软件定义汽车、中央计算架构、辅助驾驶传感器预埋与车端AI推理成本角度,分析AI与软件如何推高整车售价,以及这一趋势对消费者和厂商的影响。
Anthropic无预警移除Claude Code功能,开发者社区不满
Anthropic无预警移除Claude Code功能引发开发者不满。本文分析事件经过、开发者敏感原因及对AI编程工具生态的启示,探讨厂商如何平衡迭代与用户信任。
MAFM:流匹配生成中的物理约束新解法
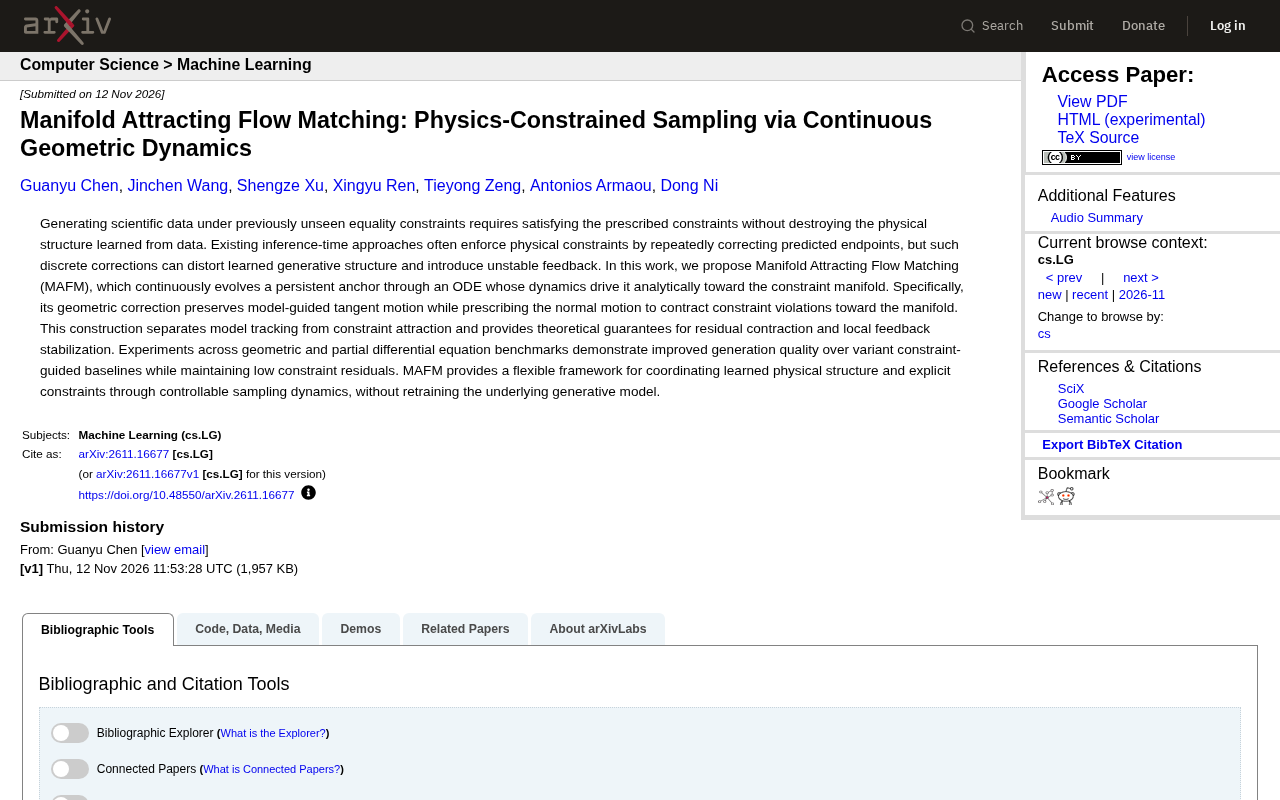
MAFM提出用连续几何动力学替代离散校正,在流匹配生成中实现物理约束满足。本文解析其切向/法向运动解耦机制、理论保证与实验表现,并讨论局限与展望。