为什么我们痴迷人形机器人?

人形机器人虽非效率最优,但凭借环境适配和数据复用优势在通用场景中具有独特价值。
文章从 Reddit 上"为何非要造人形机器人"的提问出发,梳理了人形形态的支持与反对逻辑。支持方认为,人类世界本就是为人体设计的,人形机器人无需改造环境即可直接使用现有工具和设施,且其关节结构与人类相似,便于复用海量人类行为数据,降低跨具身迁移成本。反对者则指出,人形结构带来更高的平衡计算和硬件成本,专用机器人在单一任务上更便宜可靠。资本和公众对人形的偏爱既有传播和心理层面的原因,也可能导致资源从更务实的自动化方案分流。文章结论是路线之争尚无定论,未来更可能多种形态并存。
人形机器人最近热度很高,从工厂流水线到家庭服务,似乎每隔一段时间就有新 demo 刷屏。但 Reddit 上一位用户的提问戳中了很多人的困惑:既然绝大多数机器人只专注于少数特定任务,为什么非要造得像人? 毕竟人形结构意味着更多的平衡计算、更高的硬件成本,以及更复杂的控制算法。这个看似“愚蠢”的问题,其实触及了机器人领域最核心的路线之争。
人形形态的隐藏优势:环境适配性
从工程角度看,人形确实不是效率最优解。轮式底盘更稳、机械臂更精准,专用机器人(比如扫地机器人、焊接机器人)在单一任务上的表现远超通用人形。但人形机器人的支持者认为,我们生活的世界本来就是为人类身体设计的。门把手的高度、楼梯的踏步尺寸、工具的握持方式,全部围绕人类的尺寸和运动能力展开。
这意味着,一个真正通用的人形机器人不需要改造环境就能直接“上岗”。工厂可以用它操作现有的人机界面,家庭可以让它使用吸尘器、微波炉这些现成工具。相比之下,非人形通用机器人往往需要配套改造工作场景,隐性成本很高。这种“零改造适配”的潜力,是人形形态最被低估的价值。
具身智能(Embodied Intelligence) 是理解这场路线之争的重要背景。这一概念强调智能不能脱离身体而独立存在,机器人的认知和行动能力与其物理形态密切相关。不同的身体结构会决定机器人能感知什么、能做什么,进而影响其学习方式和任务范围。人形机器人的支持逻辑正是基于具身智能视角:人类环境中的工具、设施和交互方式都是围绕人类身体演化出来的,一个与人类身体结构相似的智能体,在感知和操作上天然具备与这些环境兼容的先验优势。这也解释了为什么形态选择不只是硬件问题,而是直接关系到智能体能否高效地与人类世界交互的根本性决策。
数据驱动的捷径:人类数据可直接复用
另一个常被忽略的因素是数据。当前 AI 的进展高度依赖大规模人类行为数据——视频、动作捕捉、遥操作记录。人形机器人的关节结构和运动学与人类相似,这意味着从人类数据到机器人策略的迁移成本更低。
如果换成四足或轮式结构,同样的数据需要额外的重定向和映射,效果往往打折扣。有研究团队尝试用人类第一视角视频训练机器人操作技能,人形平台在泛化能力上表现更自然。换句话说,人形不是目的,而是让机器人“继承”人类积累的行为数据的一种手段。
重定向(Retargeting) 是机器人学习中一个关键技术概念,指将一种运动学结构(如人类骨骼)的动作数据映射到另一种结构(如机器人关节空间)的过程。由于人类与人形机器人在关节数量、肢体比例和运动范围上高度相似,这种映射可以直接通过关节对应关系完成,误差较小。而如果目标平台是四足或轮式机器人,缺少对应的上肢关节或运动自由度,就需要额外的逆运动学求解和动作抽象,映射过程中容易丢失细节或引入不自然的姿态。这正是人形形态在数据复用上的核心工程优势:它把"跨具身迁移"这个难题的难度降到了最低,让海量人类视频和动捕数据能够以更低的损耗转化为机器人可执行的策略。
商业与心理:为什么人形更受资本青睐
抛开技术理性,人形机器人受到的关注度远超其他形态,背后有商业和心理的双重逻辑。一方面,人形机器人天然适合演示和传播——它能走、能抓、能和人互动,视频传播效果极强,容易吸引投资和公众想象。另一方面,人类对“像自己”的机器有本能的亲近感,这在服务、教育、陪伴场景中是实实在在的优势。
但这恰恰也是争议所在。Reddit 原帖下的讨论中,有用户指出,人形机器人容易让人产生不切实际的期待,而实际落地时,专用机器人往往更便宜、更可靠。资本追逐人形,可能让资源从更务实的自动化方案上分流。
恐怖谷效应(Uncanny Valley) 是理解人形机器人心理接受度的关键概念,由日本机器人学家森政弘于1970年提出。该理论指出,当机器人的外观和动作接近人类但又不完全逼真时,人类会产生不安甚至反感;而当相似度继续提升到接近真人的程度时,好感度又会回升。这意味着人形机器人的心理优势并非线性增长,而是存在一个敏感区间。当前的人形机器人大多处于中等相似度阶段,过于逼真的外观可能适得其反。因此,在服务、教育等场景中,如何在"足够像人"以建立亲近感和"不过分像人"以避免恐怖谷之间取得平衡,是人形机器人产品设计中的一个实际挑战,也是评估其商业可行性的重要维度。
路线之争尚未定论
人形机器人是否值得投入,目前没有共识。支持者看重通用性和环境兼容,反对者强调效率和成本。一个折中的判断是:人形形态在需要高度通用、与人共享空间的场景中有独特价值,但在结构化、单一任务场景中并无优势。未来更可能的格局是多种形态并存,而非人形一统天下。
对于普通观察者,理解这场争论的关键在于分清“技术可行性”和“商业叙事”。人形机器人既是工程选择,也是一场关于人类如何想象自动化的社会实验。
常见问题
Q:人形机器人比专用机器人更贵吗? A:通常如此。人形结构需要更多关节、更复杂的平衡控制,硬件和维护成本普遍高于单一任务机器人,但通用性可能摊薄长期部署成本。
Q:为什么不用轮式底盘加机械臂? A:这是另一种务实路线,在平坦环境中效率更高。分歧在于是否要适应楼梯、狭窄空间等人类环境,这决定了形态选择。
Q:人形机器人现在能做什么? A:目前公开演示多集中在搬运、分拣、简单操作等任务,复杂家庭服务仍处于早期探索阶段,可靠性和成本仍是瓶颈。
相关推荐
5.3英寸手机众筹:小屏复兴还是599美元的无奈?
Enough Phone 在 Kickstarter 众筹,5.3 英寸小屏搭配 8GB 内存和 5000 万像素传感器,定价 599 美元。The Vergecast 讨论小屏手机能否在旗舰大屏与功能机之间找到中间地带,以及廉价手机为何越来越难做。
Asahi Linux弃用MIT转GPL:一场针对Omarchy的闹剧?
Asahi Linux将代码许可证从MIT改为GPL V2,指控Omarchy窃取代码并商业化。分析认为此举理由牵强且违反MIT协议,暴露开源社区政治分歧与AI争议。
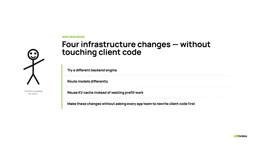
5分钟读懂NVIDIA Dynamo前端:兼容OpenAI的推理架构入口
NVIDIA Dynamo前端是什么?本文基于官方5分钟系列视频,解析它如何以OpenAI兼容API作为稳定边界,实现后端引擎替换、路由与KV缓存复用的解耦架构。