物理信息图神经算子:稀疏PMU下的动态状态估计

物理信息图神经算子从稀疏PMU量测一次性前向传播估计全网发电机动态状态,精度高且成本低。
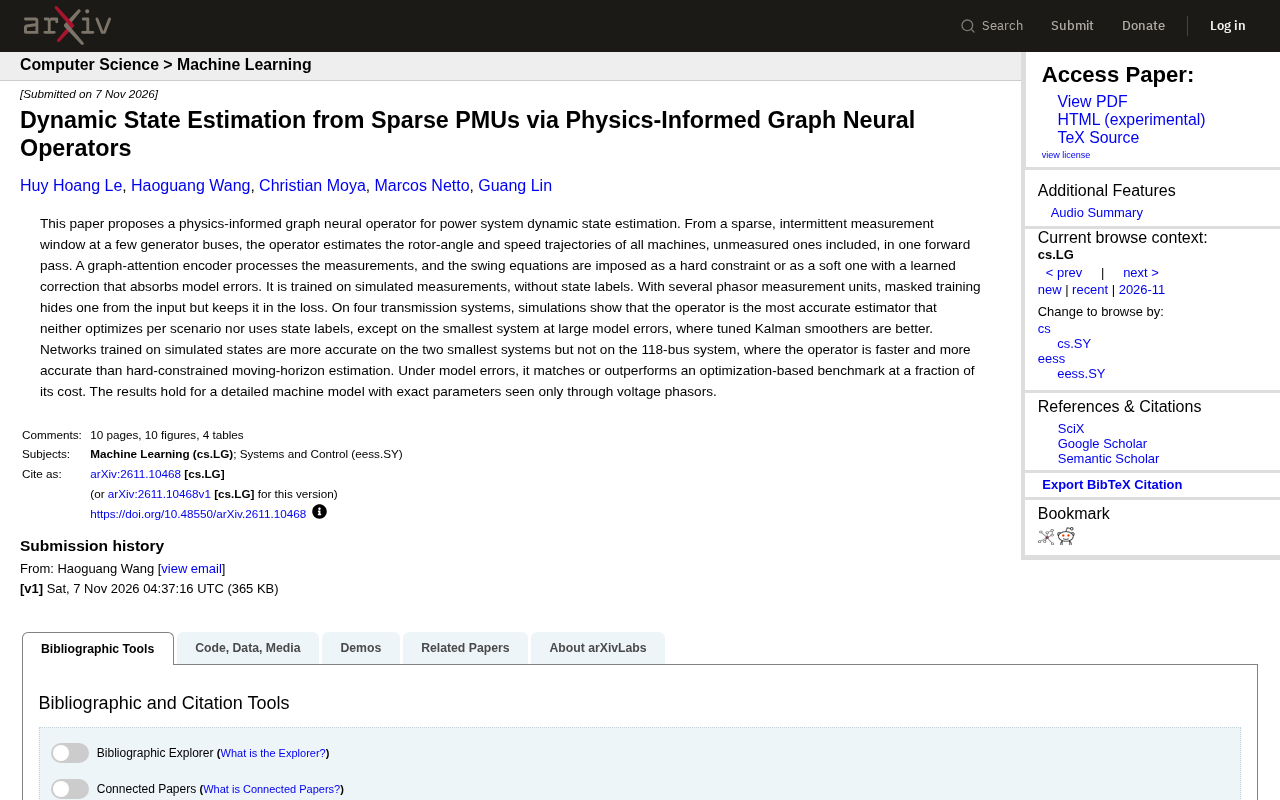
论文提出一种物理信息图神经算子,用于稀疏PMU配置下的电力系统动态状态估计。该方法以图注意力编码器将量测映射为节点特征,再通过神经算子解码所有发电机组的转子角度与转速轨迹。摇摆方程以硬约束或软约束加学习修正的方式注入,训练仅依赖量测重构误差,无需状态标签。在四个输电系统上的仿真表明,该算子是既无场景优化也无状态标签的估计器中最准确的,在118节点系统上优于硬约束移动视界估计,并在模型误差下以远低于优化基准的成本达到或超越其精度。局限包括最小系统大误差时调优卡尔曼平滑器仍占优,以及实际PMU噪声与延迟尚未验证。
电力系统动态状态估计(DSE)是电网安全运行的关键环节,但传统方法高度依赖量测密度,在稀疏相量测量单元(PMU)配置下往往力不从心。近期一篇论文提出物理信息图神经算子(Physics-Informed Graph Neural Operator),旨在仅凭少量发电机母线处的间歇性量测,一次性前向传播估计全网所有机组的转子角度与转速轨迹,包括未直接量测的机组。
问题背景:稀疏量测下的估计困境
动态状态估计需要实时掌握发电机转子角度和转速等关键状态量,但PMU的安装成本限制了其在大型电网中的覆盖密度。传统卡尔曼滤波类方法在量测稀疏或模型存在误差时性能急剧退化,而基于优化的移动视界估计(MHE)虽精度较高,却需要逐场景迭代求解,计算负担沉重。论文试图回答:能否用一个训练好的神经算子,替代逐场景优化,在稀疏量测下实现高精度、低成本的动态状态估计?
移动视界估计(MHE) 是一种基于滚动优化的状态估计方法:在每个时间步,它利用过去一段固定长度的时间窗口内的量测数据,通过求解一个带约束的优化问题来估计当前系统状态。相比卡尔曼滤波,MHE 能显式处理状态约束(如发电机出力上下限、摇摆方程)和非线性模型,因此在电力系统动态状态估计中精度更高。但代价是每个时间步都需要迭代求解优化问题,计算量随系统规模和视界长度增长,难以满足实时性要求。论文正是试图用训练好的神经算子替代这种逐场景优化,从而在保持精度的同时大幅降低在线计算成本。
方法设计:图注意力编码与摇摆方程约束
该方法的核心是一个图注意力编码器,它将PMU量测映射为图节点特征,再通过神经算子解码出所有机组的轨迹。物理知识以两种方式注入:一是将摇摆方程作为硬约束,强制输出满足电力系统动力学;二是作为软约束,并引入一个学习到的修正项来吸收模型误差。这种设计让网络在缺乏状态标签的情况下也能训练——损失函数直接建立在量测重构误差上,无需真实状态作为监督信号。
训练数据来自仿真量测,采用掩码训练策略:当有多个PMU时,随机遮蔽其中一个的输入但保留其在损失中的贡献,迫使网络学会从部分量测推断全局状态。这种自监督式的训练避免了对状态标签的依赖,也增强了模型对量测缺失的鲁棒性。
摇摆方程(Swing Equation)是电力系统暂态稳定分析的核心动力学方程,描述同步发电机转子角度和转速随时间的变化。其标准形式为:( M_i \frac{d\omega_i}{dt} = P_{m,i} - P_{e,i} - D_i(\omega_i - \omega_{ref}) ),( \frac{d\delta_i}{dt} = \omega_i - \omega_{ref} ),其中 ( \delta_i ) 为转子角度,( \omega_i ) 为转速,( M_i ) 为惯性常数,( D_i ) 为阻尼系数,( P_{m,i} ) 和 ( P_{e,i} ) 分别为机械功率和电磁功率。该方程将发电机动态与网络潮流耦合起来,是动态状态估计的物理基础。论文将摇摆方程作为硬约束嵌入网络输出,意味着估计出的轨迹必须严格满足这一动力学关系;作为软约束时则允许一定偏差,并引入学习到的修正项来吸收模型误差(如参数不准确、未建模动态)。这种硬/软约束的灵活组合,使神经算子在物理一致性和对模型误差的鲁棒性之间取得平衡。
图注意力网络(GAT) 是一种在图结构数据上运行的神经网络,通过注意力机制为每个节点的邻居分配不同的权重,从而聚合邻域信息。在电力系统中,母线或发电机可视为图节点,输电线路视为边,GAT 能够自适应地学习哪些邻居对当前节点的状态估计更重要。论文中的图注意力编码器将 PMU 量测(如电压相量、电流相量)映射为节点特征,再通过多层注意力聚合,捕获电网的拓扑结构和局部量测模式。神经算子(Neural Operator)则是一类学习函数空间之间映射的模型,其目标是逼近一个算子(如从量测函数到状态轨迹函数的映射),而非仅仅拟合有限维向量。这使得神经算子具有分辨率无关性,能够处理不同规模、不同拓扑的电网,并在稀疏量测下泛化到未直接量测的机组。两者结合,构成了物理信息图神经算子的核心架构。
实验验证:四个输电系统的对比
论文在四个输电系统上进行了仿真测试,与多种基准方法对比。结果显示,在既不针对场景优化、也不使用状态标签的估计器中,该神经算子精度最高。唯一的例外是最小系统在大模型误差下,经过调优的卡尔曼平滑器表现更优。说个细节,在118节点系统上,用仿真状态训练的网络反而不如直接用该算子——后者比硬约束移动视界估计更快且更准确。
在模型误差存在时,该算子以远低于优化基准的成本达到或超越其精度。此外,结果在一个详细发电机模型上依然成立——该模型的精确参数仅通过电压相量间接可见,说明方法对参数不确定性具有较好的适应能力。
卡尔曼平滑器(Kalman Smoother)是卡尔曼滤波的离线或后处理版本,它不仅利用当前时刻之前的量测,还利用未来时刻的量测来估计历史状态,因此通常比滤波器的精度更高。在动态状态估计中,卡尔曼平滑器需要已知系统模型和噪声统计特性,并通过前向-后向递推计算状态估计。当模型误差较大时,经过参数调优的平滑器能够部分补偿模型不准确性,因此在最小系统上表现优于未针对该场景优化的神经算子。论文指出这一例外,说明传统方法在特定条件下仍有优势,也提示神经算子的性能依赖于训练数据与测试场景的匹配程度。此外,硬约束移动视界估计指在 MHE 优化问题中严格满足摇摆方程等物理约束,而软约束 MHE 则允许约束违反并施加惩罚。论文在 118 节点系统上对比了神经算子与硬约束 MHE,后者虽然物理一致性强,但计算成本高,神经算子则以单次前向传播实现了更快且更准确的估计。
方法意义与局限
这项工作展示了物理信息神经算子在电力系统状态估计中的潜力:一次前向传播即可完成全状态估计,避免了逐场景优化,为实时应用提供了可能。物理约束的硬/软两种注入方式也提供了灵活性——硬约束保证物理一致性,软约束加学习修正则能容忍模型误差。
局限同样明显:在最小系统且模型误差较大时,传统调优卡尔曼平滑器仍占优势;网络规模与训练策略对性能的影响并非单调,118节点系统上仿真状态训练反而拖累精度,说明迁移性和规模扩展仍需进一步研究。此外,实验基于仿真数据,实际PMU量测中的噪声、延迟与通信中断等问题尚未在真实场景中检验。
总结
物理信息图神经算子为稀疏PMU下的动态状态估计提供了一条新路径:以图注意力编码量测,以摇摆方程约束输出,以自监督方式训练,在多个输电系统上展现出精度与效率的平衡。尽管在特定条件下传统方法仍有优势,且实际部署尚需验证,但这一思路指向了物理知识与神经算子结合在电力系统实时分析中的广阔空间。
相关推荐

Aircad:浏览器里的专业制图与3D建模新选择
Aircad在Hacker News展示浏览器端专业制图与3D建模能力,探索无需安装的CAD工作流。本文分析其定位、潜在优势与早期项目的不确定性。

AI做新闻,受众为何不买账?
AI正成为信息入口,但受众仍抵触AI生产新闻。本文分析信任赤字根源、信息入口与内容生产的边界,以及对媒体机构AI化的现实启示。

律所如何用AI重塑法律业务?Gilbert + Tobin的实践
澳大利亚律所Gilbert + Tobin合伙人兼CEO Sam Nickless谈律所如何用AI重新思考法律业务模式,从效率工具走向业务逻辑重构,以及CEO层级介入AI战略的意义。