无人机遥感模型部署:分布偏移检测工具对比与延迟权衡
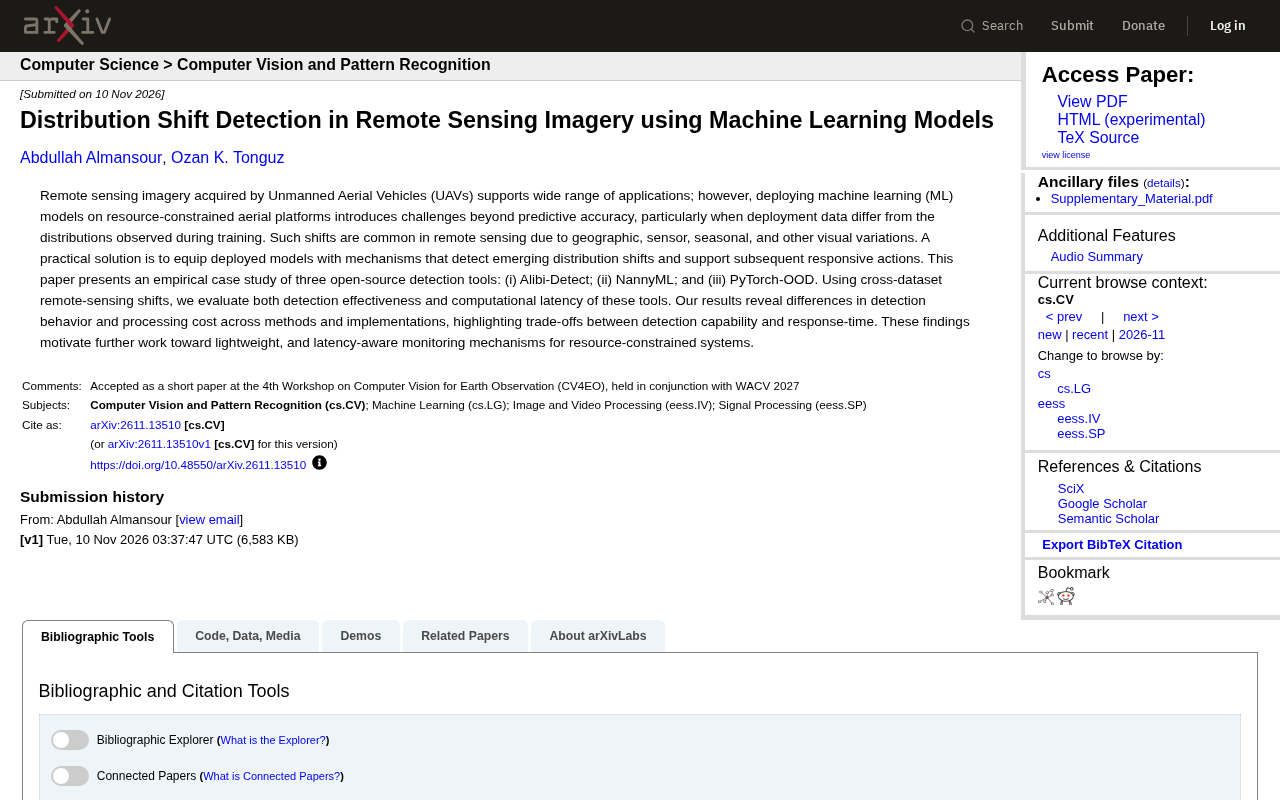
论文实证对比三个开源分布偏移检测工具在无人机遥感场景下的检测效果与计算延迟,强调资源受限平台需权衡检测能力与响应时间。
本文评述了一项针对无人机遥感场景分布偏移检测的实证研究。该研究选取 Alibi-Detect、NannyML 和 PyTorch-OOD 三个开源工具,在跨数据集遥感偏移场景下同时评估检测效果与计算延迟。结果显示不同方法和实现在检测行为与处理成本上差异明显,核心结论是检测能力与响应时间之间存在权衡,资源受限的机载平台不能照搬服务器端监控方案。研究呼吁开发轻量化、延迟感知的监控机制,并建议实践者在部署时默认开启偏移检测,将延迟预算作为选型的一等约束。
为什么分布偏移检测对无人机遥感至关重要
无人机(UAV)遥感影像支撑着从农业监测到灾害响应的广泛应用,但把机器学习模型部署到资源受限的机载平台时,挑战远不止预测精度。当部署数据与训练时观察到的分布不一致,模型性能就会悄然退化。遥感场景中,地理差异、传感器差异、季节变化等视觉变动都会引发这种分布偏移。
一篇新论文对此给出了务实的思路:给部署的模型配备检测机制,让它能发现正在出现的分布偏移,并触发后续响应。研究以跨数据集遥感偏移为实验场景,对三个开源检测工具进行了实证评估,同时考察检测效果与计算延迟。
三个开源工具的同台对比
研究选取的三个工具各有侧重:Alibi-Detect 是常用的漂移检测库,NannyML 偏向生产环境中的模型监控,PyTorch-OOD 则聚焦于分布外检测。论文的核心贡献不在于提出新算法,而是把这三个工具放在同一组遥感偏移场景下,同时测量两件事——能否检出偏移,以及处理一次检测要花多少时间。
这种评测方式直接对应工程落地中的真实问题:机载平台算力、功耗和响应窗口都有限,一个检测方法再准,如果延迟过高也无法用于实时响应。
检测行为与处理成本的差异
结果显示,不同方法和实现之间在检测行为与处理成本上存在明显差异。论文的结论指向一个关键权衡:检测能力与响应时间之间需要取舍。有的方法可能对偏移更敏感,但计算开销更大;有的实现更轻量,却可能在检测效果上打折扣。
对于资源受限的无人机系统,这意味着不能简单照搬服务器端的监控方案。选择检测工具时,必须把延迟预算作为一等约束,而不是事后补充的指标。
分布外检测(Out-of-Distribution Detection,OOD)与分布偏移检测密切相关但侧重点不同:OOD 检测关注模型在遇到与训练分布完全不同的输入时能否识别并拒绝,常用于安全关键场景;而分布偏移检测更关注部署数据分布随时间或环境发生的渐进变化,强调监控和预警。PyTorch-OOD 作为 OOD 检测库,其方法(如基于能量分数、马氏距离等)也可用于偏移检测,但需要根据具体场景调整阈值和评估方式。
NannyML 的设计理念源于生产环境中的模型监控,它假设有标签数据延迟到达或部分可用,通过估计模型性能(如准确率)的变化来间接反映分布偏移。其核心方法包括基于置信度的性能估计和漂移检测,适合需要持续监控模型健康度的场景。
延迟感知(Latency-Aware)监控指的是在设计或选择检测机制时,将推理延迟作为核心约束条件,而非仅关注检测精度。对于无人机机载平台,计算资源、功耗和实时性要求严格,检测算法必须在有限的时间窗口内完成,否则无法及时触发响应。延迟感知的监控通常涉及模型轻量化、算法复杂度优化、硬件加速适配等工程手段,并需要在检测频率、窗口大小和计算开销之间进行权衡。
对机载部署的启示
论文的发现引出一个明确的研究方向:面向资源受限系统的轻量化、延迟感知的监控机制。这不仅是算法优化问题,也涉及工程实现的选择——同样的检测逻辑,不同库的实现效率可能相差明显。
对实践者而言,这项研究传递的信号很直接:在无人机遥感场景部署 ML 模型时,应把分布偏移检测纳入系统设计,并在选型阶段就实测延迟,而不是只对比检测指标。跨数据集偏移实验也提醒我们,训练集与部署环境之间的视觉差异是常态而非例外,监控机制需要默认开启。
局限与后续方向
这是一项实证案例研究,覆盖面限于三个开源工具和特定的跨数据集偏移场景。不同遥感任务、不同硬件平台上的表现可能有所不同。论文将轻量化与延迟感知的监控列为后续工作方向,说明这一领域仍缺少专门为边缘设备设计的成熟方案。
常见问题
什么是分布偏移检测?
分布偏移检测指监控部署数据与训练数据分布之间的差异,当偏移出现时发出信号,以便采取重训练或降级响应等措施。
为什么无人机遥感场景更容易出现分布偏移?
地理、传感器、季节等因素带来的视觉变化频繁,部署环境与训练数据的差异是常态。
三个工具中哪个最好?
论文没有给出单一赢家,而是强调检测行为与处理成本因方法和实现而异,选型需结合延迟预算与检测需求权衡。
相关推荐
美国新车均价突破5.1万美元:AI与软件定义汽车如何推高成本
美国新车平均价格突破5.1万美元创历史新高。本文从软件定义汽车、中央计算架构、辅助驾驶传感器预埋与车端AI推理成本角度,分析AI与软件如何推高整车售价,以及这一趋势对消费者和厂商的影响。
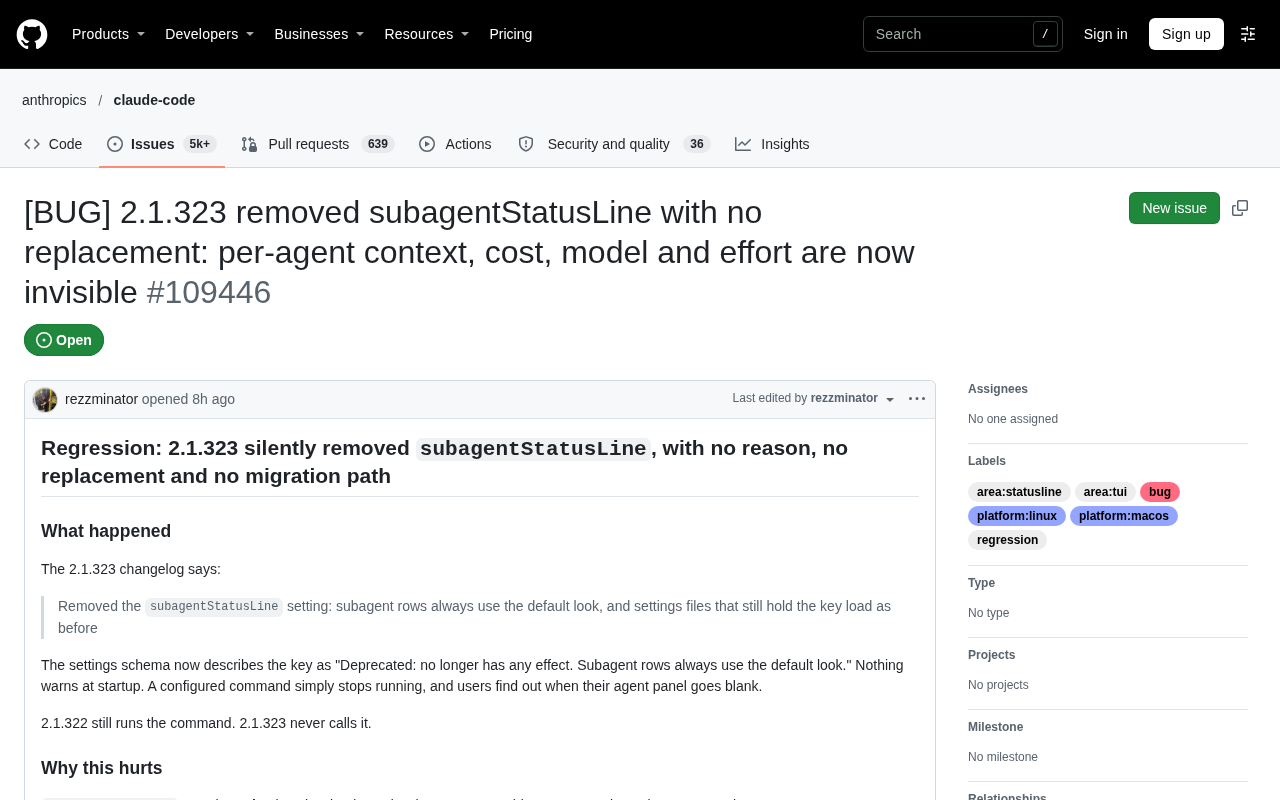
Anthropic无预警移除Claude Code功能,开发者社区不满
Anthropic无预警移除Claude Code功能引发开发者不满。本文分析事件经过、开发者敏感原因及对AI编程工具生态的启示,探讨厂商如何平衡迭代与用户信任。
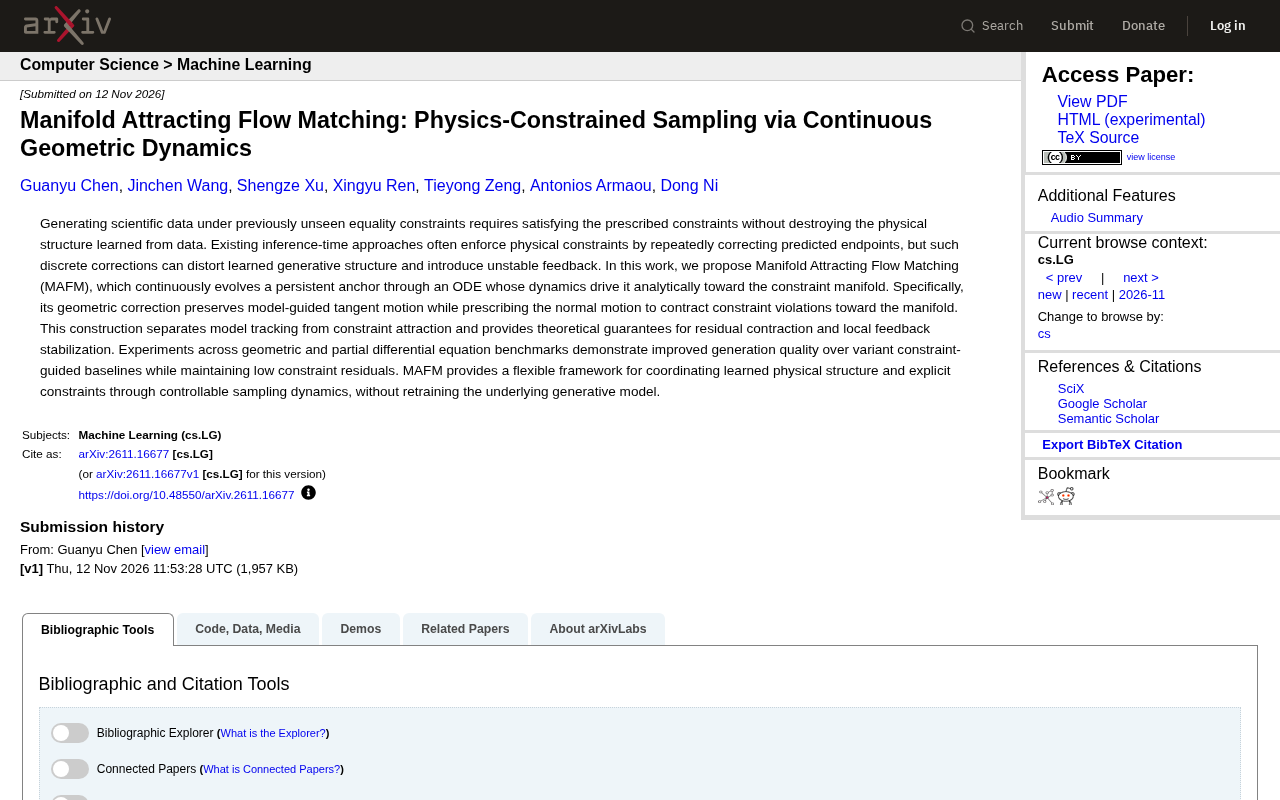
MAFM:流匹配生成中的物理约束新解法
MAFM提出用连续几何动力学替代离散校正,在流匹配生成中实现物理约束满足。本文解析其切向/法向运动解耦机制、理论保证与实验表现,并讨论局限与展望。