英伟达Astra与Isaac工具链:一个人也能造机器人?
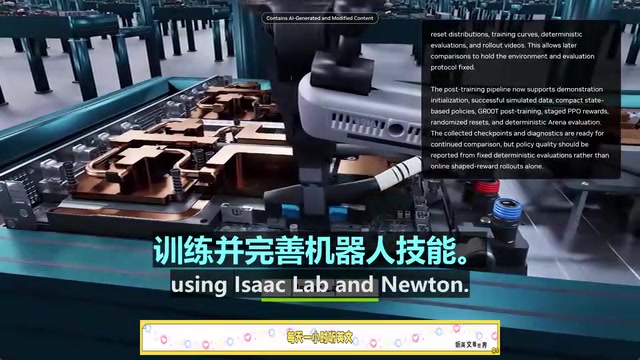
英伟达以 Astra 模型和 Isaac 工具链降低机器人开发门槛,但硬件依赖与 sim-to-real 仍是约束。
英伟达展示了一套以 GPT-6 Astra 为核心的机器人开发工具链:开发者用提示词描述资产、环境与任务,Astra 调用 NVIDIA 模型与库自动构建仿真训练世界,并回放真实运动数据调校物理参数以缩小 sim-to-real 差距;随后通过 Isaac Lab 与 Newton 训练精炼技能,再借 Isaac Lab Arena 做大规模评估,整个闭环在 DGX Station 本地运行以换取迭代速度。硬件侧则推出基于 Isaac Groot 与 Jetson Thor 的全栈参考机器人 Agile One SN。文章认为,被工具替代的主要是重复性的仿真搭建与参数调校,任务设计、安全验证和 sim-to-real 边界处理仍需人的判断,且完整体验依赖较高硬件投入。
英伟达最近展示了一套新的机器人开发工具链,核心是名为 GPT-6 Astra 的模型,配合 Isaac Lab、Newton 和 Isaac Lab Arena 等组件,宣称能让开发者用简单的提示词和数据完成机器人训练世界的搭建、技能训练与大规模评估。官方视频还介绍了基于 Isaac Groot 和 Jetson Thor 的全栈参考机器人 Agile One SN。这套组合拳是否意味着机器人开发的门槛被大幅拉低?本文从技术链路和实际影响两个层面拆解。
从提示词到仿真世界:Astra 做了什么
传统机器人开发中,搭建仿真环境是最耗时的环节之一。开发者需要手动建模资产、配置物理参数、编写任务逻辑,往往需要专业团队数周甚至数月的投入。英伟达的解法是让 Astra 充当“工具调用者”:开发者用提示词描述资产、环境和任务,Astra 调用 NVIDIA Open Libraries 和模型作为工具,自动构建训练世界。
更关键的一步是物理调校。仿真环境与真实世界的差距(sim-to-real gap)是机器人训练的老大难问题,Astra 会回放真实世界的运动数据,并据此调整物理参数,让仿真环境更接近真实条件。这一步如果自动化程度足够高,确实能省掉大量手工调参的工作。
Sim-to-real gap(仿真到现实的差距) 是机器人学习中的核心难题:在物理仿真器中训练的策略,部署到真实机器人上时性能往往会显著下降。造成差距的原因包括物理引擎对接触、摩擦、柔顺性建模的简化,传感器噪声与延迟的缺失,以及真实世界中难以穷举的边界情况。常见的弥合手段有域随机化(在训练时随机化物理参数与视觉外观,迫使策略学会鲁棒性)、系统辨识(用真实数据估计仿真参数)以及真实数据微调。Astra 回放真实运动数据来调整物理参数,本质上属于系统辨识与参数校准的自动化尝试,其效果取决于回放数据的覆盖度与参数搜索的可靠性。
训练、评估与本地迭代闭环
构建完仿真世界后,Astra 使用 Isaac Lab 和 Newton 进行机器人技能的训练与精炼,再通过 Isaac Lab Arena 进行大规模评估。这三个环节构成了“训练—精炼—评估”的闭环。
说个细节整个流程的运行位置:所有工具都在 NVIDIA DGX Station 上本地运行。本地化部署的意义在于迭代速度——开发者不需要在云端排队等资源,修改提示词、调整参数后可以立即看到结果。对于机器人这种需要反复试错的领域,迭代效率往往直接决定项目进度。
官方视频强调,这只是一个技能的训练流程。开发者正在训练机器人学习家庭、医院、商店、工厂等各类场景中的任务,学到的技能随后从仿真迁移到真实世界。
Isaac Lab 是 NVIDIA 基于 Omniverse 构建的机器人学习框架,提供 GPU 加速的并行仿真环境,可同时运行数千个机器人实例以加速强化学习训练。Newton 是 NVIDIA 与 DeepMind、迪士尼研究院等合作开发的物理引擎,面向可微分仿真与高保真接触建模,旨在替代传统物理引擎在刚体与柔体交互上的短板。Isaac Lab Arena 则用于大规模策略评估与基准测试,让开发者在成千上万个并行环境中统计成功率、鲁棒性与失败模式。三者分工明确:Lab 负责训练基础设施,Newton 负责物理真实性,Arena 负责批量评测,共同构成从技能学习到性能验证的流水线。
Agile One SN:给开发者的参考起点
为了降低硬件侧的起步难度,英伟达推出了 Agile One SN,这是一个基于 Isaac Groot 构建、由 Jetson Thor 驱动的全栈参考机器人。所谓“参考设计”,意味着开发者不必从零设计硬件平台,可以直接在这个基础上训练和部署新技能。
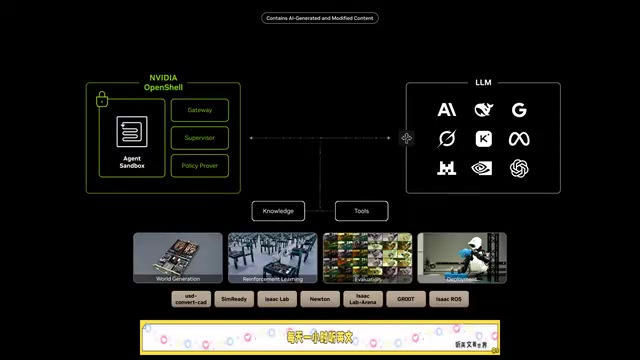
视频中的核心表述是:过去需要专家团队完成的工作,现在任何开发者借助 Astra 和 NVIDIA Isaac 工具都能完成。这个说法有明显的宣传色彩,但它指向的趋势值得认真对待——机器人开发的瓶颈正在从“工程实现能力”向“任务定义能力”转移。开发者需要想清楚让机器人做什么、在什么环境下做,而底层的仿真搭建和训练流程被工具链封装了起来。
Isaac Groot 是 NVIDIA 面向人形机器人开发的参考平台与模型集合,提供预训练的运动控制与操作策略,开发者可在此基础上做微调,而不必从零训练全身控制。Jetson Thor 是 NVIDIA 专为机器人设计的边缘计算平台,强调在机器人本体上本地运行多模态模型与实时控制回路,减少对云端的依赖。全栈参考机器人的含义是:硬件形态、计算单元、系统软件与模型栈被打包成一套可直接运行的基线,开发者的工作重心从“让机器人动起来”转向“定义它要完成什么任务”。这类参考设计的价值在于压缩集成周期,但也意味着开发者在一定程度上绑定到特定硬件与软件生态。
门槛降低的另一面:谁会被影响
“一个人就能搞定”的说法容易引发焦虑,但需要区分不同层次的工作。被工具替代的主要是重复性的仿真环境搭建、参数调校和训练流程编排——这些工作过去占据初级工程师大量时间。而任务设计、场景理解、安全验证、硬件集成等环节仍然需要人的判断,尤其是从仿真到真实的迁移过程中,仿真无法覆盖的边界情况依然要靠工程经验处理。
另一个现实约束是工具链的硬件依赖。DGX Station 本地运行、Jetson Thor 驱动参考机器人,这套组合意味着完整体验需要相当的前期投入。中小团队和独立开发者能从中获益多少,取决于这些硬件的可获得性和成本。
英伟达的意图很明显:把机器人开发变成类似软件开发的工作流,用工具链绑定开发者生态。对开发者而言,真正的机会不在于“工具会不会取代我”,而在于能否利用更低的门槛快速验证想法,把精力集中在那些工具还没覆盖的环节上。
相关推荐
AgentScope 2.0保姆级教程:从零搭建企业级多智能体
基于B站教程详解阿里AgentScope 2.0多智能体框架:Message核心设计、模型与Agent配置、Event流式输出机制,附两个可运行对话Agent实例代码解析,适合从零入门企业级智能体开发。
Anthropic解耦Claude智能体大脑与双手的架构演进
Anthropic在AI Engineer大会复盘Claude Managed Agents架构演进:从单容器「宠物」架构转向会话日志、Harness大脑与沙箱双手彻底解耦,首个token延迟降低约90%,凭证不进沙箱以抵御提示注入。

B站748集AI Agent开发教程:从入门到企业级实战全解析
解析B站748集AI Agent开发教程的四阶段框架:基础篇讲大模型原理与API调用,进阶篇覆盖RAG、Tool Use、记忆管理与多智能体协作,实战篇落地智能客服、办公自动化等项目,并给出学习路径与避坑建议。