用Claude Code打造声源定位系统,找到神秘滴滴声
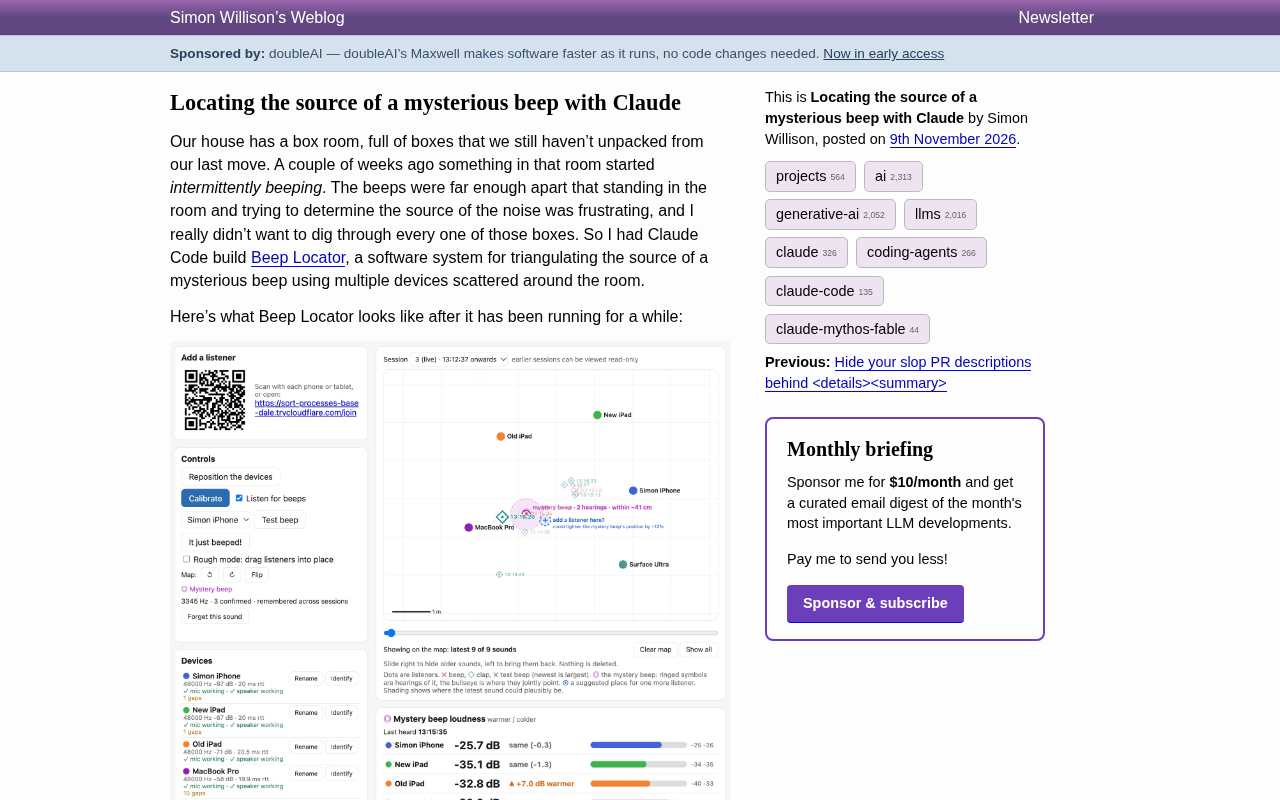
用多台普通设备做声源三角定位,帮 Claude Code 找到储物间里间歇蜂鸣的一氧化碳探测器。
Simon Willison 面对储物间里间歇蜂鸣却无法判断来源的设备,让 Claude Code 构建了 Beep Locator:一个 Python Web 服务器加多个浏览器监听端的声源定位系统。监听端用 WebAudio 持续录音并本地跑 FFT 蜂鸣检测,服务器在收到报告后让低延迟设备播放啁啾声,借由各设备录音的互相关对齐实现时间同步,最终将声源锁定在约 40 厘米范围内,实际找到了一台需换电池的一氧化碳探测器。系统还加入粗糙定位、拍手验证、声音回放与建议布点等功能以建立可信度。开发上通过 WebSocket 向监听端热更新代码,让 Claude 能自主迭代,作者由此提出「给编码智能体装上耳朵」的更大设想。
房间里有个设备一直在间歇性地滴滴响,但每次响的间隔太长,站在房间里根本判断不出声音从哪来。Simon Willison 遇到的正是这个场景——一个堆满搬家后还没拆封纸箱的储物间里,某样东西正在断断续续地叫。他不想把每个箱子都翻一遍,于是让 Claude Code 做了一个叫 Beep Locator 的系统:用多台设备当麦克风,通过三角定位找出声源位置。
最终系统把声音位置锁定在约 40 厘米范围内,他照着那个位置翻箱子,找到了一台急需换电池的老式一氧化碳探测器。
系统怎么工作

Beep Locator 的核心是一个 Python Web 应用服务器。用户在电脑上启动服务器,主界面会显示二维码和加入链接,其他设备扫码或打开链接后成为「监听器」。作者当时用了两台 iPad、一部手机、一台 MacBook Pro 和一台 Surface Ultra 共五台设备。
监听端的浏览器会申请麦克风权限,持续录制一段长约 60 秒的音频缓冲,同时在本地跑一个简单的蜂鸣检测算法(detector.js),用快速傅里叶变换加高通滤波识别疑似蜂鸣,再把事件上报给服务器。
这里的关键难点是时间同步。当某个监听器报告听到蜂鸣后,服务器会让往返延迟最低的那台设备播放一声短促的啁啾(chirp),然后要求所有监听器上传从蜂鸣前约 0.6 秒到啁啾后约 0.8 秒的音频片段。这段啁啾声让各设备的录音能够互相对齐——这是定位精度的基础。
Claude 在项目初期就检索到了 2007 年的论文 BeepBeep: A High-Accuracy Acoustic-Based System for Ranging and Localization Using COTS Devices。这套方案只用扬声器、麦克风和设备间通信这些最基础的商用硬件,通过双向感知、自录音和采样计数三种技术实现高精度测距,正好契合需求。
三角定位(Trilateration):文中所谓的「三角定位」在声学领域通常指三边测量——利用声源到多个已知位置接收器的距离来确定声源坐标。声波在空气中的传播速度约 340 m/s,因此 1 毫秒的到达时间误差就对应约 34 厘米的距离误差,这正是文中反复强调时间同步的原因。实际系统中,每个监听器与声源的距离通过到达时间差(TDOA)间接求得,再在两个或三个维度上联立方程求交。设备数量越多、几何分布越分散(避免共线或共面),解算越稳健;这也是作者最后加入「建议位置」功能的理论依据。
啁啾声(chirp)与音频对齐:啁啾是一种频率随时间线性或指数变化的短促信号,其自相关函数非常尖锐,因而在互相关计算中能给出极高的时间分辨率。系统让各设备录下同一段啁啾,再通过互相关找出各自录音中啁啾的峰值位置,就能把不同设备的时间轴对齐到同一参考系。这比依赖设备系统时钟同步更可靠,因为浏览器环境的时钟精度和网络延迟都不可控。BeepBeep 论文采用的正是类似的「自录音」思路:设备录下自己发出的声音,用扬声器到麦克风的固有延迟做校准。
WebAudio 与 FFT 蜂鸣检测:浏览器端的 WebAudio API 提供 AnalyserNode,可对麦克风流做实时频谱分析,getByteFrequencyData 返回的即是经快速傅里叶变换后的频域能量分布。一氧化碳探测器常见的警报是 3–4 kHz 附近的高频脉冲音,因此检测器先做高通滤波去除人声和低频环境噪声,再在目标频段上寻找能量突增。仅靠频域阈值容易误报(例如键盘敲击声),所以系统最终以多设备同时上报作为交叉验证,并由服务端用对齐后的音频片段做二次确认。
从粗糙定位到可信结果
设备之间的互相发声测距效果并不理想,作者于是加了「Rough mode」:手动把设备图标拖到房间里的大致位置,系统再基于声音数据做修正。
他还加了拍手模式用于验证——在房间不同位置拍手,地图上会以菱形标记显示定位结果。这让他对系统定位声音的能力建立了信心。蜂鸣则显示为 X 标记,并写入「Sounds located」日志。
确认目标频率后,系统会专门监听这个频率,测量蜂鸣间隔,并利用已三角定位的位置收敛到地图上最可能的一个点。界面上还有一个「冷暖」面板展示各设备听到的响度——材料里给出的说法是,响度大约高 6 dB 意味着距离大致减半,这是判断声源远近的直观依据。
系统也保留了怀疑机制:当各设备的到达时间在物理上不可能成立时,会提示「可能是回声或另一个声音」。
开发过程:让 Claude 自己迭代
项目起始于 iPhone 上的 Claude Code Cloud,用的是 Opus 5.5 的 Extra thinking effort 模式,第一条提示词只是要求写一个 problem.md 描述问题。随后作者让 Claude 加入一个机制:能把新代码推送到监听端自动执行——这样他可以把设备摆好,然后放手让 Claude 持续改造,自己去做别的事。
这个热更新机制后来被证明是效率关键。部分设备在页面刷新时会重新请求麦克风权限,需要人工操作;而通过 WebSocket 推送新代码,就不必逐台设备手动交互。
之后项目切换到 Fable 5.2 继续推进。作者的参与方式变成了坐在电脑旁和模型讨论现状、偶尔提需求。他提出的功能包括:拖拽式粗糙定位、拍手测试与不同符号区分、地图符号带时间戳、带播放按钮的声音回放(回放时临时关闭麦克风录制)、给录音标注「这就是那个神秘蜂鸣」,以及一个「Reposition the devices」按钮——无需重启设备就能重新布点,用更精细的几何关系提升精度。最后还加了一个建议位置:根据已有数据在地图上提示在哪里再放一台监听器最有用。
给编码智能体装上「耳朵」
作者认为这个项目最有意思的部分,是它证明了可以给 Claude Code 装上耳朵。Claude 本身没有原生音频输入,但它能运行 JavaScript 和 Python 代码去分析麦克风采集的音频。让 Claude 启动带 WebSocket 的服务器、在设备上跑 WebAudio 麦克风、并允许通过连接推送新代码执行,这套组合让它能反复查询音频日志、重新配置自己的「听觉」来推进问题。
他提到在 GitHub Universe 上听 Martin Woodward 讲过类似做法:把 GitHub Badge 电脑通过 USB-C 接到电脑上,再用摄像头对着它的屏幕,这样编码智能体就能判断更新是否生效。给智能体创造感知现实世界的通道,本身就是一个很有想象空间的探索方向。
关键要点
- 用多台普通设备 + Python 服务器 + 浏览器 WebAudio 就能搭出一套可用的声源三角定位系统,无需专用硬件
- 定位精度的核心是时间对齐:借由一台设备播放啁啾声,让各监听器的录音片段可以互相对齐
- 音频分析代码可以在监听端热更新推送,避免因麦克风权限弹窗而逐台操作设备
- 视觉与听觉等感知通道可以被「外挂」给编码智能体,显著扩展其自主解决问题的能力
- 粗糙定位 + 拍手验证 + 声音回放的组合,让系统既好用又能让人建立信任
相关推荐

Aircad:浏览器里的专业制图与3D建模新选择
Aircad在Hacker News展示浏览器端专业制图与3D建模能力,探索无需安装的CAD工作流。本文分析其定位、潜在优势与早期项目的不确定性。

AI做新闻,受众为何不买账?
AI正成为信息入口,但受众仍抵触AI生产新闻。本文分析信任赤字根源、信息入口与内容生产的边界,以及对媒体机构AI化的现实启示。

律所如何用AI重塑法律业务?Gilbert + Tobin的实践
澳大利亚律所Gilbert + Tobin合伙人兼CEO Sam Nickless谈律所如何用AI重新思考法律业务模式,从效率工具走向业务逻辑重构,以及CEO层级介入AI战略的意义。