20年软件老兵用Claude造机器狗:单腿已能跳跃

20年软件工程师借Claude补机械短板,自研机器狗完成单腿跳跃。
一位有20年软件经验的工程师因市面四足机器人价格高、开发接口受限,决定自研机器狗LocksleyFox。他借助Claude弥补机械设计短板,几周内完成单腿构建与跳跃测试,目前正迭代第二版腿部设计,目标一两个月内实现四足行走。文章指出,单腿跳跃到四足稳定行走之间存在协调控制、重心转移、步态切换等更高难度挑战,时间表是否现实取决于对“行走”的定义。该项目反映了AI辅助设计正降低个人开发者涉足硬件机器人的门槛。
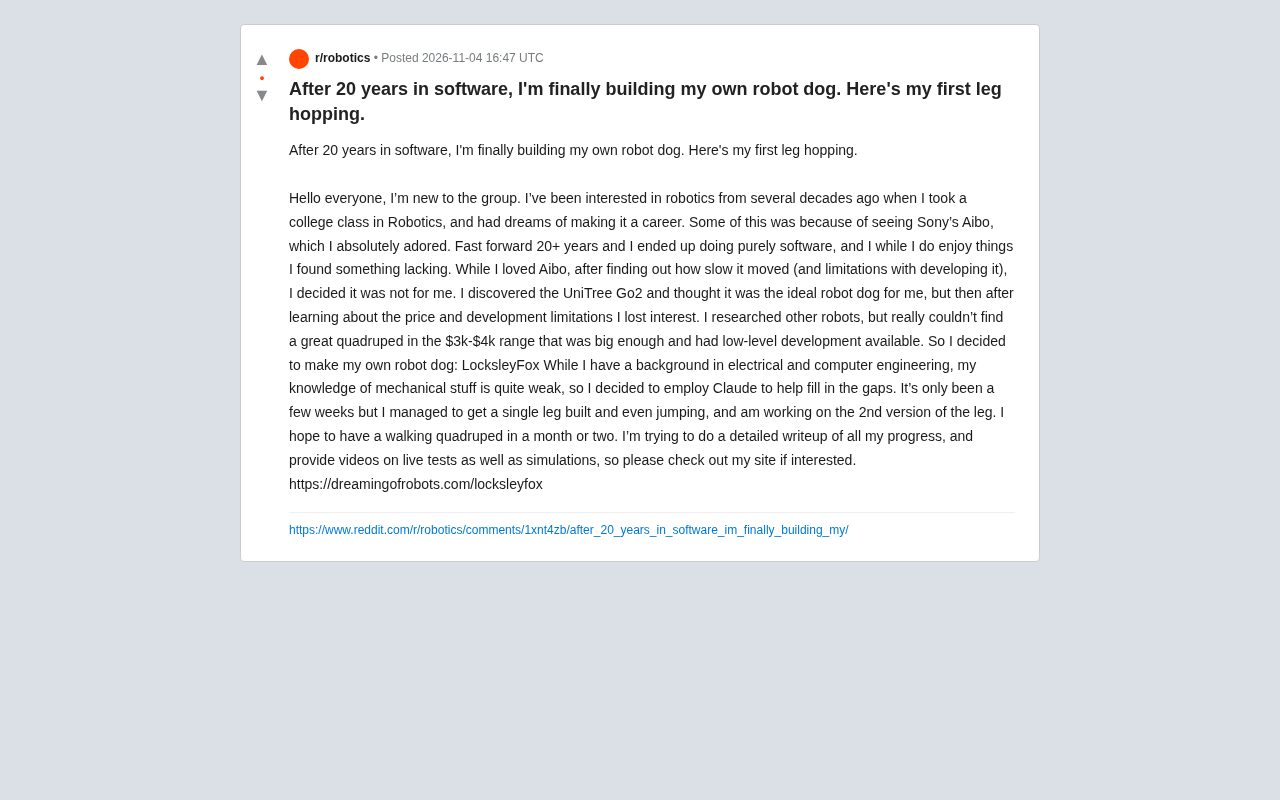
一位在软件行业浸淫超过20年的工程师,最近在Reddit上分享了自己的新项目:完全自研的四足机器狗LocksleyFox。目前他已经完成了单腿的搭建和跳跃测试,正在迭代第二版腿部设计,目标是在一两个月内让机器狗真正走起来。
从Aibo到Go2,为什么最终选择自己造
这位创作者的机器人情结可以追溯到大学时代的机器人课程,而索尼Aibo是他最初的梦想图腾。但当他真正了解Aibo的移动速度和开发限制后,热情逐渐冷却。随后他发现了宇树科技的Go2,一度认为这是理想的机器狗选择,但价格和开发自由度上的限制再次让他止步。
他做过一轮市场调研,发现在3000到4000美元这个价位区间,很难找到一款体型足够大、又开放底层开发接口的四足机器人。这个供需缺口成了他决定自研的直接动因。对于有电子与计算机工程背景的他来说,硬件并非完全陌生,但机械结构设计是明显的短板。
宇树科技(Unitree)的Go2是目前消费级四足机器人中知名度较高的产品,其官方定位覆盖教育、科研与开发者场景,提供激光雷达、AI 相机等传感配置以及可选的 SDK 支持。不过在实际开发中,真正能触及底层关节控制、步态规划接口的开放程度,与整机价格直接挂钩,高配版本价格通常远高于入门型号。这也是许多开发者在调研阶段感到两难的原因:入门价位能买到体型较小的平台,而满足负载、扩展性与接口开放需求的型号往往突破预算。文中提到的 3000–4000 美元区间,恰好卡在“消费级”与“开发级”之间,形成了供给空档。
Claude补上机械设计的短板
这位工程师坦言自己的机械知识"相当薄弱",于是选择用Claude来填补这块空白。从结果看,这个策略在早期阶段是有效的:仅仅几周时间,他就完成了单腿的构建,并实现了跳跃动作。
这个案例的有意思之处在于分工方式——人类提供电子与软件层面的工程判断,AI承担机械设计中的知识补位。对于大量有软件背景、想涉足硬件却卡在机械设计门槛上的开发者来说,这是一条值得观察的路径。当然,单腿跳跃和四足稳定行走之间还有相当大的工程距离,Claude能在多大程度上支撑后续的动力学调参和结构优化,目前还没有答案。
单腿跳跃之后,真正的挑战才刚开始
单腿跳跃是一个标志性节点,但它离"机器狗"还很远。四足机器人的核心难点在于协调控制:四条腿的相位关系、重心转移、不同地形下的步态切换,以及摔倒后的恢复能力。这些问题的复杂度远高于单腿的周期性弹跳。
创作者计划在一两个月内实现行走,这个时间表是否现实,取决于他对"行走"的定义。如果能接受缓慢且需要人工干预的步态,进度可能会快一些;但要达到Go2那种流畅的动态平衡水平,需要的调参工作量通常会超出初期预估。
他正在网站上做详细的过程记录,包括实机测试视频和仿真结果。这种公开记录对关注个人机器人开发的读者来说,比最终成品更有参考价值——它展示了一个软件工程师如何一步步啃下机械与控制这两块硬骨头。
四足机器人的步态通常分为静态步态(如 crawl,任意时刻至少三条腿着地,稳定性高但速度慢)与动态步态(如 trot 对角小跑、bound 前后两对腿交替、pace 同侧腿同步)。trot 因能效和速度平衡而被多数平台作为默认步态,但它要求四条腿在相位上严格协调,对关节力矩控制与着地检测的实时性要求很高。此外,重心转移、足端打滑、地形高度差都会干扰相位同步,通常需要借助 IMU 反馈与状态估计做闭环修正。相比之下,单腿周期性弹跳只涉及一条腿的轨迹与力控,不涉及多腿耦合与平衡维持,因此单腿到四足之间的工程跨度往往被低估。
动力学调参的核心在于关节层面的控制策略,常见方案包括位置控制、力矩控制与阻抗控制。四足机器人要实现柔顺着地与动态平衡,往往需要基于力矩的控制或阻抗控制,并通过仿真环境(如 Isaac Sim、MuJoCo)先做参数搜索,再迁移到实机。仿真到实机(sim-to-real)的差距主要来自电机延迟、摩擦模型误差与结构柔性,这些都需要实测数据反复校正。对个人开发者而言,调参工作量往往不是“几周”量级,而是按月计,这也是判断“一两个月实现行走”时间表是否现实的关键变量。
个人造机器狗这件事,门槛正在降低
几年前,个人独立开发四足机器人几乎是不可想象的事。结构件加工、电机选型、控制算法,每一环都需要专业积累。现在的情况在变化:开源控制器方案、成熟的关节电机模组、加上AI辅助设计工具,让一个有工程背景的个人开发者有了从零起步的可能。
LocksleyFox项目目前还处在非常早期的阶段,单腿跳跃距离可用的四足平台还有不短的路。但它代表了一类正在增多的现象:软件工程师借助AI工具向硬件领域延伸,用软件工程的方法论去拆解机械与控制问题。这条路径最终能走多远,值得持续关注。
项目进展发布在 dreamingofrobots.com/locksleyfox,包含实机测试与仿真视频。
关节电机模组是近年个人四足项目得以起步的关键硬件。这类模组通常将无刷电机、行星或谐波减速器、编码器与驱动器集成在一起,通过 CAN 总线或串口接收指令,开发者无需自行设计驱动电路和减速结构,即可获得可控的关节力矩输出。开源控制器与仿真框架(如 MIT Mini Cheetah 衍生的开源方案、PyBullet、MuJoCo)则提供了步态生成与仿真的起点。再叠加 AI 辅助的结构设计与代码生成,个人开发者的入门成本相比几年前确有明显下降,但从“能跳”到“稳定行走”仍需大量的实机迭代。
相关推荐
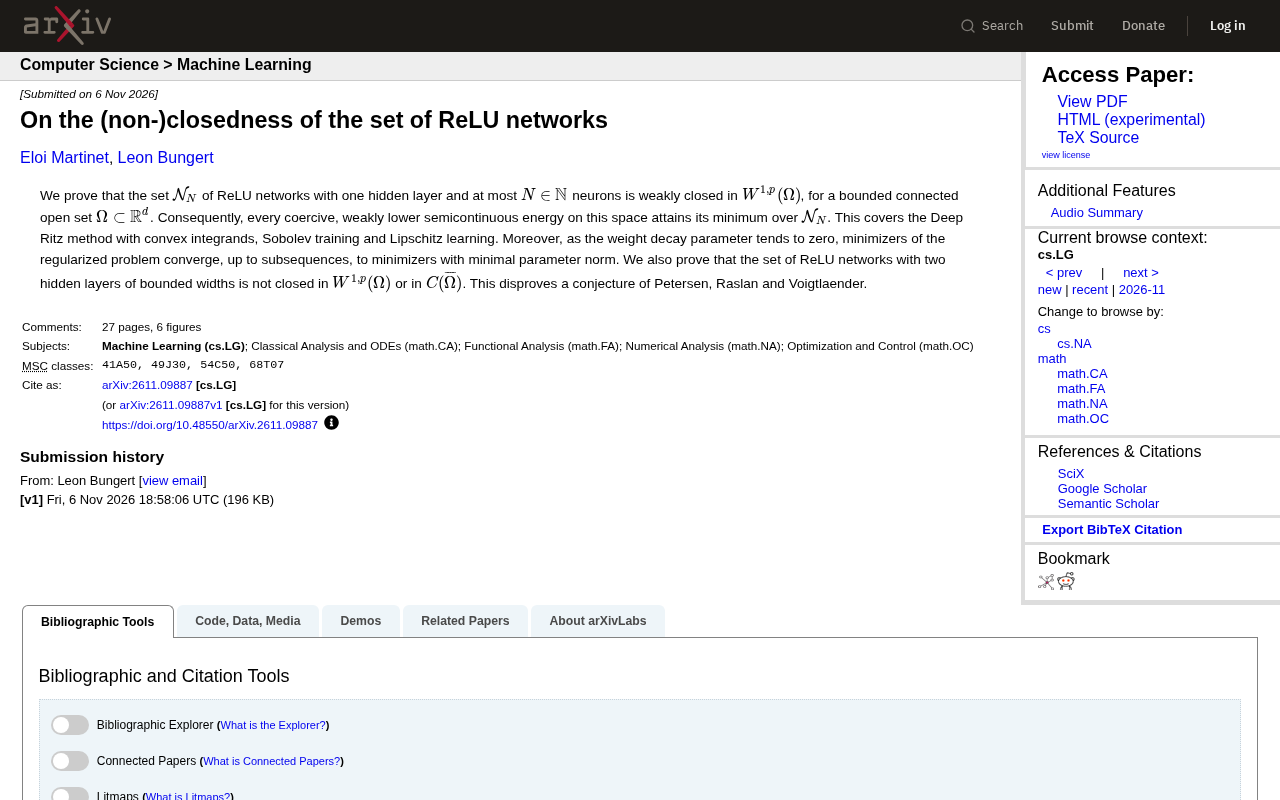
ReLU网络集合的闭性新证:单隐层弱闭,双隐层非闭
新研究证明单隐层ReLU网络集合在W^{1,p}中弱闭,保证Deep Ritz等方法解的存在性;而双隐层网络集合非闭,推翻已有猜想。
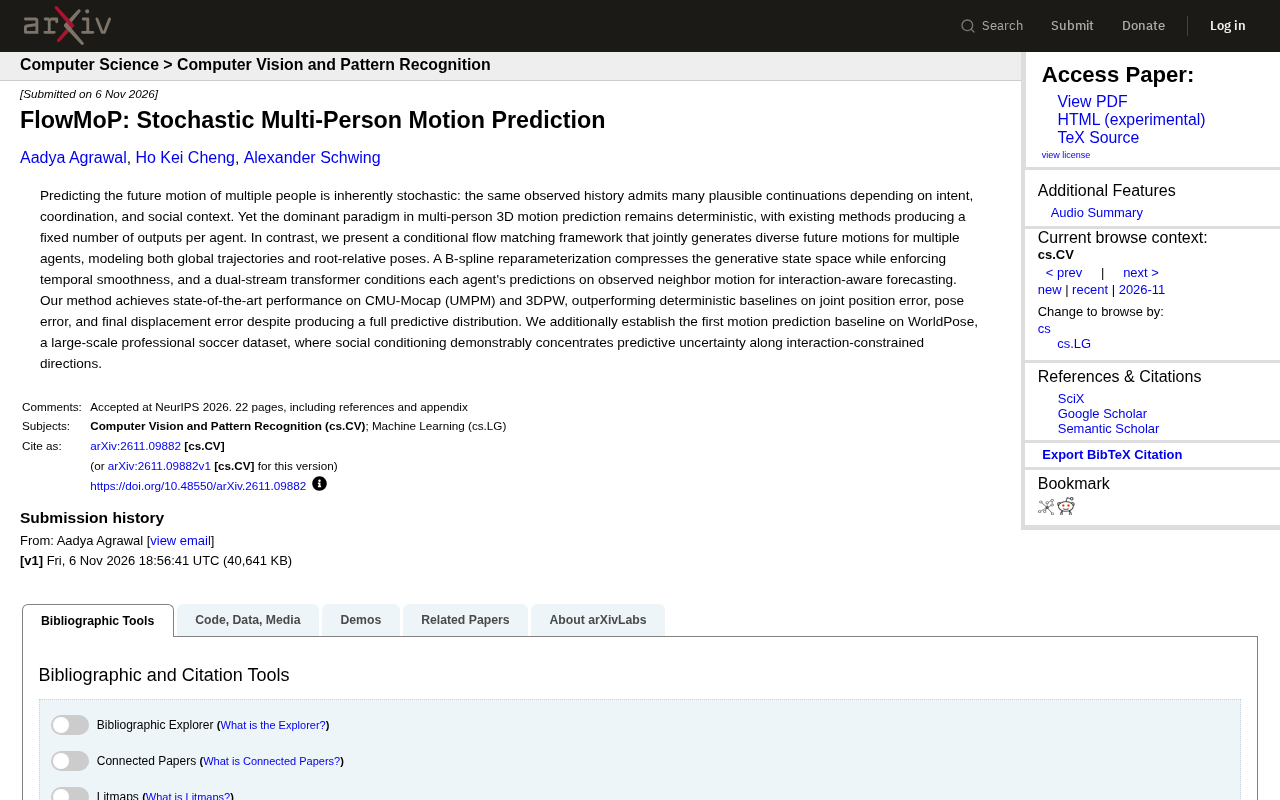
FlowMoP:随机多人运动预测新框架
FlowMoP提出条件流匹配框架,联合生成多个智能体的多样化未来运动,通过B样条重参数化与双流Transformer实现交互感知预测,在CMU-Mocap和3DPW上超越确定性基线,并建立WorldPose首个运动预测基线。
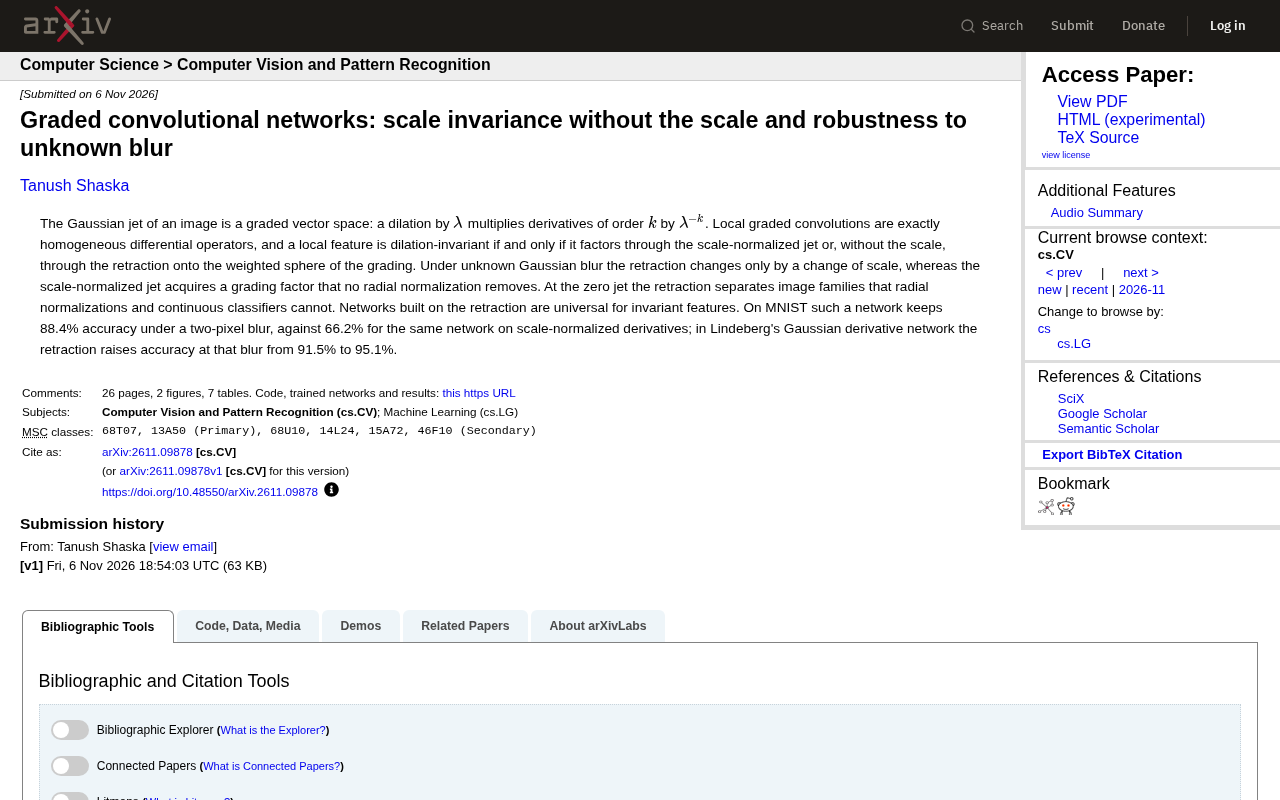
分级卷积网络:无需尺度参数的尺度不变性与抗模糊鲁棒性
分级卷积网络利用图像高斯射流的分级向量空间结构,通过回缩操作实现无需尺度参数的尺度不变性,并在未知高斯模糊下显著提升鲁棒性。MNIST实验显示,两像素模糊下准确率保持88.4%,优于尺度归一化导数的66.2%。