5步构建机器人仿真SimReady资产:前沿AI模型实战指南
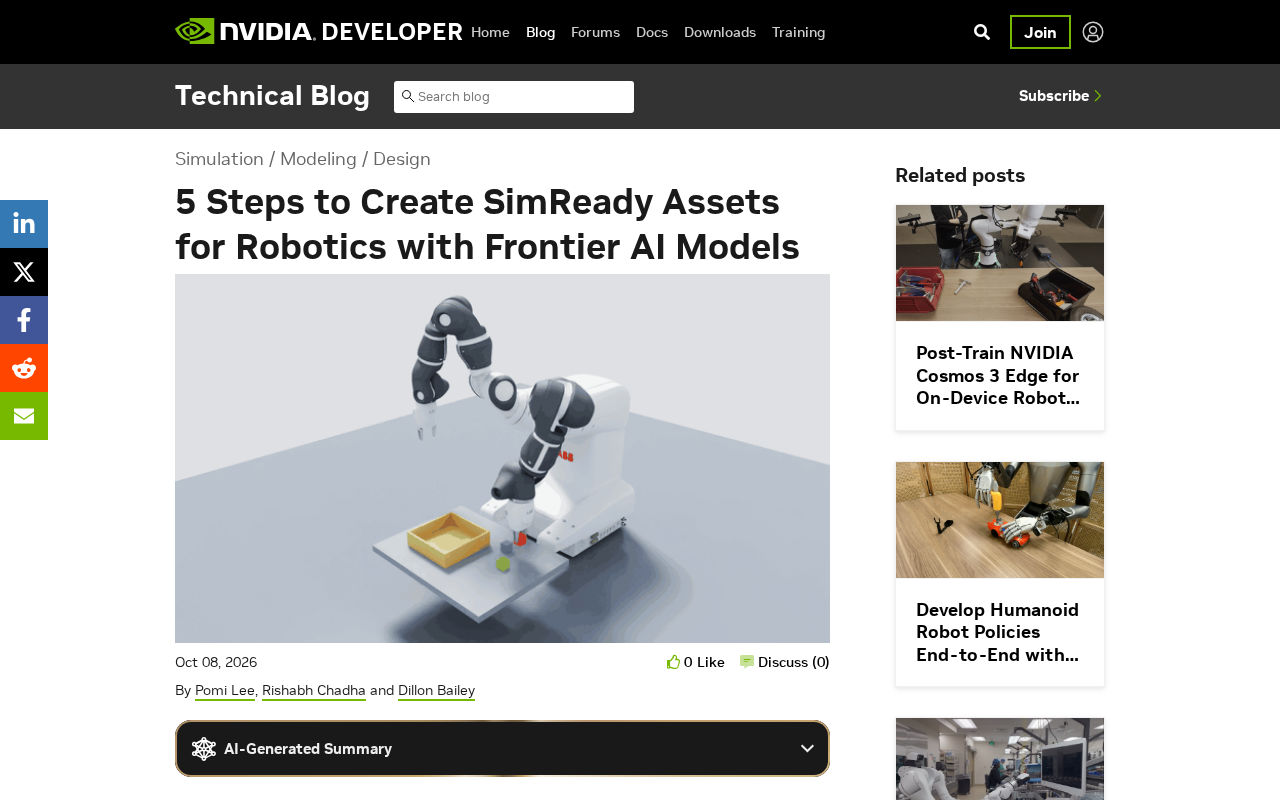
借助前沿AI模型将CAD文件转化为具备完整物理属性的SimReady仿真资产的五步工作流
SimReady资产是可直接用于物理仿真的3D资产,需具备材质参数、碰撞几何、质量分布等完整物理属性,而非仅有视觉几何。将CAD模型转换为OpenUSD格式只是起点,后续还需完成材质配置、碰撞体生成、物理属性标注和结构验证等环节。NVIDIA介绍的方法论引入前沿AI模型,可自动推断材质类型、生成适配仿真需求的碰撞几何,并推荐物理参数,将原本依赖人工经验的繁琐操作系统化为几何转换、材质配置、碰撞体生成、物理标注、验证导出五个步骤。高质量SimReady资产是缩小Sim-to-Real差距、支撑机器人大规模仿真训练的关键基础设施。
在机器人仿真领域,将CAD模型转化为可用的仿真资产远比简单的几何格式转换复杂。开发者不仅要把模型转换为OpenUSD格式,还需要配置并验证材质、碰撞体、物理属性等一系列参数。NVIDIA开发者博客近期分享了借助前沿AI模型(Frontier AI Models)构建SimReady资产的完整流程,为仿真工程师提供了一套可落地的方法论。
什么是SimReady资产
SimReady(Simulation Ready)指的是经过完整配置、可直接用于物理仿真的3D资产。它与普通的3D模型存在本质区别:普通模型只关注视觉呈现,而SimReady资产必须具备准确的物理属性,包括材质参数、碰撞几何、质量分布、摩擦系数等,才能在仿真环境中真实还原物体的行为。
在机器人开发中,仿真是训练和验证的关键环节。一个缺乏准确物理属性的资产,可能导致仿真结果与真实世界严重偏离,进而影响机器人策略的训练效果。因此,SimReady资产的质量直接决定了仿真到现实(Sim-to-Real)迁移的成功率。
OpenUSD(Universal Scene Description)是由Pixar动画工作室最初开发、后由NVIDIA大力推广的开放式3D场景描述格式。它的核心优势在于支持分层组合(Layer Compositing)和非破坏性工作流,允许多个团队同时对同一场景的不同层级进行编辑。在机器人仿真领域,OpenUSD已成为NVIDIA Isaac Sim等平台的首选格式,因为它不仅能描述几何和材质,还能承载物理属性、关节约束、传感器配置等机器人特有的元数据。SimReady规范正是在OpenUSD的这一扩展能力之上建立的——通过在USD文件中嵌入符合PhysX等物理引擎要求的属性定义,使同一个资产文件能够同时服务于渲染预览和物理仿真两种用途。
为什么CAD转换只是起点
许多开发者误以为将CAD文件转换为OpenUSD格式后就完成了资产准备工作,但实际上这只是整个流程的第一步。原始CAD数据通常只包含几何信息,缺少仿真所需的大量元数据。
按照NVIDIA的说明,一个完整的SimReady资产准备流程至少需要解决以下几个方面的问题:
- 材质配置与验证:为模型表面赋予符合物理规律的材质属性,确保渲染和物理交互的真实性
- 碰撞体设置:生成合理的碰撞几何,平衡仿真精度与计算性能
- 物理属性标注:定义质量、惯性、摩擦等参数
- 结构验证:确保资产层级结构符合仿真引擎要求
这些工作传统上需要大量人工操作,耗时且容易出错,这也正是引入前沿AI模型的意义所在。
前沿AI模型如何加速资产制作
前沿AI模型在这一流程中扮演了自动化助手的角色。通过理解几何结构和语义信息,AI能够辅助完成材质识别、碰撞体生成和参数推荐等任务,大幅降低人工配置的工作量。
自动化材质识别
AI模型可以根据物体的外观和几何特征推断其材质类型,例如金属、塑料、橡胶等,并自动匹配相应的物理参数。这避免了工程师逐一手动设置材质的繁琐过程。
智能碰撞体生成
碰撞体的设计需要在精度与性能之间取舍。过于精细的碰撞网格会拖慢仿真速度,过于粗糙则会影响交互真实性。AI模型能够根据物体用途生成合适的碰撞几何,帮助开发者快速获得可用的碰撞体。
碰撞体(Collision Geometry)在物理仿真中独立于视觉网格存在,通常以简化的凸包(Convex Hull)、基本几何体组合或V-HACD(Volumetric Hierarchical Approximate Convex Decomposition)算法生成的近似凸分解来表示。对于机器人抓取场景,碰撞体的质量尤为关键:若碰撞体与真实外形偏差过大,夹爪在仿真中可能出现穿模或无法稳定抓持的问题,而这些误差在Sim-to-Real迁移时会直接暴露为策略失效。V-HACD等算法能将复杂凹形网格分解为多个凸体的组合,在保持较高形状保真度的同时维持实时仿真所需的碰撞检测性能。AI模型的介入则进一步根据物体的语义类别(如工业零件、日用品)动态调整分解的粒度策略,而非使用统一参数。
五步工作流概览
根据原文标题所提示的框架,构建SimReady资产的核心流程可以归纳为五个关键步骤:
- 几何转换:将CAD模型转换为OpenUSD格式,建立标准化的资产基础
- 材质配置:借助AI模型识别并赋予准确的材质属性
- 碰撞体生成:创建适配仿真需求的碰撞几何
- 物理属性标注:定义质量、摩擦等物理参数
- 验证与导出:检查资产完整性并导出为可用于仿真的最终格式
这套流程将原本分散、依赖经验的手工操作系统化,并通过AI工具提升了每个环节的效率和一致性。
对机器人开发的意义
随着具身智能和机器人学习的快速发展,仿真数据的需求呈爆发式增长。高质量SimReady资产的规模化生产,已经成为制约仿真训练效率的瓶颈之一。借助前沿AI模型将资产制作流程自动化,开发者能够以更低的成本构建更丰富的仿真场景库。
这不仅加快了单个项目的开发节奏,也为大规模机器人训练数据的生成奠定了基础。对于希望在NVIDIA Isaac等仿真平台上开展工作的团队而言,掌握这套SimReady资产构建方法将成为一项重要的工程能力。
Sim-to-Real(仿真到现实)迁移是指将在仿真环境中训练好的机器人策略直接部署到真实物理机器人上的过程。由于仿真环境与现实世界之间不可避免地存在差异(称为Reality Gap),策略往往会出现性能下降甚至完全失效的情况。造成这一差距的主要来源包括:视觉外观差异(渲染逼真度)、物理参数误差(摩擦、弹性、质量分布)以及传感器噪声模型的不准确。高质量SimReady资产通过提供更精确的物理属性配置,直接压缩了物理参数误差这一来源,是缩小Reality Gap的关键手段之一。与域随机化(Domain Randomization)技术配合使用时,准确的基准物理参数还能为随机化范围的设定提供合理的先验依据,进一步提升策略的鲁棒性。
小结
SimReady资产是连接3D模型与物理仿真的桥梁,其质量直接影响机器人仿真的可靠性。通过前沿AI模型自动化材质识别、碰撞体生成和物理参数配置,开发者可以显著提升资产制作效率。五步工作流为这一过程提供了清晰的实践路径,是机器人仿真开发中值得关注的技术方向。
相关推荐

Alexa Plus一年实测:智能家居之王,为何仍走不出家门?
The Verge播客实测Alexa Plus近一年:语音创建自动化场景体验出色,成为最强智能家居助手,但跨出家门做通用助理却屡屡碰壁。亚马逊500美元新平板欲补个人情境短板,苹果Siri AI也将入场,智能家居之争背后是技术成熟与隐私信任的深层张力。

智能体变慢或出错时,用Traces在Foundry中精准排查
智能体响应慢或输出错误时该从哪排查?本文详解 Microsoft Foundry 的 Traces 追踪功能,涵盖连接 Application Insights、读懂 span 层级、查看元数据与多种视图,帮助开发者高效定位 AI 智能体问题。
18亿美元全球承诺:为AI准备生物数据意味着什么
一项18亿美元的全球资金承诺瞄准AI-ready生物数据,旨在解决AI驱动生命科学中的数据瓶颈。本文解析这笔投资的意义、潜在影响与现实挑战。