#机器人仿真
共 4 篇相关文章
·4 分钟
用AI智能体在仿真中教机器人学会走路
NVIDIA开发者博客披露Microduck机器人项目:用AI智能体在仿真环境中教学机器人行走,涵盖障碍赛道设计、感知与平衡控制、仿真到现实迁移挑战,为机器人强化学习提供可复用训练管线参考。
阅读全文 →
·5 分钟
H100 GPU运行Isaac Lab:更优方案探讨
探讨在NVIDIA H100 GPU上运行Isaac Lab的优化方法,包括MIG配置、混合精度、TensorRT加速及社区经验,帮助提升机器人仿真与强化学习效率。
阅读全文 →
·4 分钟
Newton vs PhysX:Isaac Lab物理引擎切换现状
探讨Isaac Lab中Newton与PhysX物理引擎的切换现状,基于Reddit社区讨论分析技术差异、迁移成本与未来趋势,为机器人仿真开发者提供参考。
阅读全文 →
·5 分钟
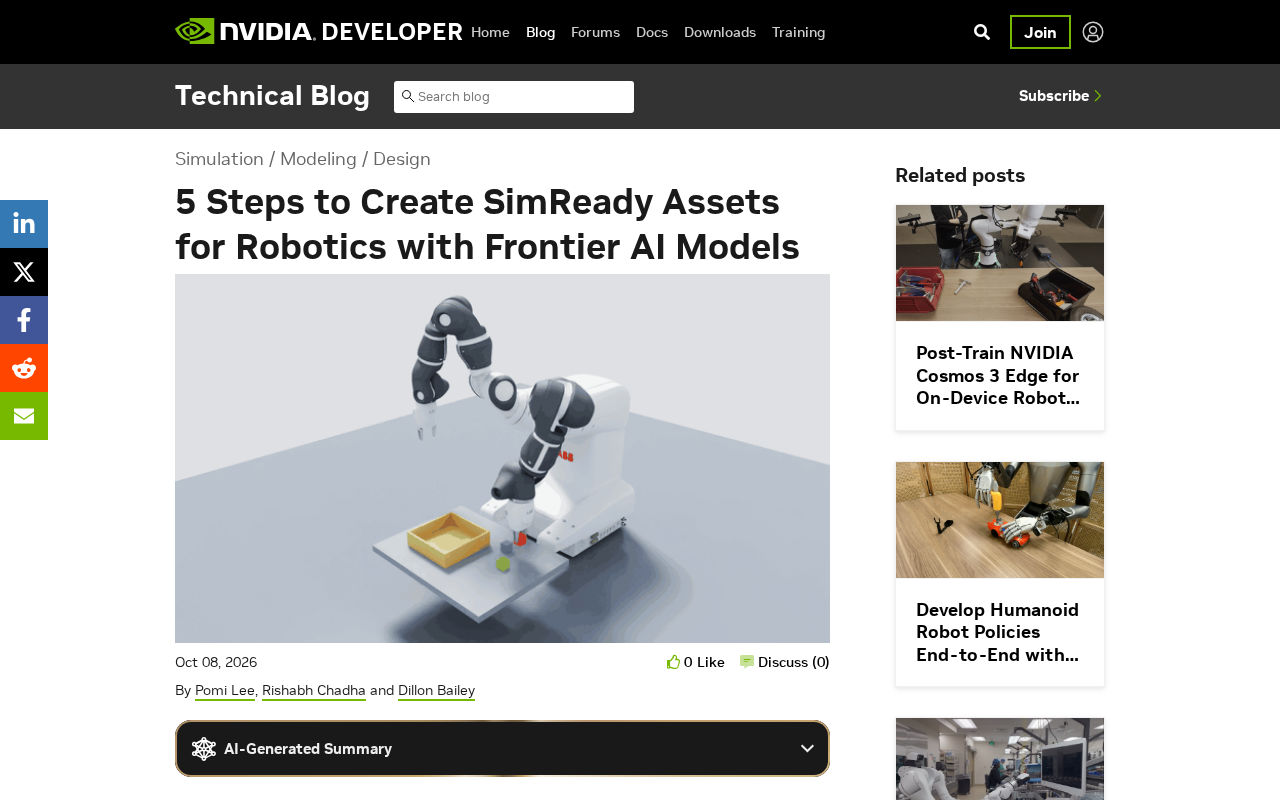
5步构建机器人仿真SimReady资产:前沿AI模型实战指南
NVIDIA分享借助前沿AI模型构建机器人仿真SimReady资产的5步工作流,涵盖CAD转OpenUSD、材质配置、碰撞体生成与物理属性标注,助力机器人仿真开发高效落地。
阅读全文 →