AstroForge让AI接管航天器:Autonomy-1的自主探测野心
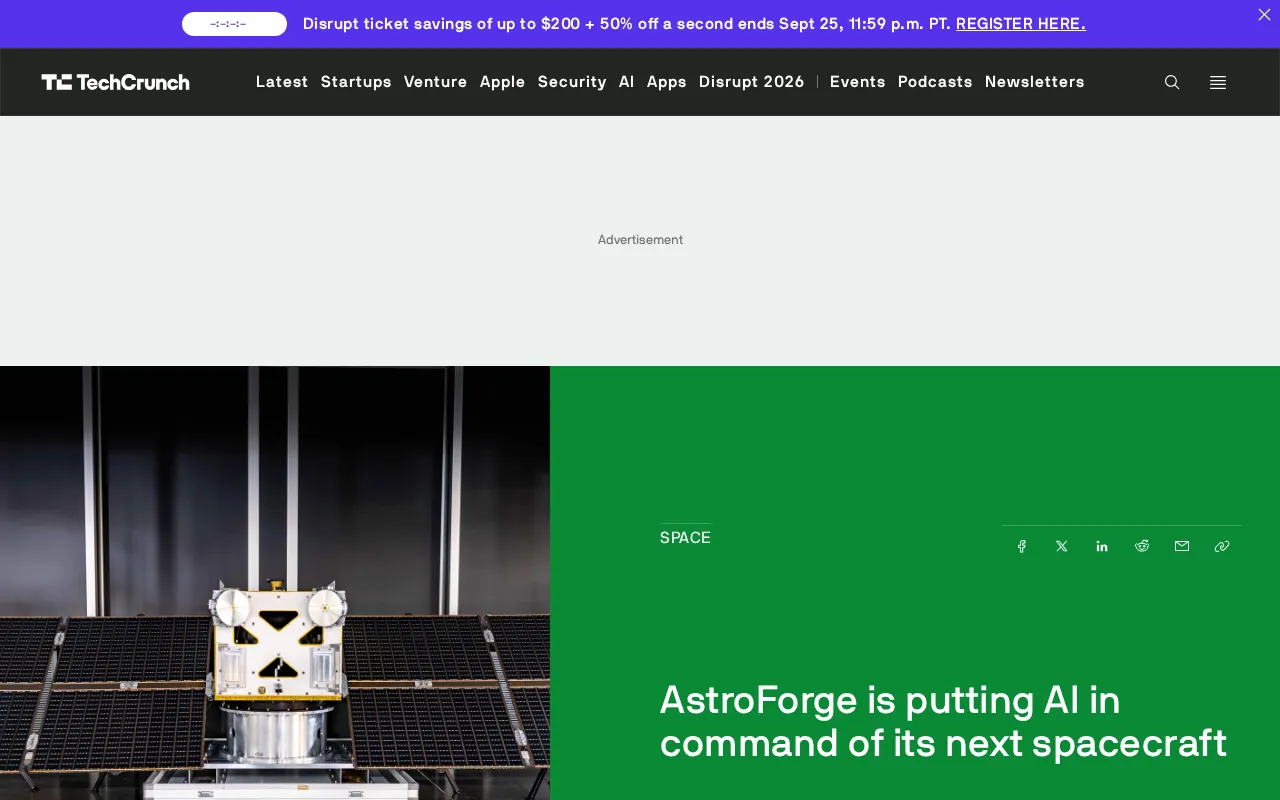
AstroForge的Autonomy-1探测器将首次由机载小型Transformer AI模型全权接管深空飞行控制。
航天创业公司 AstroForge 宣布其下一代探测器 Autonomy-1 将搭载基于 Transformer 架构的小型 AI 模型,直接承担航天器的自主控制职责,取代传统依赖地面指令的操作模式。这一选择根植于深空探测的现实痛点:通信往返延迟可长达数小时,任何需要地面介入的突发情况都会严重拖累任务效率。Transformer 架构在序列决策上的能力使其适合这一场景,而"小型化"则是在太空受限算力与功耗预算下的必要妥协。这一尝试同时引出严峻挑战:航天领域对可靠性的极端要求与神经网络的不确定性之间存在本质张力,可解释性、故障安全设计与可预测性将是 AstroForge 必须正面回答的问题。若成功,Autonomy-1 有望成为未来小行星采矿、深空资源勘探等长周期自主任务的技术范本。
AI首次登上深空探测器的指挥席
航天创业公司 AstroForge 宣布,其下一代空间探测器 Autonomy-1 将由一个小型、基于 Transformer 架构的 AI 模型直接接管控制权。这意味着传统上由地面控制中心和预设指令序列主导的航天器操作,正在向机载自主决策转变。
这一举措并非营销噱头,而是应对深空探测固有难题的技术选择。当探测器远离地球执行任务时,通信延迟、带宽限制与频繁的地面干预,都会成为任务效率的瓶颈。让 AI 在机上实时做出判断,是绕开这些约束的直接路径。
为什么选择Transformer架构
值得关注的技术细节是,AstroForge 选用了基于 Transformer 的小型模型,而非传统的规则引擎或大型深度网络。Transformer 架构因其在序列建模和上下文理解上的能力,近年来主导了自然语言与多模态领域。将其移植到航天器控制场景,反映出一种趋势:把在地面成熟的 AI 范式,压缩、裁剪后部署到算力和功耗都极度受限的太空硬件上。
“小型”是这里的关键词。深空探测器的计算资源、能源预算和抗辐射要求都极为苛刻,无法承载动辄数百亿参数的大模型。一个经过精简的 Transformer 模型,既要保留足够的决策能力,又要能在受限环境中稳定运行,这本身就是一项工程挑战。
Transformer 架构最初由 Google 于 2017 年在论文《Attention Is All You Need》中提出,其核心机制是"自注意力"(Self-Attention):模型可以在处理序列中任意位置的信息时,同时参考整个序列的上下文,而不像早期的 RNN/LSTM 那样只能逐步传递状态。这使得 Transformer 在捕捉长程依赖关系上具有天然优势。航天器控制本质上是一个持续的序列决策问题——传感器数据随时间流入,模型需要综合历史状态与当前读数作出判断——这与 Transformer 擅长的任务形态高度吻合。将其"压缩"部署到太空硬件的工程路径,通常包括知识蒸馏(用大模型训练小模型)、权重量化(降低参数精度以减少计算量)以及针对特定任务的剪枝,最终目标是在几十到几百兆字节的内存占用内保留足够的推理能力。
从地面遥控到机载自主
传统航天任务的操作模式高度依赖地面:工程师编写指令序列,上传至航天器,探测器按部就班执行。一旦遇到预案之外的情况,往往需要等待地面分析并重新上传指令——而在深空,一次往返通信可能耗费数分钟到数小时。
Autonomy-1 试图打破这一循环。通过让 AI 模型在机上“指挥”探测器,航天器可以对突发状况、目标识别、姿态调整等做出更快响应,减少对地面链路的依赖。这与近年来行业对自主航天系统的探索方向一致,也呼应了小行星采矿、深空资源勘探这类需要长时间独立作业任务的现实需求。
一次高风险的技术押注
把控制权交给 AI,意味着更高的自主性,也意味着更复杂的可靠性验证问题。航天领域对失败的容忍度极低,任何机载软件都必须经过严格测试。将一个 Transformer 模型置于探测器的指挥位置,如何保证其决策的可解释性、可预测性与故障安全,将是 AstroForge 必须回答的核心问题。
从更宏观的视角看,这一尝试是 AI 从消费级应用向高可靠性、任务关键型系统渗透的又一个信号。如果 Autonomy-1 能验证机载 AI 自主控制的可行性,它可能为未来更远距离、更复杂的深空任务提供技术范本。
航天软件领域长期采用形式化验证和确定性算法,原因在于神经网络模型本质上是统计学习的产物,其输出在分布外输入(Out-of-Distribution)场景下可能出现难以预测的行为。可解释性问题因此尤为关键:当 AI 做出某个姿态调整或任务中止决策时,地面工程师需要能够事后追溯决策链路,而 Transformer 的注意力权重虽然提供了一定的可视化窗口,但并不等同于严格的因果解释。目前行业探索的缓解方案包括:为 AI 设置严格的"操作包线"(Operating Envelope),超出边界时强制回退到保守的确定性安全模式;以及采用运行时监控器对模型输出进行独立校验。AstroForge 如何在这些约束下设计故障安全机制,将直接决定该系统能否通过航天级认证。
结语
目前公开的信息仍然有限,Autonomy-1 的具体模型规模、训练方式和实际任务细节尚待披露。但 AstroForge 的这一选择,标志着航天器控制正在经历从“遥控执行”到“自主决策”的范式转移。AI 能否在最不容出错的太空环境中证明自己,值得持续关注。
相关推荐
Metapunk三大新技能:构建AI软件开发闭环
Metapunk新版本新增Implement Spec、PR和Retro三大技能,补齐AI软件开发闭环。本文解析各技能功能与工作流,帮助提升AI Agent开发效率与代码质量。
6个黑暗中的恐怖故事:TED-Ed用动画讲透人性寓言
TED-Ed 精选六则恐怖故事合集,涵盖《猴爪》、日本阿岩传说、死神教父、贝奥武夫、爱伦·坡《红死魔的面具》与无耳芳一。本文解析这些动画短片如何用跨文化寓言讲述欲望、背叛与死亡的代价,以及它们为何适合作为课堂讨论素材。
Python调用Ollama轻量模型实战指南
从安装Ollama、拉取0.8B轻量模型到用Python跑通调用的完整实操指南,含服务启动、模型名匹配、首次加载延迟等易踩坑细节,单次调用实测0.23秒。