把街景全景图变成3D点云:一次有趣的技术实验

开发者将Google街景全景图转换为3D点云,视觉效果出色但实用场景尚不明朗。
一位开发者将 Google 街景的 360 度全景图像转换为 3D 点云,借助深度估计为每个像素赋予距离信息,再映射到三维空间,得到兼具照片质感与几何结构的街道场景重建结果。核心技术挑战在于深度估计的精度——全景图缺乏激光雷达数据,误差会直接导致几何失真。作者坦言项目"视觉上好看,但用途不明",点云的噪声、数据版权限制以及无法实时更新等问题,使其难以进入导航、测绘或自动驾驶等严肃场景。尽管如此,公开这样一个未完成的探索本身仍有价值:它验证了公开街景作为廉价三维重建素材的可行性,也为游戏场景搭建、城市可视化等潜在方向留下了起点,并可能激发社区中其他人提出意想不到的应用思路。
一个偶然的发现
一位开发者在 Reddit 上分享了自己的实验性项目:把 Google 街景(Street View)的 360 度全景图像转换成 3D 点云(Point Cloud)。按照他的描述,这些由街景图生成的点云在某些场景下质量相当不错,甚至可以用来复刻出三维的街道场景。他最初的目标很直接——做一个能够在任意位置重建街道的工具。
这种从 2D 图像反推 3D 空间结构的想法并不新鲜,但把它应用在公开可获取的街景全景图上,却提供了一个低门槛、覆盖面极广的数据来源。理论上,只要有街景的地方,就能生成对应的点云。
点云从何而来
街景的全景图本质上是一张经过拼接的球面投影图像。要把它转成点云,核心在于为每个像素估算出深度信息——也就是这个点距离相机有多远。有了方向(球面坐标)和深度,就能把每个像素映射到三维空间中的一个点。
当这些点足够密集且深度估计足够准确时,整条街道的轮廓、建筑立面、路面和行道树就会以点的形式浮现出来。这也是为什么作者会说某些结果"看起来很酷"——点云天然带有一种介于照片与三维模型之间的视觉质感。
不过,深度估计正是这类方法最脆弱的环节。全景图没有附带精确的激光雷达测距,深度往往依赖图像本身的线索或模型推断,误差会直接反映在点云的几何失真上。
深度估计领域目前主流的方法分为两大路线:一是基于几何的多视图立体(Multi-View Stereo,MVS),需要同一场景的多张不同视角图像通过特征匹配来推算深度;二是基于深度学习的单目深度估计(Monocular Depth Estimation),只需单张图像,由神经网络从亮度、透视、遮挡等视觉线索中推断距离。街景全景图由于可以切割成多个视角,两种方法均可适用,但受限于拍摄设备和算法精度,远距离物体(如高层建筑顶部)的深度误差通常远大于近距离物体。近年来 Depth Anything、MiDaS 等开源模型的涌现,大幅降低了单目深度估计的使用门槛,这也是此类个人实验项目能够快速落地的重要原因。
技术很酷,但用途在哪里
作者在帖子里坦诚地表达了一种创作者常见的困惑:做着做着,他发现这个项目"不够实用",除了视觉上好看之外,想不出真正的使用场景。
"The longer I spend doing it, the more I don't know why or what I'm even doing."(做得越久,越不知道自己到底在做什么、为了什么。)
这句话道出了很多技术爱好者的真实心态。一个在原理上成立、结果上好看的 demo,距离一个有明确价值的产品之间,往往隔着"它到底解决了什么问题"这道鸿沟。点云的精度、噪声、数据版权(街景图像的使用授权)以及无法实时更新等问题,都会限制它在导航、测绘或自动驾驶等严肃场景中的落地。
关于街景图像的使用授权,Google 街景的服务条款(Terms of Service)明确禁止在未获授权的情况下批量抓取图像或将其用于商业产品。谷歌提供的 Street View Static API 允许有限度的程序化访问,但对请求频率和用途均有约束。这意味着即便技术上可行,基于街景数据构建大规模点云数据集,在法律层面仍处于灰色地带。与之形成对比的是 Mapillary(Meta 旗下)和 OpenStreetCam 等开放授权的街景平台,其图像采用 CC 知识共享协议,对研究和二次开发更为友好,是寻求合规替代方案时值得优先考虑的数据源。
为什么这样的实验仍然值得分享
尽管作者自己对项目的实用性产生了怀疑,但把它公开出来本身就有意义。许多成熟的技术方向,最初都源于"看起来很酷但没想清楚用途"的玩票式探索。
- 它验证了公开街景数据可以作为一种廉价的三维重建素材来源;
- 它展示了单目/全景深度估计在真实街景上的效果边界;
- 它为后续可能的应用(如游戏场景快速搭建、城市可视化、艺术创作)留下了起点。
从社区反馈的角度看,分享未完成或用途不明的项目,往往能激发他人提出意想不到的应用方向。一个创作者眼中的"无用",可能正是另一个人眼中的"缺失的那块拼图"。
小结
这是一个典型的"技术先行、用途待定"的个人实验:把随处可得的街景全景图转换成三维点云,视觉效果出色,但实用性尚不明朗。它提醒我们,并非所有有趣的技术探索都必须立刻找到商业落脚点——保持好奇、动手实现、公开分享,本身就是推动想法演化的方式。
相关推荐
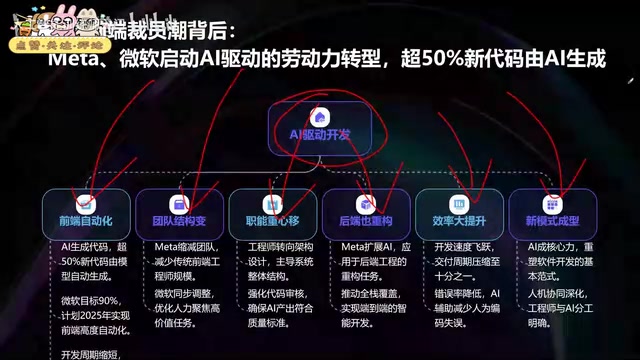
Vibe Coding全栈实战:AI编程从入门到企业级落地
从Cursor到Claude Code,这套B站AI编程实战课程以四个递进项目覆盖全栈开发、开源二次开发与团队协作。文章解析AI编程带来的前端岗位震荡、五人选五十人的效率变革,以及企业级项目所需的方法论。
大卫·布莱恩全球寻访真魔术:从南非到日本与印度
大卫·布莱恩在《Do Not Attempt》特辑中走访南非、日本与印度,记录Spinning车手、黑曼巴蛇保护者、居合术大师与苦行者的真实绝技,探讨魔术与人类极限挑战之间的边界。
触屏MacBook要来了?Vergecast爆料苹果高管回应
Vergecast播客披露记者与苹果高管John Ternus的对话,谈及触屏MacBook与Apple Pencil支持问题。Ternus回应称iPad才是手写笔最佳设备,记者则押注MacBook终将支持Apple Pencil。