老旧Beam+机器人复活指南:破解服务器依赖与ROS改造
Beam+机器人因服务器关闭无法认证,社区探索ROS改造与服务器模拟等复活路径。
本文讲述了一台二手Beam+远程呈现机器人因原厂服务器关闭而无法通过身份验证的困境,并梳理了社区已有的改造资源:arXiv论文、两个ROS相关GitHub仓库以及一个YouTube视频,分别指向软件层逆向和硬件接口开放的可能性。文章拆解了Beam+的硬件构成与软件栈,提出三条改造路线——模拟官方服务器、刷入自定义系统、硬件级替换主控,并分析了电池安全、缺乏文档、加密启动等风险。最后强调社区协作在老旧智能硬件复活中的价值,指出开源工具可以让失去官方支持的设备获得第二生命。
从闲鱼到工作台:一台Beam+的复活挑战
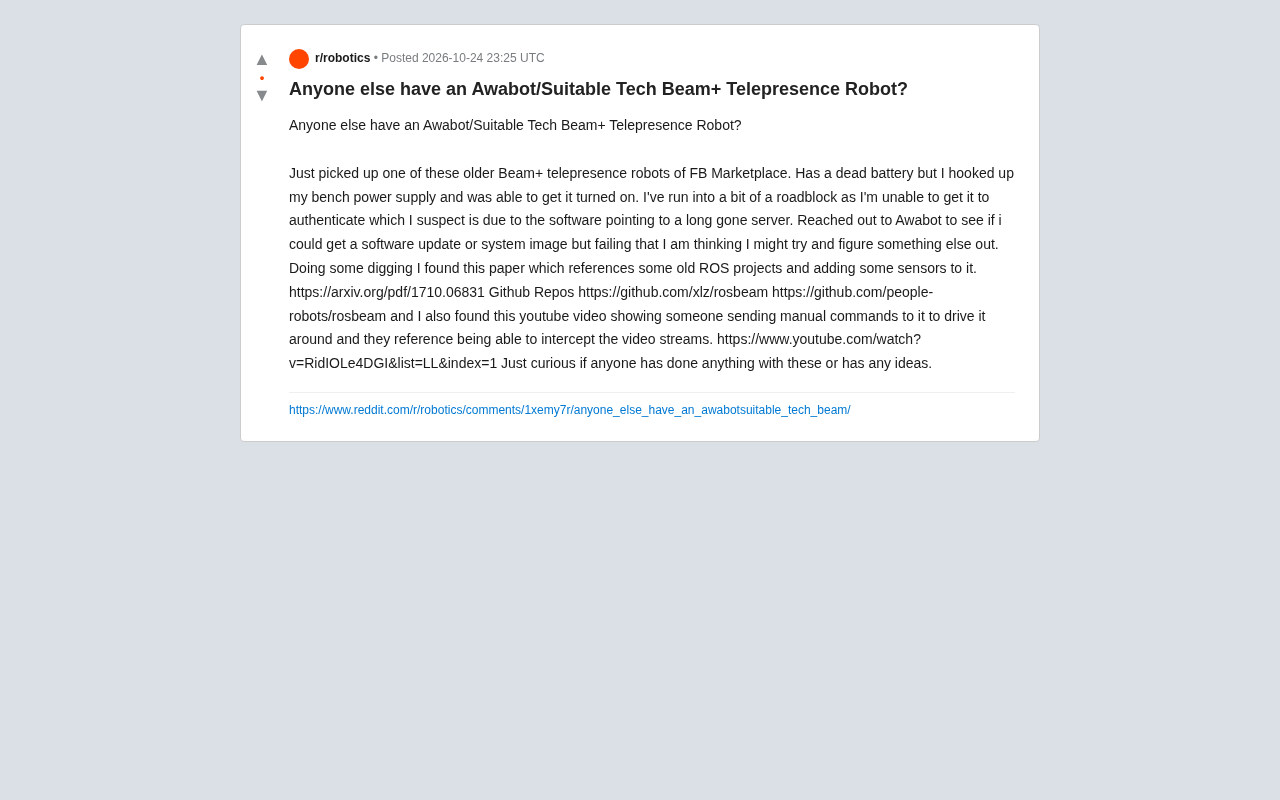
最近,有Reddit网友在FB Marketplace上淘到了一台Awabot/Suitable Tech Beam+远程呈现机器人。这台设备电池已报废,但通过外接直流电源成功开机。然而,他很快遇到了一个典型的老旧智能硬件难题:设备无法通过身份验证,疑似因为软件指向的服务器早已关闭。
这并非个例。随着物联网设备更新换代,大量依赖云服务的硬件在厂商停止支持后变成“电子砖头”。Beam+的困境在于,它的核心功能——远程控制和视频流——高度依赖后端服务。一旦服务器下线,设备就失去了灵魂。
官方支持缺位,社区方案浮出水面
该网友联系了Awabot(Suitable Tech的后继者)寻求软件更新或系统镜像,但尚未得到积极回应。于是,他开始挖掘开源社区的资源。
学术论文与ROS项目
他找到了一篇arXiv论文(1710.06831),其中提到了为Beam+添加传感器和基于ROS(机器人操作系统)的改造方案。顺着论文线索,他发现了两个GitHub仓库:xlz/rosbeam和people-robots/rosbeam。这些项目提供了与Beam+底层通信的代码基础,可能帮助绕过官方服务器验证。
ROS(Robot Operating System,机器人操作系统)并非传统意义上的操作系统,而是一套面向机器人开发的中间件框架,提供硬件抽象、进程间通信、设备驱动和常用算法库。它采用分布式节点架构,每个功能模块(如电机控制、传感器读取、视频流处理)作为独立节点运行,通过话题(Topic)或服务(Service)机制交换数据。对于Beam+这类设备,若能在其上运行ROS,就意味着可以把官方封闭的云端控制替换为本地化的节点网络,由开发者自由组合和扩展功能。arXiv论文中提到的改造方案正是利用ROS接管Beam+的底层硬件接口,从而绕过对原厂服务器的依赖。
视频流拦截的可行性
此外,一个YouTube视频展示了如何向Beam+发送手动命令来控制移动,并且提到可以拦截视频流。这暗示了设备本身可能开放了底层接口,只是被官方软件层屏蔽了。
多源交叉验证:arXiv论文和GitHub仓库均指向ROS作为改造路径,而YouTube视频则提供了实践层面的命令注入方法。三者共同表明,Beam+的硬件并未完全锁死,社区已有逆向工程的基础。
技术拆解:Beam+的硬件与软件架构
要理解复活的可能性,需要先了解Beam+的构成。
硬件层面
Beam+本质上是一台带轮子的平板电脑,配备麦克风、摄像头、显示屏和电机驱动。其计算单元可能基于Intel Atom或ARM平台,运行定制Linux系统。电池为24V锂电池组,更换或外接电源相对容易。
软件层面
官方软件栈包括:
- 设备端客户端:负责连接云端、处理音视频流、执行移动指令。
- 云端服务:负责设备认证、会话管理、媒体中转。
- 用户端应用:PC或移动端控制界面。
服务器关闭后,设备端客户端在启动时无法完成认证,导致功能受限。但底层硬件和驱动通常仍然可用。
改造路线图:从认证绕过到完全自主
基于社区线索,可以规划几条可行的改造路径。
路线一:拦截并模拟官方服务器
通过分析设备启动时的网络请求,确定认证服务器地址和协议。然后使用本地服务器模拟响应,欺骗设备完成认证。这需要抓包分析和逆向工程,但GitHub上的ROS项目可能已经包含相关协议信息。
抓包分析(Packet Capture)是指通过工具(如Wireshark、tcpdump)截获设备与服务器之间的网络通信数据包,进而分析其使用的协议、端口、认证字段和加密方式。对于Beam+这类依赖云端认证的设备,抓包可以帮助确定认证请求的URL、令牌格式以及可能的证书校验机制。若通信未采用强加密或证书固定(Certificate Pinning),则可在本地搭建一个模拟服务器,返回伪造的认证成功响应,诱使设备进入正常工作状态。这一过程通常需要结合DNS劫持或修改设备hosts文件,将原服务器域名指向本地IP。GitHub上的ROS项目可能已经记录了部分通信协议细节,能显著降低逆向工程的门槛。
路线二:直接刷入自定义系统
如果能够获取设备root权限或通过恢复模式刷机,可以安装轻量级Linux发行版,并基于ROS构建自己的远程控制栈。rosbeam仓库可能提供了硬件接口的驱动代码,例如电机控制和传感器读取。
Root权限与恢复模式是嵌入式Linux设备改造的两个关键入口。Root权限指获取设备操作系统的最高管理权限,从而可以安装软件、修改系统文件或替换启动脚本。恢复模式(Recovery Mode)则是设备厂商预留的维护通道,通常通过特定按键组合或短接主板触点触发,允许通过USB或网络刷写系统镜像。对于Beam+,若能进入恢复模式或利用已知漏洞提权,就可以擦除原厂固件,安装轻量级Linux发行版(如Ubuntu Core或Debian),再基于ROS构建远程控制栈。rosbeam仓库中的驱动代码可能包含电机控制、摄像头采集等硬件接口的实现,可直接复用或移植。需要注意的是,部分设备采用加密启动(Secure Boot)或硬件绑定,刷机前需确认引导链是否可绕过。
路线三:硬件级改造
对于动手能力强的玩家,可以拆解设备,保留底盘、电机、摄像头和屏幕,替换主控为树莓派或Jetson Nano,从头搭建机器人。这样虽然工作量大,但彻底摆脱了原厂软件束缚。
风险与挑战
改造老旧硬件并非易事。首先,缺乏官方文档和电路图会增加调试难度。其次,电池老化可能带来安全隐患,建议更换新电池或使用稳压电源。最后,部分设备可能采用加密启动或硬件绑定,需要更高级的破解手段。
社区协作的价值
这位网友的探索体现了开源社区的力量。通过分享论文、代码和视频,他不仅为自己找到了方向,也为其他Beam+拥有者提供了参考。如果你也有类似设备,不妨加入讨论,共同完善改造方案。
单一来源提示:YouTube视频中提到的视频流拦截方法尚未得到其他来源验证,实际可行性需进一步测试。
结语:老旧硬件的第二生命
Beam+的案例是智能硬件快速迭代下的一个缩影。当厂商停止支持,用户并非只能束手无策。借助开源工具和社区知识,这些设备可以焕发新生,甚至获得比原厂更灵活的功能。对于技术爱好者来说,这既是挑战,也是乐趣。
相关推荐

B站748集AI Agent开发教程:从入门到企业级实战全解析
解析B站748集AI Agent开发教程的四阶段框架:基础篇讲大模型原理与API调用,进阶篇覆盖RAG、Tool Use、记忆管理与多智能体协作,实战篇落地智能客服、办公自动化等项目,并给出学习路径与避坑建议。
Dify工作流入门:从部署到AI应用搭建全解析
基于B站Dify教程,解析Dify AI应用平台的核心功能、Windows Docker部署、MySQL连接、五类应用与工作流节点、模型接入策略及应用发布方式,适合AI应用开发入门。
用Claude Code打造激光射击游戏:摄像头给屏幕打分
开发者用Claude Code两周完成开源激光射击训练游戏ScreenPlink:摄像头识别屏幕激光命中并打分,AI代理通过MCP读取物理测量数据调试,含变异测试与校准经验。