NVIDIA Holoscan 5:让机械臂实现重力补偿与零力拖动

Holoscan 5 用低延迟实时管线支撑机械臂重力补偿,实现「零力拖动」交互。
文章以 NVIDIA Holoscan 5 展示的机械臂「零力拖动」演示为切入点,说明机器人交互体验正从「推得动」走向「像没有重量」。实现这一效果需要实时感知关节姿态与负载,并在毫秒级内计算出各电机的补偿扭矩,背后是一条传感器输入—算法推理—控制输出的完整低延迟链路。Holoscan 5 的价值在于把这套实时管线与上层 AI 感知、推理能力收拢进同一软件栈,使机械臂在实现重力补偿之后,可以更平滑地叠加视觉、抓取与力控策略。文章同时提醒,补偿手感高度依赖动力学参数辨识精度,平台提供的是计算底座,实际表现仍需结合具体硬件评估。
从「推得动」到「像没有重量」:机器人交互体验的关键一步
用手直接牵引机械臂走一遍轨迹,电机在背后输出恰到好处的扭矩,抵消掉连杆自重和关节负载——操作者几乎感觉不到阻力,机器本身也能稳稳站住。这个看起来简单的交互,实际上把人机协作的体验门槛拉到了一个新的位置:机器人不再是需要被「编程」的设备,而是可以被「演示」的工具。NVIDIA 开发者博客在介绍 Holoscan 5 时,正是用这个场景作为切入点。
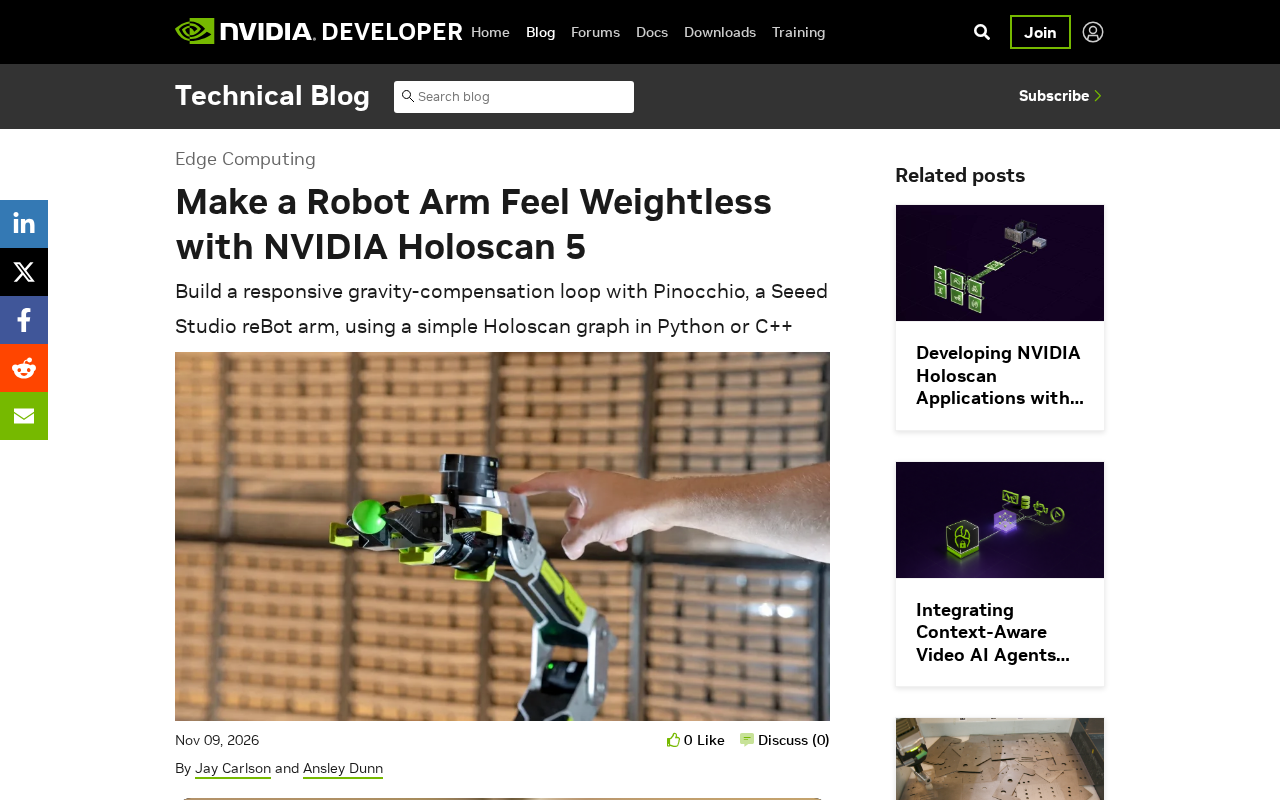
要实现「零力拖动」,机械臂需要实时知道自己的姿态、各关节承受的负荷,并在毫秒级时间内算出每个电机该出多少力。这背后是一条完整的实时感知—计算—控制链路,也恰恰是 Holoscan 这类边缘 AI 计算平台想要覆盖的场景。
Holoscan 5 在这个场景里做了什么
实时管线是前提
Holoscan 的定位是为机器人、医疗设备、工业检测等场景提供低延迟的传感器数据处理框架。到了 Holoscan 5,平台的重点落在让开发者更容易把「传感器输入—算法推理—控制输出」串成一条可实时运行的流水线。对机械臂的重力补偿来说,这件事的价值在于:关节反馈信号需要以稳定的频率进入计算环节,算法结果需要在确定的时间窗口内送到电机驱动器,任何一段出现抖动,操作者手上的触感就会立刻变差。
实时管线的「确定性」意味着什么
实时并不等于「快」,而是指任务必须在确定的时间窗口内完成,这被称为确定性(determinism)。在重力补偿场景中,控制回路通常以 1kHz 左右运行,即每 1 毫秒就要完成一次「读取关节编码器—计算动力学补偿扭矩—下发电流指令」。如果某次循环因操作系统调度、内存拷贝或 PCIe 传输而延迟了几毫秒,操作者手上就会感到顿挫甚至抖动。Holoscan 采用基于图(graph)的流式执行模型,配合 GPUDirect RDMA 等技术让传感器数据绕过主机内存直接进入 GPU,从而压缩单次循环的抖动。理解这一点,才能明白为什么「低延迟框架」对触觉交互类应用是刚需,而不是锦上添花的性能优化。
从重力补偿到更复杂的协作
重力补偿本身并不是新概念,工业机器人领域早有成熟的动力学补偿方案。Holoscan 5 值得关注的地方在于,它把这类实时控制任务和更上层的 AI 能力放进了同一个计算与软件栈:当机械臂已经能够「感觉轻」之后,再叠加视觉感知、抓取策略推理或者力控策略学习,工程实现的路径会短很多。原文强调的「引导机械臂」这一交互,可以看作整条链路的验证入口——交互顺滑,说明底层的实时通路是通的。
动力学补偿与参数辨识的基本原理
机械臂的重力补偿通常基于刚体动力学方程:电机需要输出的扭矩等于各连杆重力矩、惯性力矩与科氏/离心力矩之和,再叠加摩擦补偿项。其中重力项只与关节角度有关,是最容易精确建模的部分;而质量、质心位置、惯量张量和关节摩擦系数等参数往往无法从 CAD 模型直接获得,需要通过参数辨识实验来估计——让机械臂在若干激励轨迹上运动,采集关节角度、速度和电流数据,用最小二乘或类似方法拟合出参数集。辨识误差会直接体现为操作者手上的「残余重量感」。因此,平台解决的是实时计算与数据通路问题,而补偿的物理精度仍属于控制工程范畴。
对开发者的实际意义
对做机器人应用的团队来说,这类平台化方案的吸引力在于减少「造轮子」的部分。实时调度、传感器接入、GPU 加速推理、与下游控制器的对接,这些原本需要各自拼装的模块,被收拢进一套框架后,团队可以把精力放在动力学模型、控制策略和具体任务上。
需要注意的是,重力补偿的效果高度依赖动力学参数辨识的精度——连杆质量、质心位置、关节摩擦特性标定得越准,补偿越接近「失重」手感。平台提供的是实时计算的底座,模型质量仍然取决于开发者自己的工程投入。原文没有给出具体的延迟指标或硬件配置,实际表现需要结合目标机械臂和算力平台评估。
一句话总结
Holoscan 5 把机械臂的实时控制与 AI 感知放到了同一条低延迟管线上,「零力拖动」是这条管线最直观的展示方式,也是通向更复杂人机协作应用的起点。
相关推荐
AI Agent落地实战:用WorkBuddy打造智能办公助理
本文通过实战案例演示如何用腾讯WorkBuddy完成文件批量转换与归档,对比聊天大模型与AI Agent的能力差异,分析WorkBuddy的积分体系、适用场景与产品定位,为办公自动化选型提供参考。
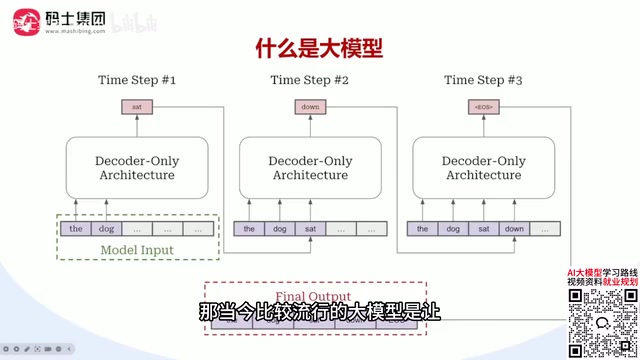
从单卡瓶颈到千亿参数:大模型分布式并行6大关键问题
基于B站教程梳理大模型分布式并行核心知识:从decoder-only架构的逐token生成与X乘W计算本质出发,解析单卡瓶颈下数据并行、张量并行、流水线并行等6个关键问题,适合私有化部署与模型训练场景的学习者建立系统认知。
AI新物种FDE落地实战:三大职责与就业指南
从B站直播实战演示出发,解析AI新物种FDE(前沿部署工程师)的三大核心职责、团队角色分工与就业学习路径,帮助开发者理解这一介于算法与业务之间的新岗位。