Odyssey 3:实时模拟物理的世界模型来了

Odyssey 3是一款实时物理世界模型,可生成可交互环境并适配机器人、自动驾驶等多种具身智能任务。
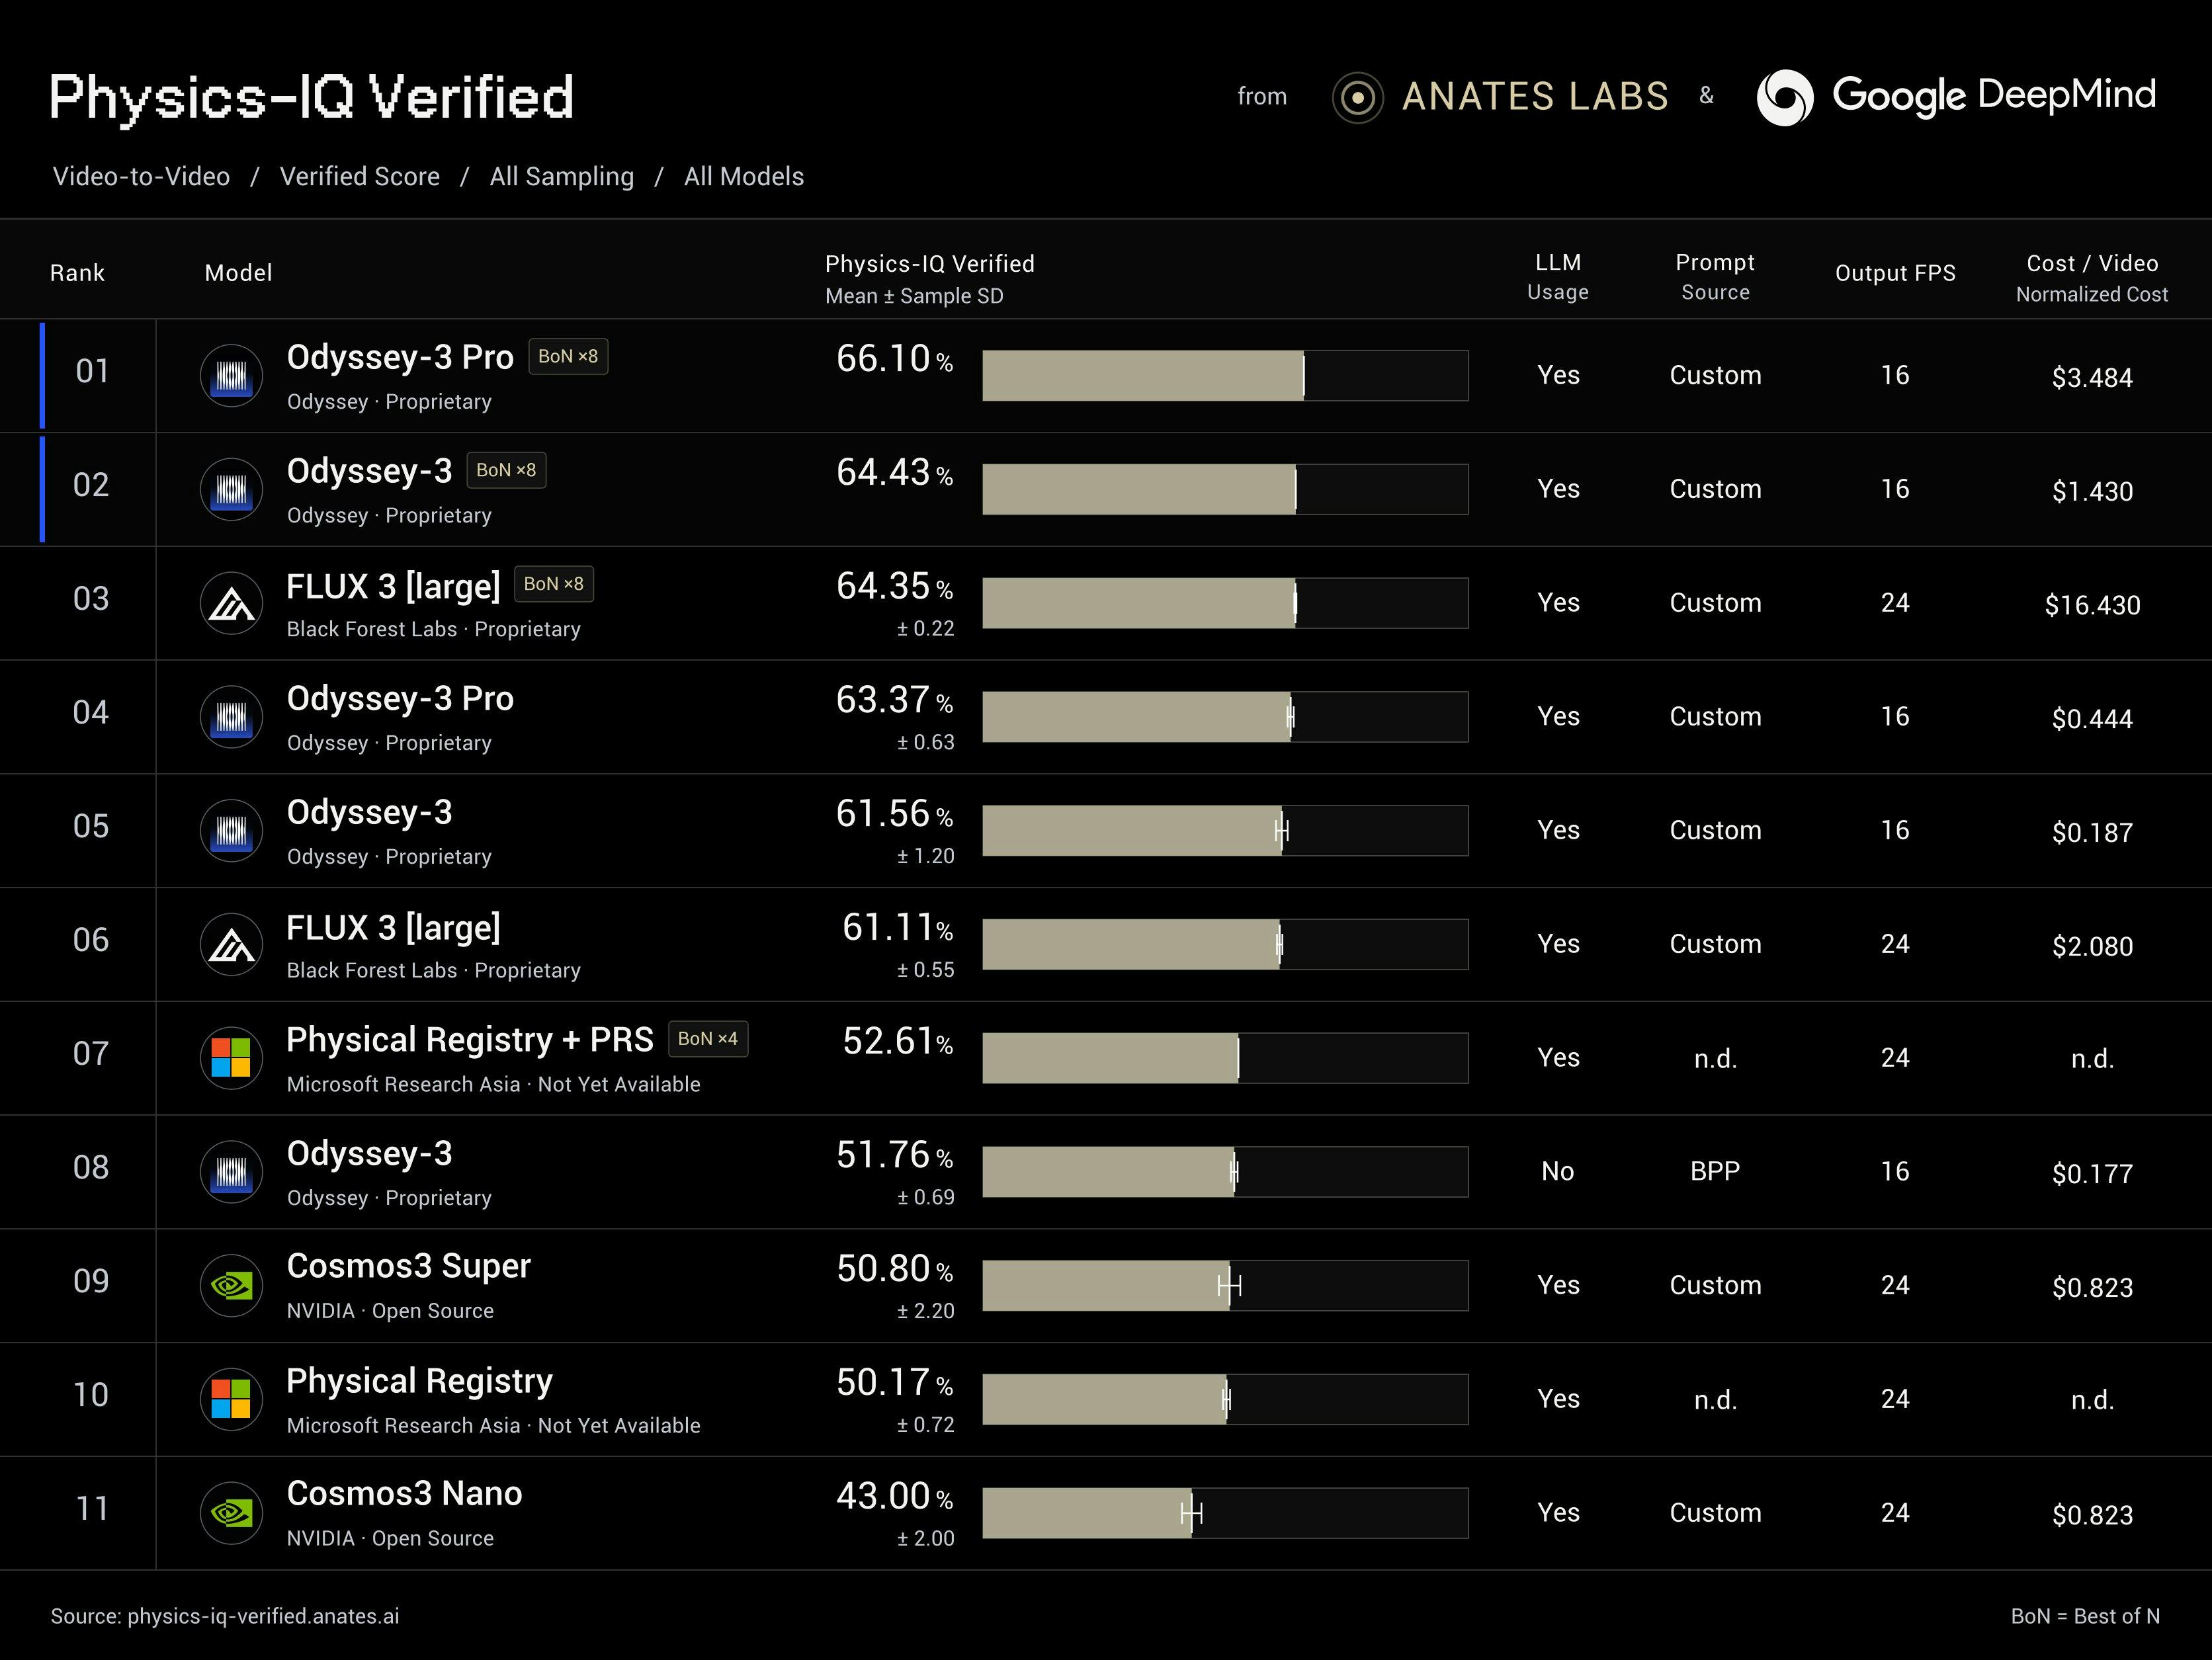
Odyssey 3 是一款基础世界模型,能根据文字提示实时生成可交互的物理环境,并即时预测智能体或用户行为带来的环境变化。与离线视频生成工具不同,它的核心优势在于物理一致性与实时交互性的结合——Pro 版本在 Physics-IQ Verified 评测中自报拿下 66.1 分(best-of-8)的当前最高分。更值得关注的是,该模型已被适配到机械臂控制、人形机器人、自动驾驶和智能体训练等多个下游场景,展现出「基础世界模型」跨任务迁移的野心。产品目前以研究预览形式开放,API 需联系团队获取,距大规模商用仍有距离,第三方独立验证也尚未跟上。
什么是 Odyssey 3
Odyssey 3 是一款世界模型(world model),它能根据文字提示生成可交互的环境,并实时预测当你或某个智能体在其中行动时,环境会如何变化。与传统的视频生成模型只负责输出一段固定画面不同,世界模型的核心在于「预测」——它理解场景中的物理规律,能够推演下一刻会发生什么。
这款产品在 Product Hunt 的人工智能分类中获得 111 票、排名第 5,引发了不少关注。它所代表的技术方向,正是当前 AI 领域最被看好的前沿之一:让模型真正建立起对世界运行机制的内在表征。
世界模型(world model)这一概念最早可追溯到认知科学与强化学习领域。在传统强化学习中,智能体需要与真实环境大量交互才能学习策略;而世界模型的思路是让智能体先在脑中「想象」环境动态,再用这种内在模拟辅助决策,从而大幅降低对真实样本的依赖。近年来,随着扩散模型和视频生成技术的成熟,世界模型从抽象的隐变量空间走向了像素级的可视化模拟——代表性工作包括 DeepMind 的 Genie、谷歌的 GameNGen,以及特斯拉用于自动驾驶的 FSD 内部世界模型。Odyssey 3 正是在这一技术浪潮中,将世界模型的交互性与物理准确性同时作为核心诉求的产品。
实时物理模拟的意义
世界模型的价值在于「实时」与「物理」两个关键词的结合。多数生成式视频工具是离线渲染,用户输入提示后等待一段时间才能拿到结果;而 Odyssey 3 强调的是实时交互——你的动作或智能体的决策会即时反映在环境的变化中。
这意味着它不只是一个内容生成器,更像一个可供探索和交互的「可玩世界」。要做到这一点,模型必须对碰撞、重力、运动惯性等物理行为有足够准确的理解,否则交互后的画面就会出现物理上不合逻辑的穿帮。
Physics-IQ 分数的参考价值
根据官方介绍,Odyssey-3 的 Pro 版本在 Physics-IQ Verified 的视频到视频(video-to-video)评测中拿下了目前已报告的最高分 66.1(best-of-8)。Physics-IQ 是衡量生成模型对物理规律理解程度的一类基准,分数越高,代表模型推演出的画面越符合真实世界的物理表现。
需要客观看待的是,这是厂商自报的「最高分」,best-of-8 意味着从八次生成中取最佳结果,实际稳定表现仍需第三方验证。但从这个数据切入,至少说明团队把物理一致性作为核心优化目标,而非单纯追求画面观感。
Physics-IQ 基准由研究者设计,专门用于测试生成模型是否真正「理解」物理规律,而非只是在像素层面做统计拟合。测试集涵盖流体动力学、弹性碰撞、重力坠落、刚体旋转等多种物理现象,模型需要在给定初始帧后正确预测物体的运动轨迹和形变。这与 FID(Fréchet Inception Distance)等传统视觉质量指标不同——后者衡量图像的感知真实感,而 Physics-IQ 衡量的是因果推理的正确性。因此,一个在 Physics-IQ 上得分较高的模型,理论上更适合用作机器人控制和仿真训练的底层引擎,而不仅仅是视觉上「好看」的内容生成工具。
从环境生成到机器人控制
Odyssey 3 最值得注意的一点,是官方宣称同一个模型已经被适配到多种下游任务:控制机械臂、操作人形机器人、驾驶汽车,以及训练智能体。
这正是「基础世界模型」(foundation world model)的野心所在。如果一个模型内部真正建立了对物理世界的理解,那么它就不该只服务于单一场景,而应当像基础大语言模型一样,具备跨任务迁移的能力。机器人控制和自动驾驶都高度依赖对环境动态的预测,一个足够通用的世界模型可以成为这些具身智能应用的底层引擎。
为智能体训练提供虚拟沙盒
用世界模型训练智能体是一条颇具想象力的路径。真实世界中采集数据成本高、风险大,而一个能准确模拟物理的虚拟环境,可以让智能体在其中反复试错、低成本学习。这类「在模型里训练」的思路,近年来在机器人学习领域越来越受重视。
这种「在模型内部训练智能体」的范式通常被称为基于模型的强化学习(Model-Based Reinforcement Learning,MBRL)。与无模型方法相比,MBRL 让智能体通过在世界模型中「空转」来积累经验,可以将数据效率提升数个数量级。更进一步的变体,如 Dreamer 系列工作,甚至让智能体完全在潜在空间中学习策略,无需渲染真实像素。对于机器人学习而言,世界模型作为虚拟沙盒的价值尤为突出:硬件损耗、安全风险和数据采集成本都是制约真实机器人训练规模的瓶颈,而高保真的虚拟环境若能将仿真到现实(sim-to-real)的迁移差距缩小,便能极大地加速具身智能的落地进程。
目前的使用方式
Odyssey 3 当前以研究预览(research preview)形式开放试用,开发者和企业若需要 API 接入,可以直接联系团队。这表明产品仍处于早期阶段,距离大规模商用还有一段距离,但方向明确。
对于关注具身智能、机器人和生成式环境的从业者来说,这类世界模型的进展值得持续跟踪。它既可能成为下一代游戏与仿真内容的生产工具,也可能成为机器人与自动驾驶训练的基础设施。
小结
Odyssey 3 把「实时物理模拟」和「跨任务通用性」两个卖点结合起来,展示了世界模型从内容生成走向具身智能底座的潜力。其自报的 Physics-IQ 高分和多任务适配案例令人期待,但 best-of-8 的测试条件和研究预览的早期状态也提醒我们保持理性。真正的考验在于,当第三方和更多实际场景介入时,它能否持续兑现对物理世界的理解能力。
相关推荐

Medicare 花5万治心梗,花100防心梗:医疗体系的错位
Medicare 为一次心梗治疗支付约5万美元,却不愿花100美元预防。本文解读 MedPage Today 观点文章及 Hacker News 热议,分析医疗支付体系为何偏向治疗而非预防,以及激励错配的深层原因。

英伟达或为Nscale西弗吉尼亚AI数据中心贷款联署担保
英伟达正考虑为Nscale在西弗吉尼亚州的AI数据中心贷款提供联署担保。本文分析芯片厂商介入数据中心融资的信号意义、风险分担逻辑及项目不确定性。

Claude Code v2.1.316 更新解析:企业级网关与多项稳定性修复
Claude Code v2.1.316 发布:新增企业网关池化组预算、分层策略模式、子智能体 effort 控制,修复 Shell、网络与会话恢复等数十项问题,并弃用 Opus 4.8 fast 模式。