PAANI:端侧视觉证据融合,让河流机器人决策可解释
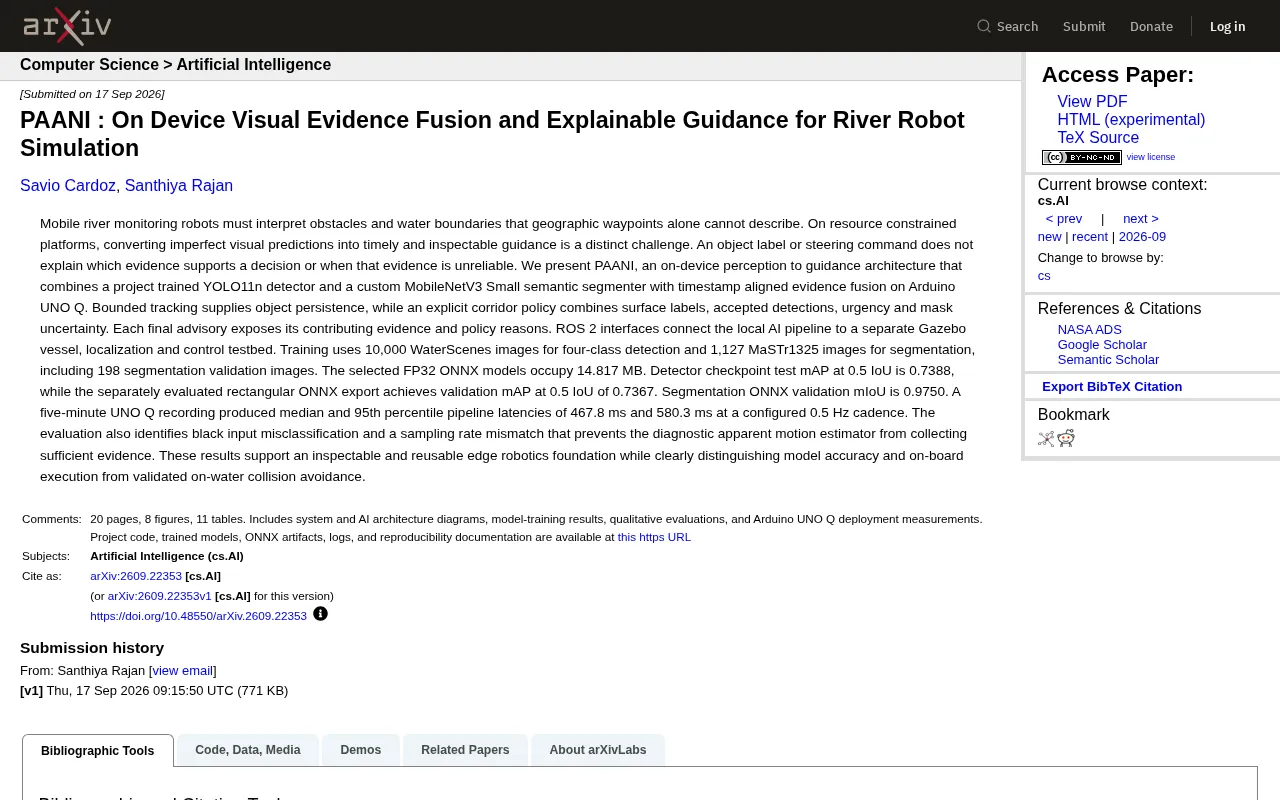
PAANI在低成本边缘硬件上融合YOLO11n与MobileNetV3,为河流机器人提供可解释的感知导航决策。
PAANI是一套面向资源受限边缘平台(Arduino UNO Q)的河流监测机器人架构,将轻量级目标检测(YOLO11n)与语义分割(MobileNetV3 Small)通过时间戳对齐的证据融合机制整合,并结合有界跟踪与显式航道策略,输出每条都附带支撑证据与推理原因的导航建议。模型总大小仅14.817 MB,检测mAP@0.5达0.7388,分割mIoU达0.9750,端侧流水线延迟中位数为467.8毫秒。研究诚实披露了黑色输入误分类与采样率不匹配两项局限,并明确区分了模型精度、板载执行能力与真实水上避碰能力三个层次,为边缘AI可解释导航提供了可复现的参考基座。
河流监测机器人面临的核心难题
移动河流监测机器人在真实水域作业时,仅靠GPS航点无法应对复杂环境——它们必须实时识别障碍物、判断水面边界,而这些信息是地理坐标无法描述的。更棘手的是,这类机器人往往运行在算力受限的边缘平台上,如何把并不完美的视觉预测转化为及时、可检验的导航指令,是一个独立且严峻的工程挑战。
论文提出的PAANI架构直指一个被长期忽视的痛点:一个物体标签或转向指令本身,并不能说明「支撑这一决策的证据是什么」,也无法告诉操作者「这些证据在什么情况下不可靠」。换句话说,传统方案给出的是黑箱式的结论,而水上作业需要的是可追溯、可解释的判断依据。
PAANI 的技术架构设计
PAANI 是一套「从感知到导航」的端侧架构,部署在 Arduino UNO Q 这样的资源受限硬件上。它把两个轻量级视觉模型组合起来:一个是项目自训练的 YOLO11n 检测器,负责目标检测;另一个是定制的 MobileNetV3 Small 语义分割器,负责水面区域划分。两者的输出通过带时间戳对齐的证据融合机制整合到一起。
在此基础上,系统引入了有界跟踪(Bounded tracking)来提供目标的持续性识别,避免因单帧漏检导致判断跳变。真正体现「可解释」理念的是它的显式航道策略(corridor policy):这一策略会综合水面标签、被接受的检测结果、紧急程度以及分割掩码的不确定性,最终给出导航建议。
每条建议都「亮出证据」
PAANI 最具特色的设计在于——每一条最终的导航建议都会暴露出支撑它的证据以及策略推理原因。这意味着操作者不仅能看到「向左避让」这样的指令,还能看到系统为何做出这一判断、依据了哪些视觉证据。这种可检视性(inspectability)对于安全攸关的水上机器人尤为重要。
系统还通过 ROS 2 接口,将本地 AI 流水线与独立的 Gazebo 仿真船只、定位与控制测试平台连接起来,形成了完整的仿真验证闭环。
YOLO11n 是 Ultralytics YOLO 系列的最新一代纳米级(nano)变体,参数量极小,专为边缘推理设计。YOLO(You Only Look Once)架构通过单次前向传播同时预测边界框与类别概率,相比两阶段检测器(如 Faster R-CNN)省去了候选区域生成步骤,因此在低算力设备上具有明显的速度优势。MobileNetV3 Small 则是 Google 针对移动端优化的轻量骨干网络,采用硬件感知神经架构搜索(NAS)与重新设计的激活函数(h-swish),在精度与计算量之间取得平衡。将二者组合——前者负责目标定位与分类,后者驱动逐像素的语义分割——是在单板机级别硬件上同时获取「有什么」与「在哪里」两类信息的常见轻量化策略。
ROS 2(Robot Operating System 2)是当前机器人软件开发的主流中间件框架,提供节点间消息发布/订阅、服务调用与动作接口等通信机制。相比第一代 ROS,ROS 2 基于 DDS(Data Distribution Service)实现,支持实时性保证与多机器人协同。Gazebo 是与 ROS 生态深度集成的三维物理仿真平台,可模拟船体动力学、水面环境与传感器噪声,使研究者在无需实体船只的情况下验证控制与感知算法。PAANI 通过 ROS 2 将板载 AI 流水线的输出发布为标准话题,Gazebo 中的虚拟船只订阅这些话题并执行相应动作,从而形成「感知→决策→仿真执行→反馈」的完整验证回路,降低了真实水上测试的成本与风险。
训练数据与模型性能
在数据层面,检测任务使用了 10,000 张 WaterScenes 图像进行四类目标检测训练;分割任务则采用 1,127 张 MaSTr1325 图像,其中包含 198 张分割验证图像。最终选用的 FP32 ONNX 模型仅占用 14.817 MB,充分体现了边缘部署的轻量化考量。
性能指标上,检测器 checkpoint 在 0.5 IoU 下的测试 mAP 为 0.7388,单独评估的矩形 ONNX 导出版本验证 mAP 为 0.7367,两者高度一致。分割 ONNX 的验证 mIoU 达到 0.9750,表现相当出色。
端侧执行的真实延迟
在 UNO Q 上进行的一段五分钟录制显示,在配置为 0.5 Hz 的采样节奏下,流水线延迟的中位数为 467.8 毫秒,第 95 百分位为 580.3 毫秒。这一数据真实反映了在低成本硬件上运行多模型融合的执行代价——虽然不算快,但对于 0.5 Hz 的监测场景是可接受的。
mAP(mean Average Precision,平均精度均值)是目标检测领域的标准评估指标,在指定 IoU(Intersection over Union,交并比)阈值下,对各类别精度-召回曲线下面积取均值。0.5 IoU 意味着预测框与真实框的重叠面积须超过 50% 才算正检。mIoU(mean Intersection over Union)则是语义分割的对应指标,衡量各语义类别预测掩码与真实掩码的平均交并比,数值越接近 1 表示像素级分类越精准。0.9750 的分割 mIoU 在小数据集上属于较高水平,但需注意 MaSTr1325 数据集场景以欧洲近海/内河为主,与具体部署河道的视觉差异可能影响泛化能力。ONNX(Open Neural Network Exchange)格式则是模型跨框架部署的通用中间表示,FP32 指以 32 位浮点数存储权重,保留完整精度,适合在尚未支持硬件量化的边缘设备上运行。
诚实披露的局限与失败案例
这篇工作值得称道的一点,是它没有回避系统的缺陷。评估过程中识别出两个明确问题:一是黑色输入的误分类(black input misclassification),即纯黑或极暗画面会导致错误判断;二是采样率不匹配,这一问题使得用于诊断的表观运动估计器无法收集到足够的证据。
作者特别强调,这些结果支撑的是一个「可检视、可复用的边缘机器人基础平台」,并明确区分了三件事:模型精度、板载执行能力,以及经过实际水上验证的避碰能力。换言之,PAANI 目前验证的是前两者,而真实水域的碰撞规避仍需进一步验证——这种界限清晰的表述在机器人研究中难能可贵。
对边缘机器人研究的意义
PAANI 的价值不只在于具体的性能数字,而在于它提供了一种方法论:在算力受限的边缘平台上,如何把不完美的感知结果转化为可解释、可追溯的导航决策。它把「模型能力」与「实际部署有效性」分得很清楚,避免了常见的过度宣称。
对于从事水上机器人、边缘 AI 部署以及可解释 AI 的研究者来说,这套结合了 YOLO11n、MobileNetV3、证据融合与 ROS 2 仿真的架构,提供了一个可复现的参考基座。它证明了轻量化模型(不到 15MB)也能在真实硬件上跑出可用的感知-导航流水线,同时保持决策过程的透明度。
相关推荐
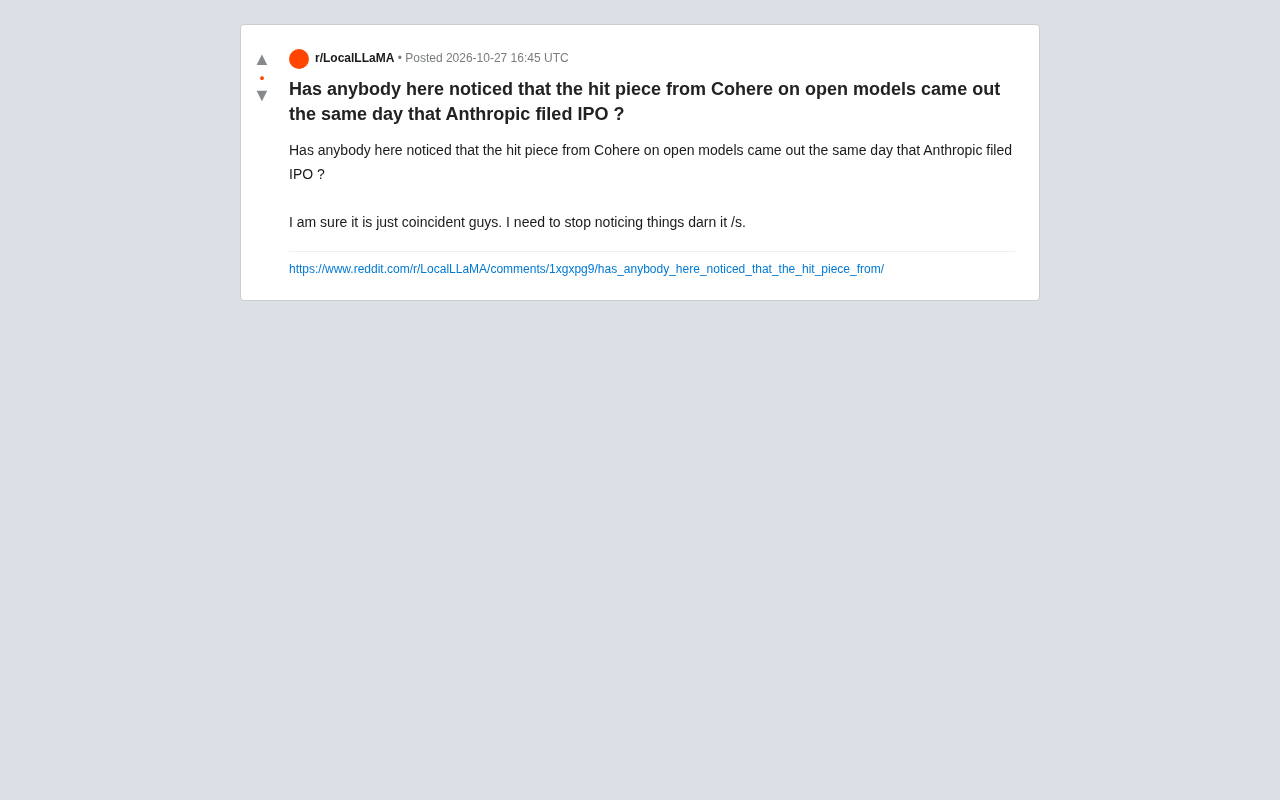
Cohere质疑开源模型与Anthropic IPO同日:巧合还是策略?
Reddit用户发现Cohere批评开源模型的文章与Anthropic提交IPO在同一天发布,引发社区对闭源厂商公共言论商业动机的讨论。本文分析这一时间巧合背后的开源与闭源之争,以及社区反应揭示的信任问题。
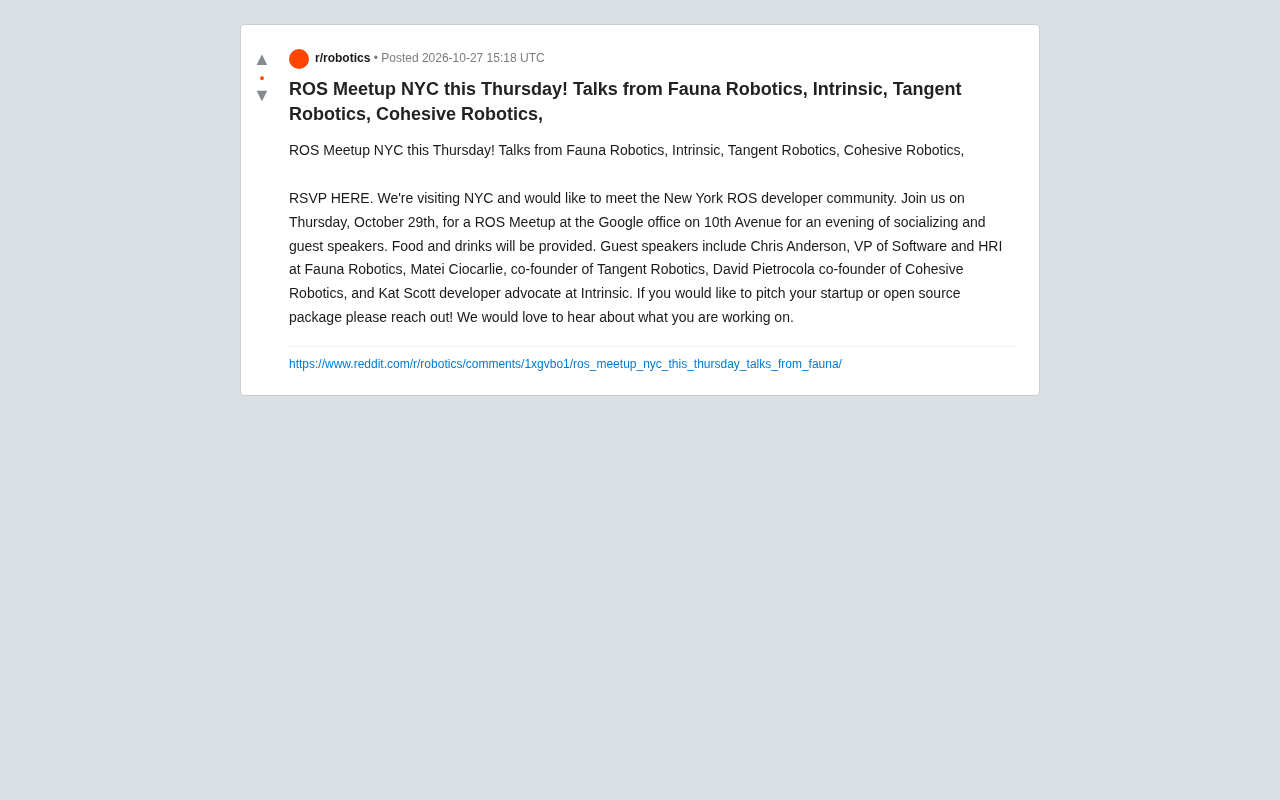
纽约ROS开发者聚会:四家机器人公司演讲
纽约ROS开发者聚会将于周四在谷歌办公室举行,Fauna Robotics、Intrinsic、Tangent Robotics、Cohesive Robotics等公司代表将发表演讲,活动免费并提供餐饮,开放报名与演讲征集。
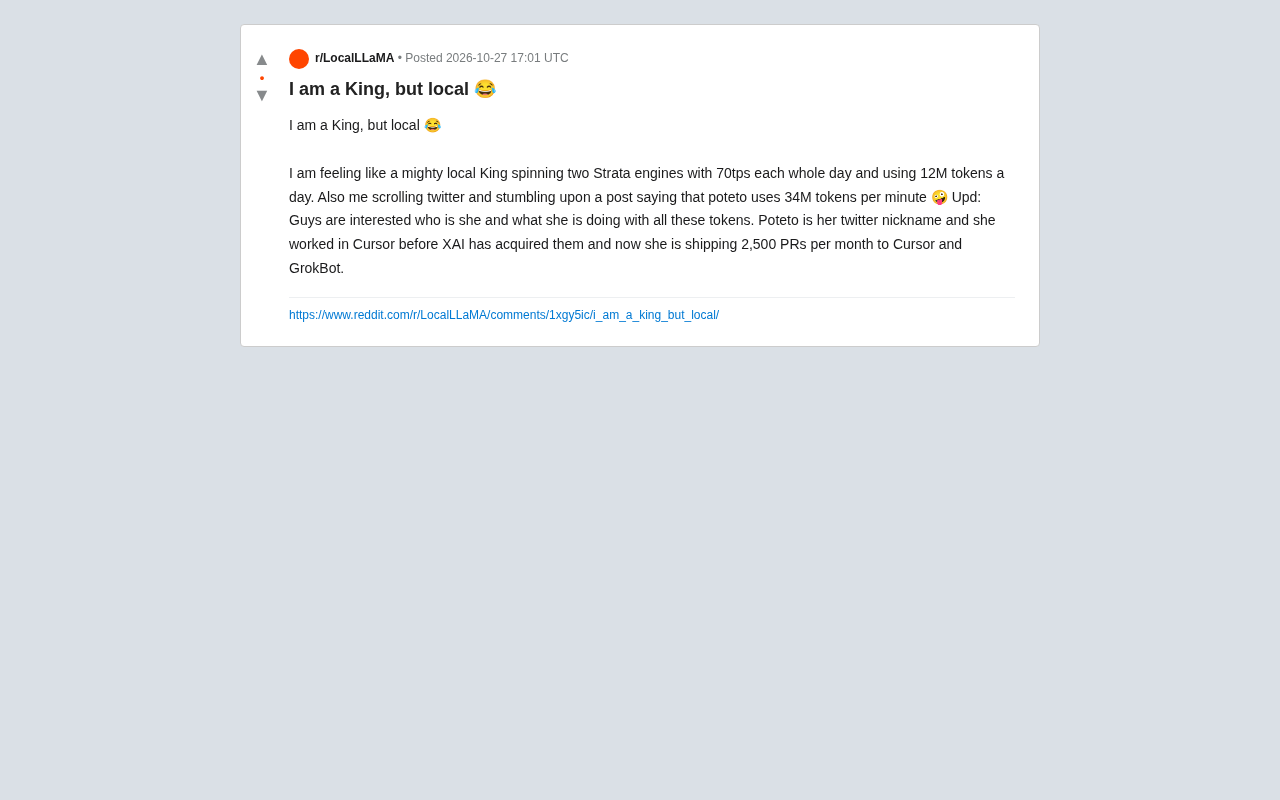
本地AI王者:日耗12M token背后的算力差距与竞争焦虑
Reddit开发者自嘲本地AI王者:日耗12M token,却被每分钟34M token的云端玩家降维打击。文章探讨本地部署与云端自动化的算力差距、token消耗量背后的行业焦虑,以及开发者如何在两种模式间找到平衡。