SCARA机械臂工具快换设计:磁吸vs机械锁定方案对比

DIY SCARA机械臂如何实现可靠的非磁吸工具快换,三种机械锁定方案对比与落地建议。
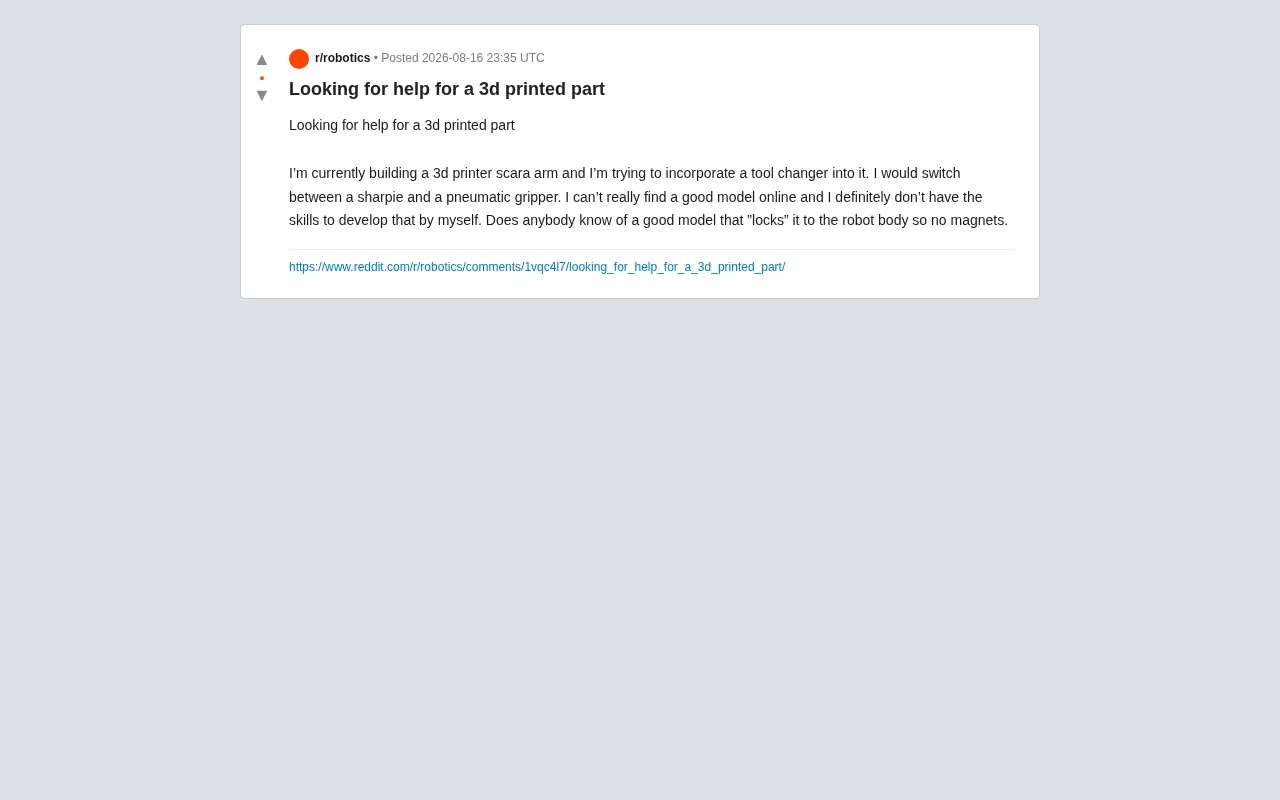
本文源于一位自制3D打印SCARA机械臂的用户在Reddit上的求助——他需要在记号笔和气动夹爪之间快速切换工具,但拒绝使用磁吸方案,且苦于找不到合适的开源模型。文章首先分析了磁吸快换在动态负载、重复定位和抗振方面的固有缺陷,随后系统介绍了三种机械锁定替代方案:运动学耦合+锁销(精度最高)、舵机驱动卡爪(成本最低、最易实现)、以及复用现有气源的气动锁定(最契合该项目技术栈)。实用层面,文章建议善用Thingiverse、Jubilee等开源资源、从简化版本迭代验证,并重点强调对接定位面(锥形导向柱)的设计比锁定机构本身更为关键。综合考量,气动锁销方案被推荐为该项目的最优解。
一个真实的DIY难题
在开源机器人和3D打印爱好者社区中,SCARA(Selective Compliance Assembly Robot Arm,选择性柔顺装配机器人臂)一直是热门的自制项目。它结构紧凑、成本可控,非常适合桌面级的自动化实验。然而,当项目从"能动"进阶到"能干活"时,工具快换(Tool Changer)往往成为最棘手的环节。
近日,一位Reddit用户在社区中发帖求助:他正在自制一款3D打印的SCARA机械臂,希望为其加入工具快换功能,能够在**记号笔(Sharpie)和气动夹爪(pneumatic gripper)**之间自由切换。但他遇到了两个核心困难——一是网上找不到合适的现成模型,二是自己缺乏从零设计的能力。更关键的是,他明确提出了一个技术要求:
"希望能有一个把工具'锁定'到机器人本体上的方案,不要用磁铁。"
这个看似简单的求助,实际上触及了机器人末端执行器设计中的一个经典权衡问题。
磁吸式工具快换为什么不够用?
磁吸式工具快换是DIY社区中最常见的方案,因为它实现简单、对接容错率高、成本低廉。但在需要承载气动夹爪的应用场景下,磁吸方案存在明显短板。
磁吸快换的天然局限
气动夹爪在抓取和搬运物体时会产生额外的负载与惯性力。当机械臂快速运动或夹爪抓取较重物体时,磁力可能不足以维持稳定连接,导致工具在运动中脱落或产生微小位移。对于需要精度的绘图(Sharpie写字/画图)和抓取操作而言,这种不确定性是致命的。
此外,磁铁在长期使用中还面临以下问题:
- 重复定位精度不足:磁吸靠磁力自对中,但在侧向剪切力下容易滑移。
- 承载能力有限:气动夹爪加上被抓物体的重量,可能超出小型磁铁的保持力。
- 抗振性差:机械臂的加减速会引入振动,磁连接在动态负载下不够可靠。
因此,采用**机械锁定(mechanical locking)**结构,通过物理卡扣或锁销将工具刚性固定在机械臂末端,才是更可靠的选择。
三种主流机械锁定方案详解
虽然从零设计一套锁定机构对新手来说门槛较高,但业界和开源社区已有不少成熟的参考方案可以借鉴。
方案一:运动学耦合+锁销式
这是工业级工具快换器的常见原理。工具端和机械臂端通过三点运动学定位(kinematic coupling)实现高重复精度对接,再由一个电动或气动驱动的锁销将两者卡死。
优点:定位精度可达微米级,锁定可靠。
注意事项:对3D打印件的精度和刚性要求较高,建议关键配合面使用金属件或较硬的工程塑料(如尼龙、PC)。
方案二:舵机驱动卡爪锁定
对DIY项目而言,一个更易实现的方案是用小型舵机驱动一组卡爪或偏心凸轮。当工具对接到位后,舵机转动带动卡爪扣入工具端的凹槽中,实现刚性锁定。
优点:成本低、易于用Arduino或树莓派控制,非常适合桌面级SCARA臂。
适用场景:轻载工具切换、精度要求适中的应用。
方案三:气动锁定(复用现有气源)
考虑到项目本身就使用气动夹爪,系统中已有气源和气路。因此可以顺势采用气动锁定机构——用一个小型气缸推动锁销完成锁定与释放。
优点:复用现有硬件,无需额外电机,气动锁定力大、响应快,非常契合该项目的技术栈。
DIY工具快换的实用建议
针对"找不到模型、也不会自己设计"的困境,以下几条路径可以帮助快速落地。
善用开源模型库资源
Thingiverse、Printables、GrabCAD等平台上有大量机器人工具快换的开源模型。搜索关键词建议使用 "tool changer"、"quick change coupler"、"robot end effector coupling" 等英文术语,而非局限于SCARA。许多为3D打印机、CNC或通用机械臂设计的快换器都可以移植使用。
从简化版本迭代
新手不必一开始就追求工业级精度。可以先做一个舵机驱动的简单卡扣版本,验证机械臂的对接逻辑和定位重复性,再逐步迭代到气动锁定或运动学耦合方案。
重视对接定位面设计
无论采用哪种锁定方式,对接时的定位精度都比锁定本身更重要。建议在工具端和臂端设计锥形导向柱(chamfered guide pins),利用锥面在最后对接阶段自动纠偏,降低对机械臂运动精度的依赖。
小结:工具快换设计的核心取舍
这则Reddit求助折射出DIY机器人社区在从"玩具"走向"工具"过程中普遍面临的挑战。工具快换看似是个小模块,却涉及定位精度、承载能力、控制复用等多方面的系统性权衡。
对于这个项目而言,最优解或许是——复用现有气源,采用气动锁销机构,既满足了"不用磁铁、要机械锁定"的核心诉求,又最大化利用了已有的硬件条件。而更广泛的启示在于:在开源硬件的世界里,遇到难题时,善用现有社区资源、从简化版本迭代,往往比闭门造车更高效。
相关推荐
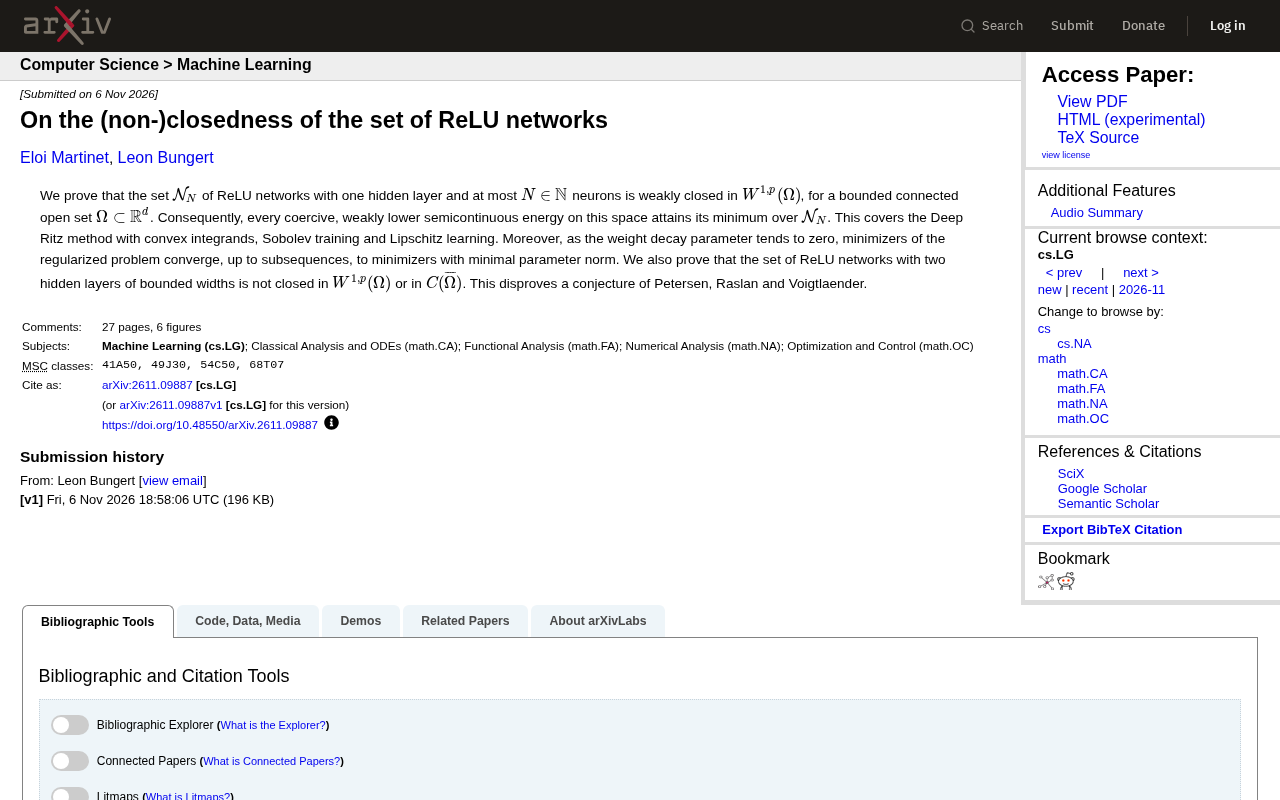
ReLU网络集合的闭性新证:单隐层弱闭,双隐层非闭
新研究证明单隐层ReLU网络集合在W^{1,p}中弱闭,保证Deep Ritz等方法解的存在性;而双隐层网络集合非闭,推翻已有猜想。
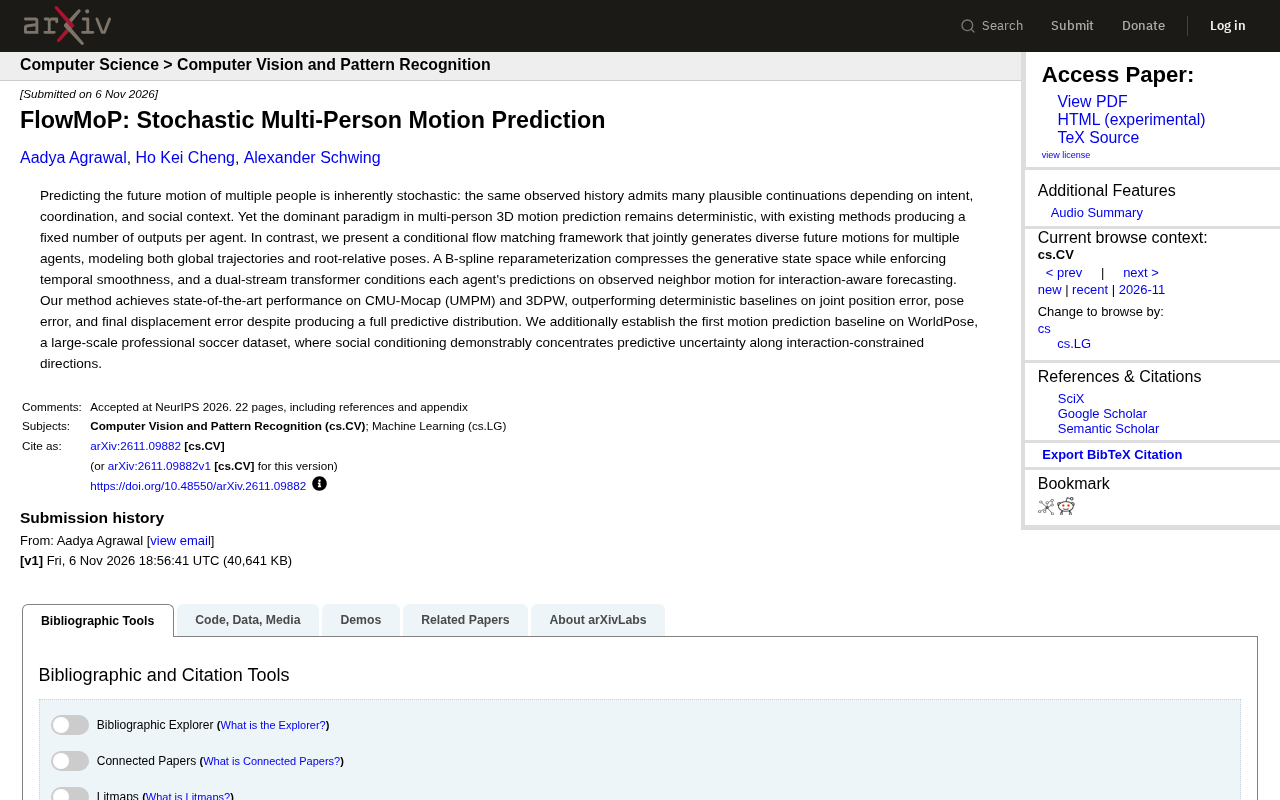
FlowMoP:随机多人运动预测新框架
FlowMoP提出条件流匹配框架,联合生成多个智能体的多样化未来运动,通过B样条重参数化与双流Transformer实现交互感知预测,在CMU-Mocap和3DPW上超越确定性基线,并建立WorldPose首个运动预测基线。
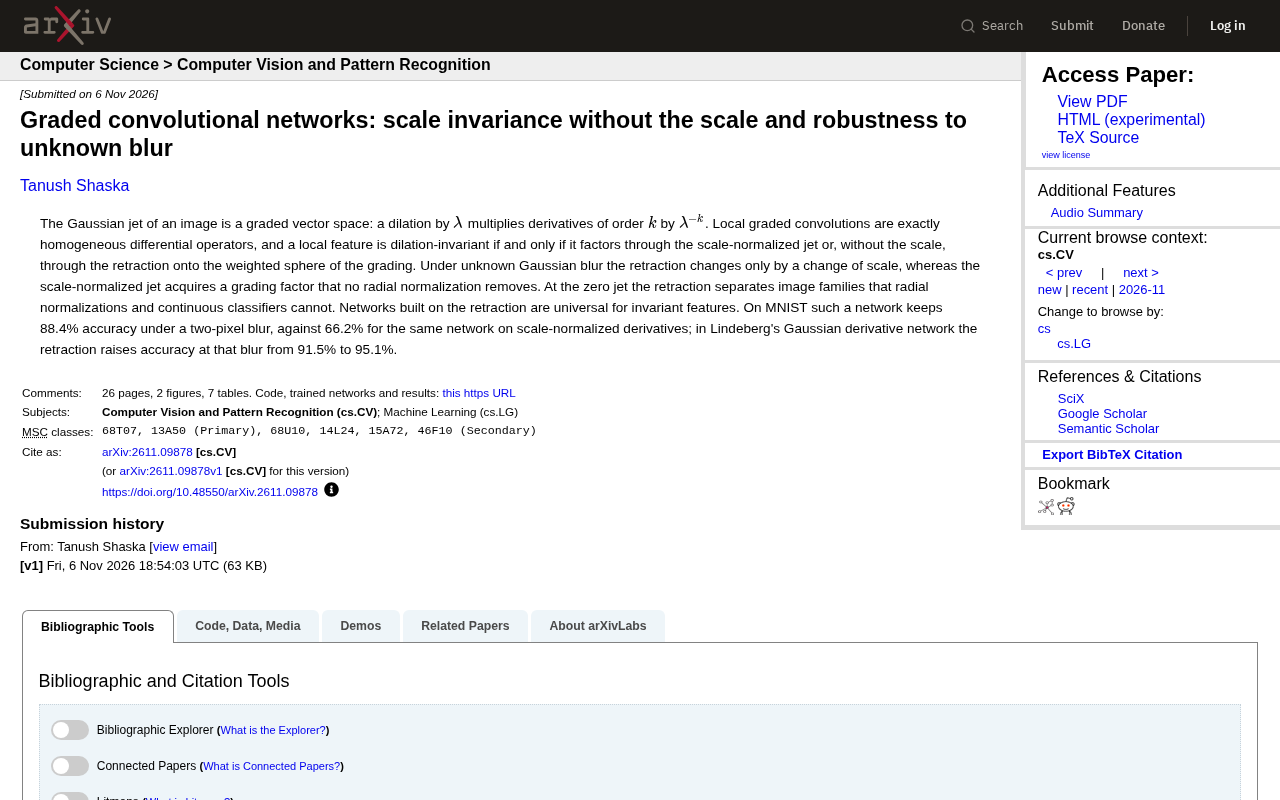
分级卷积网络:无需尺度参数的尺度不变性与抗模糊鲁棒性
分级卷积网络利用图像高斯射流的分级向量空间结构,通过回缩操作实现无需尺度参数的尺度不变性,并在未知高斯模糊下显著提升鲁棒性。MNIST实验显示,两像素模糊下准确率保持88.4%,优于尺度归一化导数的66.2%。