特斯拉司机称开启FSD时睡着撞上警车

特斯拉司机在FSD模式下睡着撞上警车,CHP警告名称不等于完全自主。
一名特斯拉司机在事故后向加州公路巡警承认,撞车时他正在睡觉,车辆处于FSD模式。事故中特斯拉高速撞上停在路边的巡逻警车,视频显示车辆接近时未明显减速或避让。CHP发表声明强调,FSD虽名为“完全自动驾驶”,但并非完全自主,技术不能免除驾驶员的安全操作责任。文章指出,FSD仍属L2级驾驶辅助,其纯视觉方案对静止应急车辆识别不稳定,这已是多起类似事故的共性短板。事故的核心矛盾在于司机睡着而系统未能兜底:法律上驾驶员几乎必然担主责,但厂商在命名与宣传上的边界同样值得追问。监管机构NHTSA已对相关事故展开调查。
一位特斯拉司机在事故后向加州公路巡警(CHP)承认,撞车时他正在睡觉,且车辆处于FSD(Full Self-Driving,完全自动驾驶)模式。这起事故不仅造成多辆警车受损,也再次将特斯拉驾驶辅助系统的命名与真实能力之间的鸿沟推向舆论中心。
事故经过:司机睡着,FSD未识别静止警车
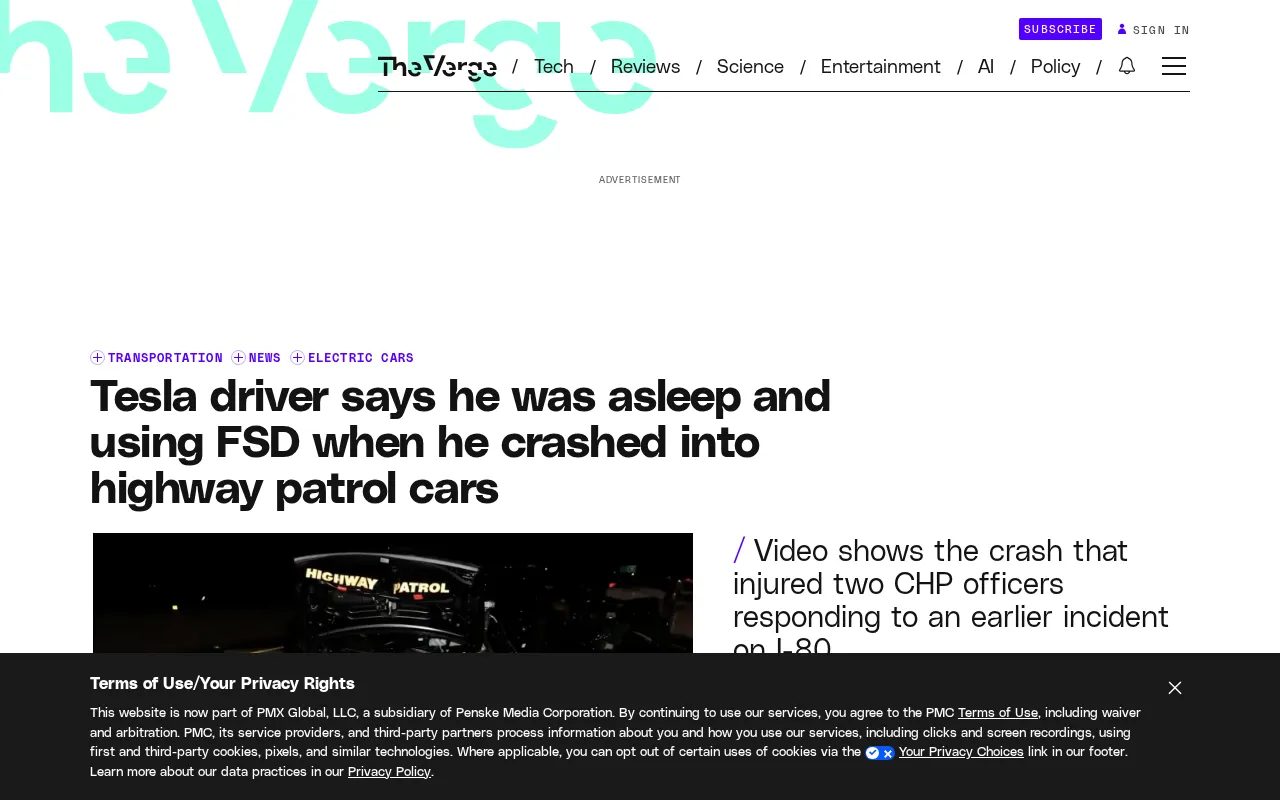
据CHP公布的信息,事故发生在高速公路巡查现场。当时警车正停在路边处理另一起事件,一辆处于FSD模式的特斯拉高速驶来,直接撞上巡逻车。涉事司机事后表示,他在撞击发生前已经睡着,车辆完全由FSD控制。CHP发布的视频显示,这辆特斯拉在接近警车时并未明显减速或避让。
这并非特斯拉FSD第一次未能识别静止车辆或应急现场。此前已有多起类似报告,涉及警车、消防车和拖车等静止目标。纯视觉方案在高速接近静止物体时,容易出现识别延迟或误判,而驾驶员一旦注意力不集中,留给人工接管的时间窗口就几乎为零。
CHP的警告:名字叫全自动驾驶,但它不是
事故后,CHP发表了一份措辞明确的声明:“尽管名字叫全自动驾驶,但它并不是完全自主的。技术不能免除驾驶员安全操作车辆的责任。”这段话直指特斯拉长期以来的命名争议——FSD这个名称让不少消费者误以为车辆可以完全替代人类驾驶。
从技术分级看,特斯拉FSD仍属于L2级驾驶辅助系统,要求驾驶员持续监控路况并随时准备接管。但“Full Self-Driving”的字面含义与L2的实际要求之间存在明显落差。CHP选择在事故通报中专门强调这一点,说明执法部门已经将命名误导视为安全隐患的一部分。
关于SAE自动驾驶分级
国际自动机工程师学会(SAE)制定的J3016标准将驾驶自动化分为L0至L5共六个等级,已成为全球监管与行业的通用参照。L0为完全人工驾驶;L1、L2属于“驾驶辅助”范畴,系统可同时控制转向和加减速,但驾驶员必须持续监控环境并随时接管,特斯拉Autopilot与FSD均落在L2。L3为“有条件自动驾驶”,在特定场景下允许驾驶员脱眼,但需在系统请求时接管;L4、L5才逐步走向无需人类干预。这一分级的关键分界线在于“谁负责监控路况”:L2及以下由人负责,L3及以上才由系统在限定条件下负责。正因如此,名称中带“Full”的FSD如果仍要求驾驶员手握方向盘、目视前方,就与L5的字面含义相去甚远,这也是监管机构反复强调其L2属性的根本原因。
责任归属:睡着的人与不完美的系统
这起事故的核心矛盾在于:司机睡着,系统未能兜底。从法律层面看,驾驶员在启用辅助驾驶时睡着,几乎必然被认定为主要过错方。CHP的声明也明确了这一点——技术不转移责任。
但问题不止于此。如果一套系统在营销中被称作“完全自动驾驶”,却在关键时刻无法识别静止警车,那么厂商在命名和宣传上的边界就值得追问。多起类似事故的共性在于:系统能力被高估,而人类注意力被系统性低估。两者叠加,就形成了可预见的风险场景。
关于驾驶员监控系统与注意力管理
L2级辅助驾驶依赖驾驶员随时接管,因此“驾驶员监控系统”(DMS)成为安全设计的关键一环。它通常通过方向盘扭矩传感器或座舱摄像头判断驾驶员是否握盘、目视前方。若监测到长时间脱手或闭眼,系统会逐级发出视觉、声音警告,最终减速停车并禁用本次行程的辅助功能。然而,这类监控存在明显局限:扭矩传感器可被配重块欺骗,摄像头在夜间或遮挡下识别率下降,而“睡着”这种完全失去响应能力的极端状态,往往在警告发出后仍无人接管。此案中司机在撞击前已睡着,说明现有监控未能及时、有效地将其唤醒或强制车辆退出,这也促使监管机构考虑对DMS提出更严格的强制性标准。
FSD的能力边界与监管压力
特斯拉FSD基于纯视觉方案,依赖摄像头和神经网络进行环境感知。它在结构化道路上的表现持续进步,但对静止异形物体、紧急车辆灯光和临时路障的识别仍不稳定。这次撞上警车的事故,恰好落在已知的薄弱区域。
监管层面,美国国家公路交通安全管理局(NHTSA)已对涉及FSD和Autopilot的多起事故展开调查。加州作为特斯拉的重要市场,CHP的公开表态也带有警示意味。随着辅助驾驶功能加速普及,如何在命名、宣传和用户教育上划清界限,正成为比技术本身更紧迫的议题。
对驾驶员而言,这起事故的教训很直接:无论系统叫什么名字,方向盘后面的那个人始终是最终责任人。
关于纯视觉方案与静止物体识别难题
特斯拉是少数坚持“纯视觉”路线的厂商,即不依赖激光雷达或毫米波雷达,仅靠摄像头加神经网络重建三维环境。这一方案在识别运动车辆、车道线等常见目标上已相当成熟,但对静止物体的判断存在结构性难点:摄像头缺乏激光雷达那种直接测距能力,系统需要通过多帧图像推断距离与相对速度;而在高速接近完全静止的目标时,图像中目标尺寸变化极小,神经网络容易把它归类为背景(如路牌、天桥),从而推迟刹车决策。业界称之为“静止目标误判”问题。此外,应急车辆常伴有闪烁灯光、非常规停放角度和临时路障,都属于训练数据中的长尾场景,进一步放大了识别不确定性。这正是多起特斯拉撞上静止警车、消防车事故的共同技术背景。
相关推荐

科幻小说对AI的预测有多准?
科幻小说对AI的预测有多准?本文结合Hacker News讨论,分析科幻作品在AI发展中的远见与盲区,探讨其真正价值在于启发思考而非精准预测。

SwarmEvolve:潜空间智能体集群加速进化搜索
SwarmEvolve框架让数百个低成本智能体在潜空间中集群推理,通过KV缓存共享信息,在数学发现和科学计算问题上实现快速进化搜索,中位数仅3-8分钟达到其他框架60分钟的最佳分数。

trainlint:静态检查揪出不会崩溃的 ML 训练 Bug
trainlint 是一个静态检查工具,能找出不会报错的机器学习训练 bug,包括数据泄漏、eval 模式残留、softmax 与 CrossEntropyLoss 冲突等十四类问题。本文介绍其原理、验证结果与局限。