#前沿研究
共 8867 篇相关文章
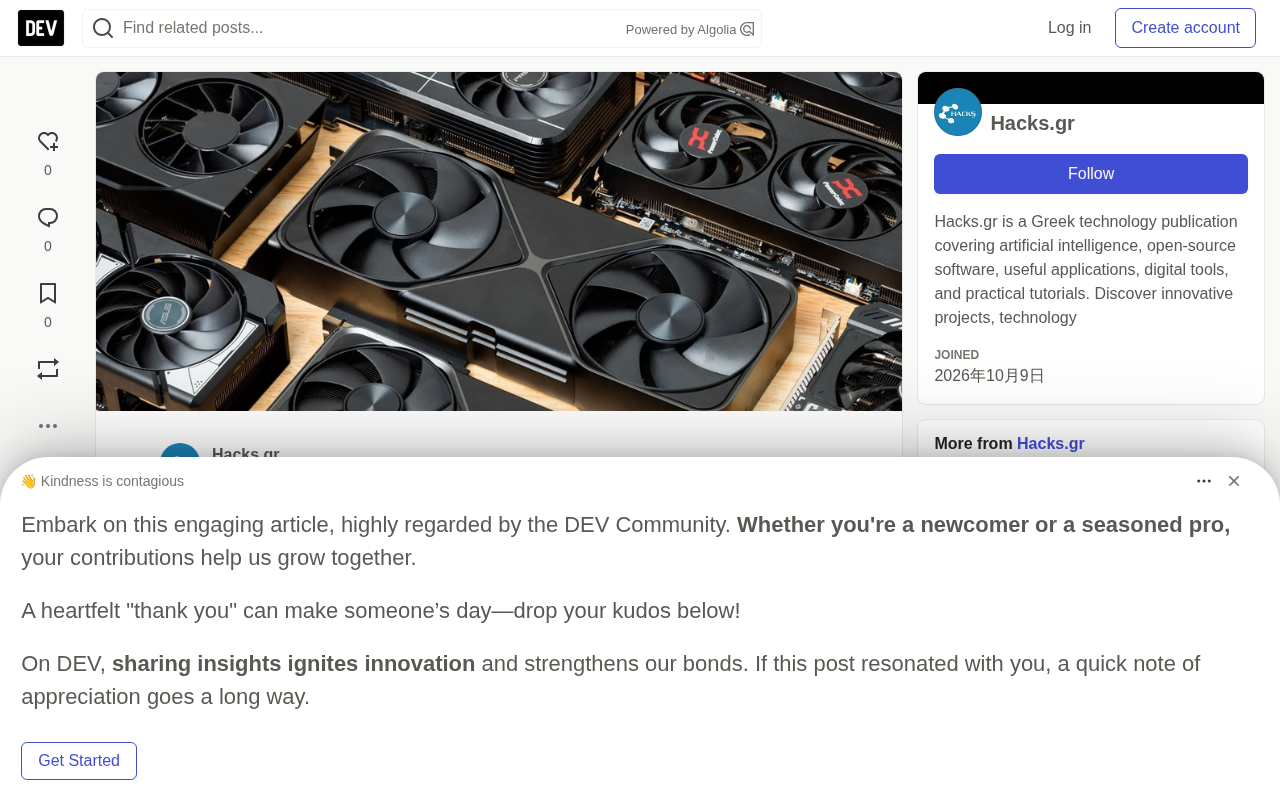
英伟达RTX 50系显卡日本售价暴涨:最高超美国41%
东京零售价目显示英伟达RTX 50系列显卡在日本售价比美国亚马逊高出5.66%至41.1%,RTX 5060 Ti溢价最大。存储芯片短缺与AI算力需求挤压消费级产能,RTX 5090在日本已无库存。
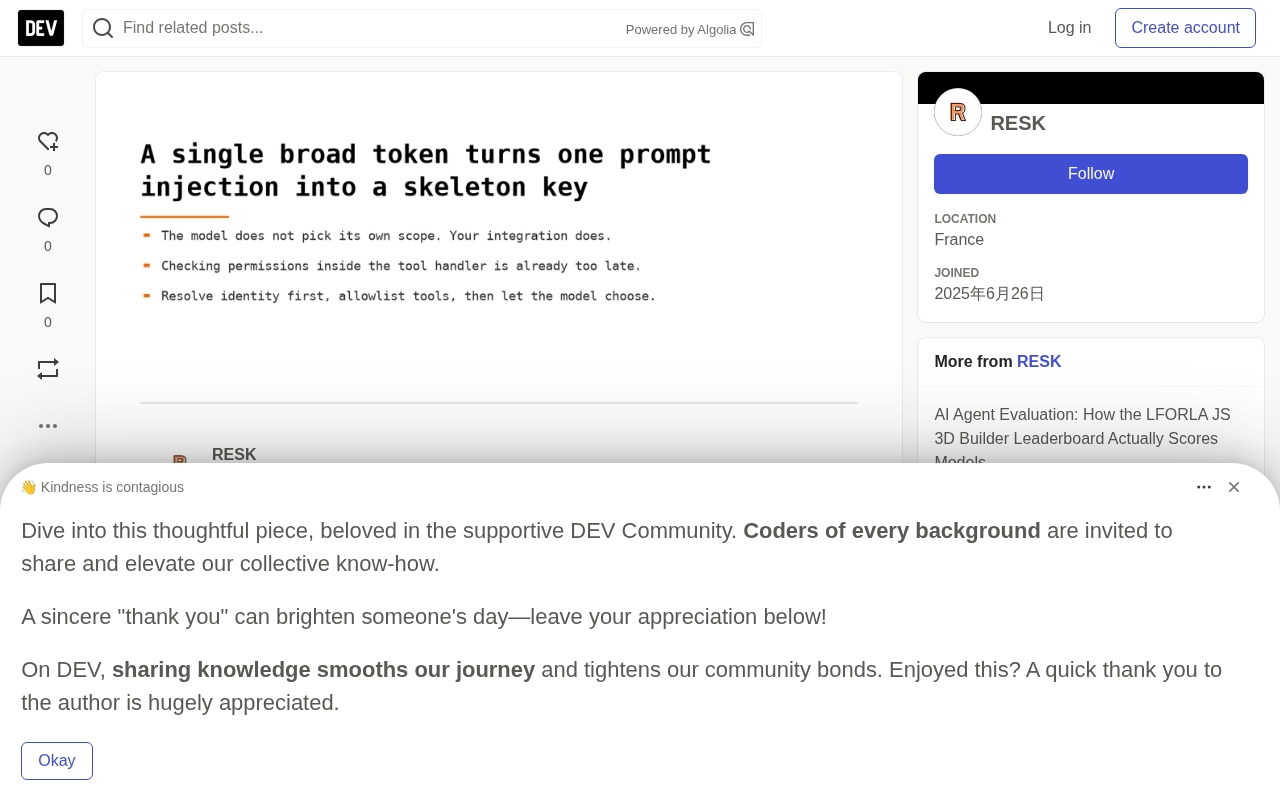
LLM权限检查为何总是太晚?AI Agent访问控制的关键盲区
多数LLM Agent把权限检查放在工具处理器内部,此时模型已完成工具选择与参数构造,控制为时已晚。本文剖析这一顺序性漏洞,并给出在身份解析与工具暴露之间实施白名单控制的完整方案。
RTX 5090变身走私新宠:从游戏显卡到黑市硬通货
Reddit热帖揭示RTX 5090进入走私清单,与香烟并列。本文分析高端显卡为何成为黑市硬通货,出口管制、算力饥渴与区域套利如何共同推动显卡灰色流通。

Aaronson Oracle:量子计算先驱的预测实验
深入解析 Scott Aaronson 提出的 Aaronson Oracle 概念,探讨人类预测算法输出的能力边界,及其对 AI 编程、密码学和随机性检验的理论与实践意义。
Anthropic高管称开源AI模型风险更高,引发开源社区争议
Anthropic高管称开源AI模型网络安全风险更高,引发Reddit社区激烈争议。本文梳理双方核心论点,分析商业动机与监管影响,探讨开源与闭源AI的安全之争。
中国开源模型仅落后美国闭源7个月:AI竞赛格局生变
基于whatmodel.sh开源AI排行榜数据:中国开源权重模型在文本能力上仅落后美国闭源模型约7个月。该榜单汇总22,113个基准测试结果,77%来自独立评估,为中美AI竞赛提供了可追溯的量化视角。

Grok Bot 五大更新实测:多模型支持与自主智能体进化
Grok Bot 五大更新深度解析:X Subscription 统一订阅、后端多模型开放、专属邮箱、X 平台原生集成与 Cursor 深度打通,以及自主智能体在业务运营中的实测表现与局限。
 科技前沿
GPT-6 Cyber挖出81个高危漏洞,蚂蚁Ling-3.2与百度ERNIE-5.5同台竞技
OpenAI 发布网络安全模型 GPT-6 Cyber,查出 81 个此前未知的 Firefox 高危漏洞;蚂蚁 Ling 3.2-Flash 560B、百度开放 ERNIE 5.5-Flash-base 权重。同日 Gemini 视频编辑、Anthropic 财务功能、Piccolo 开源与 Agent 缓存成本信号一并汇总。

单日安全大会社交指南:一天也能建立真实人脉
单日安全大会没有夜晚社交窗口,How to DOMINATE a One-Day Cyber Con。Simply Cyber的Jerry分享如何在一天内高效建立人脉:提前组队、带贴纸破冰、午餐社交、拍照记录、会后精准跟进,以及做志愿者免费入场的实用技巧。

精确拓扑合规:生成持久等价图的新方法
本文介绍了一种精确生成持久等价图的新方法,通过局部迭代和全局约束满足两种策略,实现目标持久图的精确匹配,解决了现有软正则化方法只能近似匹配的问题。
LoopWAM:让机器人从部署失败中闭环进化
LoopWAM 提出闭环 world-action 模型,从部署 rollout 中的成功与失败数据共同学习,在 RoboChallenge Table30-V2 上三轮迭代将成功率从 23.67% 提升至 43.33%,RoboTwin 2.0 达 94.5%。

4块3090训练文生图模型:MiniDog全流程仅需70分钟
MiniDog 框架在四块 RTX 3090 上实现文生图扩散 Transformer 的完整训练流程:预训练 55 分钟、微调 15 分钟。采用 2200 万参数小模型、E2E-INVAE 语义潜空间和特征缓存优化,支持 FID、HPSv2、PickScore 等完整评估。

PlayGround:基于渲染反馈的渐进式布局生成框架
PlayGround 提出渐进式布局生成框架,通过渲染驱动的规划循环,让 AI 在生成可编辑设计时能像人类设计师一样边看边调,在 Crello 和 LICA 基准上超越现有方法。

按需分配视觉Token:多图推理成本降低9倍的新方案
多模态大模型多图推理成本高昂,mmVB提出按需分配视觉token预算的即插即用方案,仅增1.6M参数即减少9倍视觉token,首token时间快5倍,prefill FLOPs少7倍,并在八个基准上保留94.4%全分辨率精度。

PixelMoE:用LLM式MoE稀疏扩展像素空间扩散模型
PixelMoE将LLM式Mixture-of-Experts架构直接迁移到像素空间扩散模型,通过Token-Choice路由和层次化流匹配实现稀疏容量扩展,在ImageNet-1K上取得FID 1.47(256×256),无需表示对齐或感知损失。

WorldRecon:从无位姿图像生成大规模3D场景网格
WorldRecon 是一个生成式多视角网格重建框架,能从无位姿RGB图像重建大规模3D场景网格。它用噪声点云作为全局脚手架,改造TRELLIS.2接入重建式条件控制,并通过邻居感知隐变量修复维持场景连贯,在合成与真实室内场景上Chamfer距离分别降低14.9%和43.1%。

神经网络联合推断:化学反应网络模型选择与参数估计新方法
最新研究提出神经网络联合推断架构,用共享1D-CNN和Set Attention同时实现化学反应网络的模型选择与参数估计,在原脱硼化反应上验证了处理结构模糊和竞争失活路径的能力。

预测研究的设计公式:OLS与岭回归的样本外R²事前估算
新论文提出预测模型的设计公式,基于OLS和岭回归在留一交叉验证下推导期望样本外R²与相关系数的闭式解,引入设计效率因子D*捕捉数据不平衡影响,并提供R包predpower实现计算。

