#自动驾驶
共 64 篇相关文章
枚举引导训练:打造可靠的神经Hamilton-Jacobi安全证书
本文介绍了一种枚举引导的神经Hamilton-Jacobi安全证书训练框架,通过概率枚举检测前向不变性违反,生成精准反例以微调证书,扩大认证区域并减少认证时间。在Isaac Sim和真实自动驾驶赛车实验中实现零安全违规。
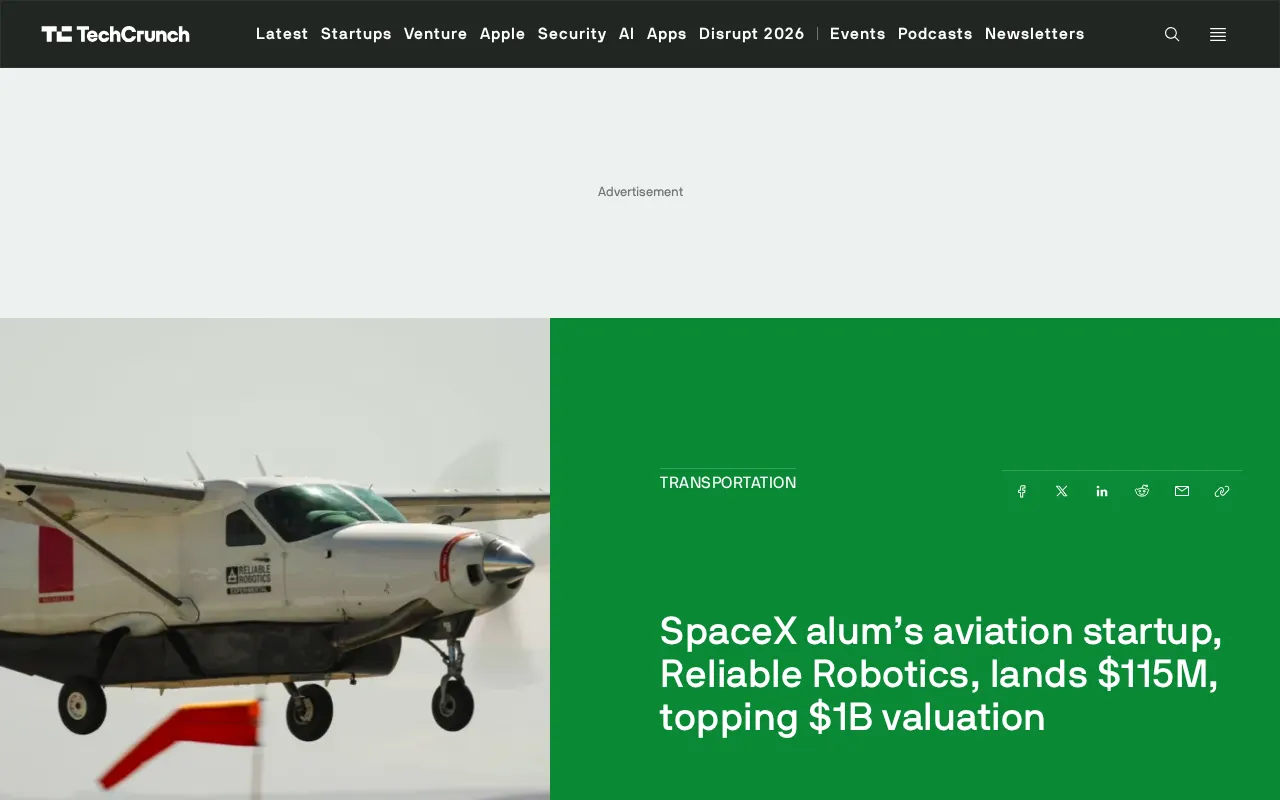
SpaceX前员工创办的Reliable Robotics融资1.15亿美元,估值超10亿
SpaceX前员工创办的Reliable Robotics完成1.15亿美元股权融资和2500万美元债务融资,D轮扩展后估值超10亿美元。本文分析其自动驾驶飞行系统技术路线、货运场景策略及航空自动化赛道竞争格局。

复旦贾萧松:VLA与WAM架构火热,真瓶颈在训练方式
复旦大学贾萧松深度解析自动驾驶与具身智能技术路线:端到端解决模块割裂,模仿学习存在目标函数局限,世界模型需行为与渲染分离。他指出VLA、WAM等新架构并非瓶颈所在,数据配比与强化学习规模化才是关键。
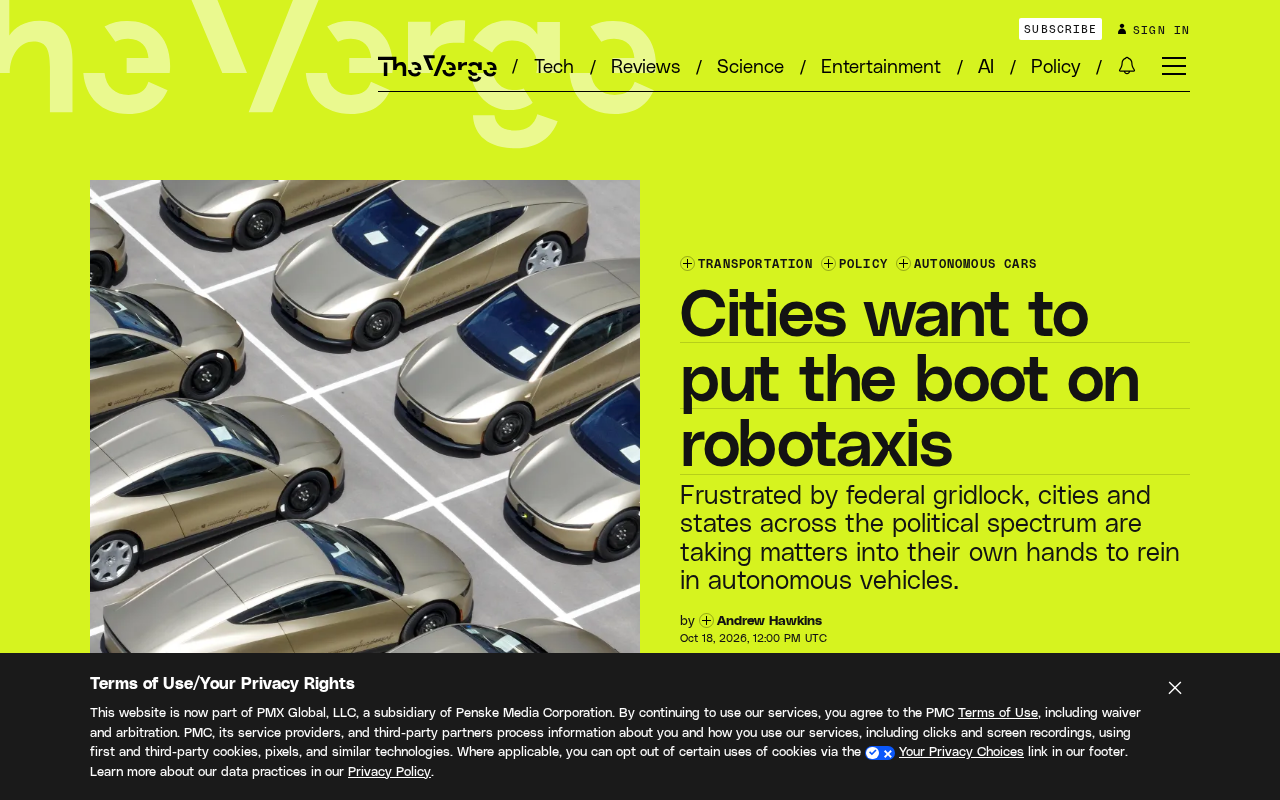
城市对Robotaxi亮红灯:自动驾驶出租车遭遇监管围城
Robotaxi扩张遭遇城市监管收紧,The Verge记者Andrew J. Hawkins解析城市如何用许可、数据披露与路权工具约束自动驾驶出租车,以及州级立法与市级管理之间的断层。
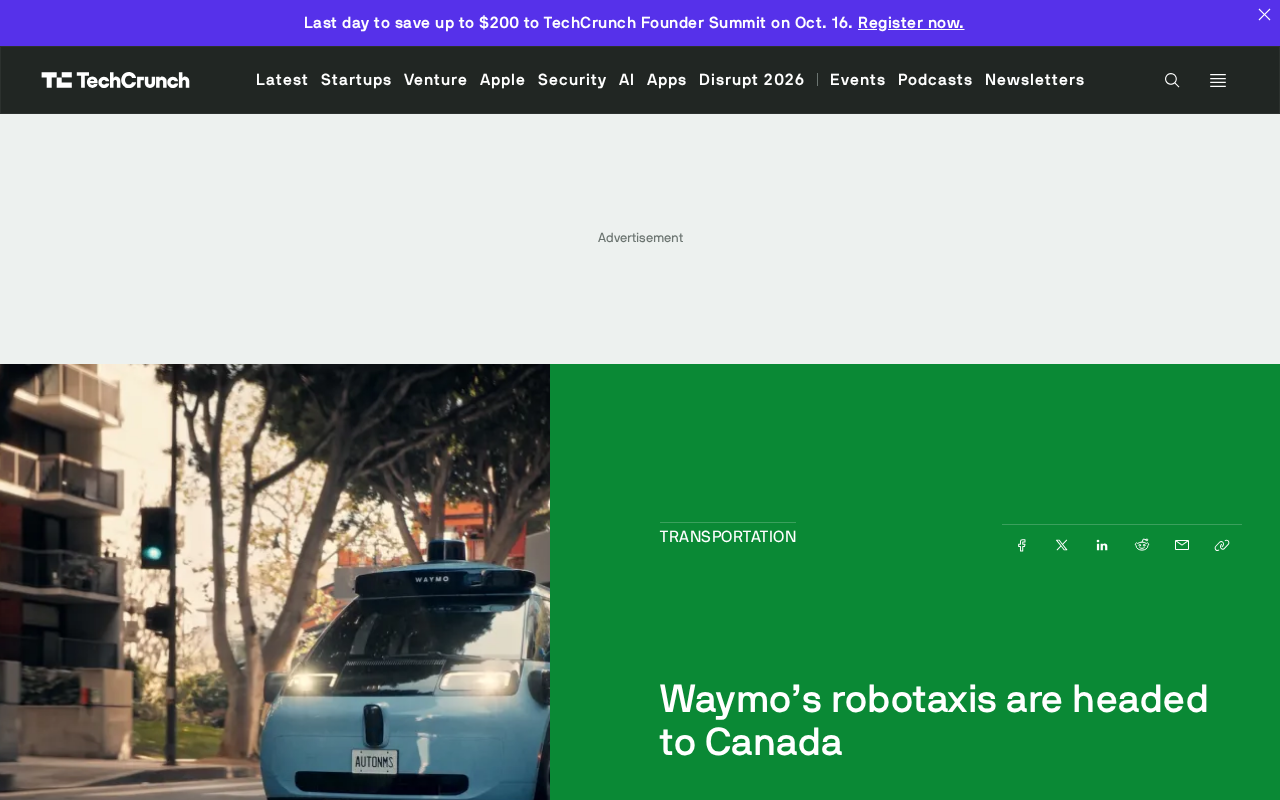
Waymo自动驾驶出租车进军加拿大,多伦多开启路测
Waymo自动驾驶出租车首次进军加拿大市场,将在多伦多启动自动驾驶车辆路测。本文分析Waymo国际化扩张的战略意义、多伦多测试环境的挑战以及自动驾驶行业全球化趋势。
Waymo自动驾驶出租车即将驶入多伦多
Waymo宣布即将进入加拿大多伦多,这是其首次将自动驾驶出租车业务拓展至美国以外市场。本文分析Waymo选择多伦多的原因、面临的冬季气候挑战以及对北美自动驾驶竞争格局的影响。

GeoState:解耦视角的3D世界建模几何状态学习
GeoState提出视角解耦的几何表示方法,将场景状态演化与相机观测分离,在Waymo上超越现有3D世界模型,并零样本泛化至KITTI和nuScenes。

沃尔沃加码英伟达:自动驾驶合作升级,从纯电扩展至全系车型
沃尔沃宣布扩大与英伟达近十年的合作,将其自动驾驶系统算力升级,覆盖范围从纯电动车型延伸至更多动力形式。本文分析这一合作升级背后的技术逻辑、行业趋势与市场竞争考量。
VITAL:让视觉运动直接驱动驾驶决策
VITAL提出以视觉运动为动作预测主目标,通过运动脚手架加残差编码的双分支设计,在NAVSIM基准上实现单步推理90.8 PDMS,推理速度提升3.29倍。

Waymo安全数据再创新高:严重伤害事故率比人类司机低20倍
Waymo最新安全数据显示,在2.7亿英里运营里程中,严重伤害事故率比人类驾驶员低20倍。从10倍到13倍再到20倍,自动驾驶安全优势持续扩大。
Laplace Intelligence用数字孪生测试自动驾驶
Laplace Intelligence基于英伟达Cosmos平台定制仿真系统,结合真实地图与实时交通数据,用AI自动生成稀有危险场景,为Isuzu、英伟达等客户测试自动驾驶系统。

NHTSA 调查特斯拉 Robotaxi 学区超速指控
NHTSA 正在评估针对特斯拉约1000辆 Robotaxi 在学校区域超速的指控。Waymo 此前也因学区场景收到类似监管问询,自动驾驶在儿童安全场景下的可靠性再受关注。

Uber携手Pony.ai 伦敦Robotaxi即将落地
Uber与Pony.ai合作在伦敦推出Robotaxi服务,已进入监管审批最后阶段。本文分析合作逻辑、伦敦复杂路况挑战、安全框架及尚未明确的关键问题。

从智驾无图到机器人:费莫一刘念邱的具身创业路
费莫一科技创始人刘念邱从元戎启行的智驾无图路线出发,解读具身智能创业逻辑:为何选择开放动态场景、Physical Agent为何是伙伴而非工具,以及智驾工程化经验如何迁移到机器人。

热成像-RGB融合:自监督车辙检测攻克雪地自动驾驶难题
一项最新研究提出低成本自监督车辙检测方案,通过RGB与长波红外热成像融合,并利用GNSS轨迹自动生成训练标签,解决雪地白化环境下的自动驾驶可行驶区域检测难题,并开放ThermalTrack数据集。

雪越大检测越准?LiDAR感知中的天气混淆因素解析
一项基于WADS-3D与CADC数据集的研究发现,LiDAR检测精度竟随降雪强度增加而提升。本文解析其背后的几何增强假说、混淆元因素,以及对自动驾驶感知系统评估方法的深刻启示。

自动驾驶路径规划需引入"社会意识",才能与人类司机共存
一项基于多智能体强化学习的研究提出,为自动驾驶车辆的路径规划引入"边际成本"社会组件,可在真实路网中同时降低人类司机和自动驾驶的通行时间,实现系统性能三赢,为自动驾驶与人类司机共存提供新思路。
自动驾驶卡车迎来政策松绑:行业迎关键转折点
自动驾驶卡车行业迎来监管政策松动的关键信号。本文解析政策障碍清除对自动驾驶货运商业化的影响,以及AI在长途运输场景中的核心作用与仍待解决的挑战。

Jetson AGX上优化SegFormer-B2:提升FPS与越野语义分割可靠性
基于Jetson AGX与ZED 2i的越野自主导航系统,如何优化SegFormer-B2提升FPS并减少危险的假可通行误判?本文解析RGB-Depth融合、INT8量化、知识蒸馏与训练策略等实用方案。

域偏移下的行人检测:可信度控制的XAI可解释性审计
一项arXiv研究针对自动驾驶行人检测模型,提出可信度控制的XAI可解释性审计方法。研究发现D-RISE等解释的忠实度与检测强度强耦合(相关系数0.70-0.82),且在域偏移下仍具域依赖性,揭示安全攸关感知需要更稳健的解释评估范式。