#3D重建
共 8 篇相关文章
·4 分钟
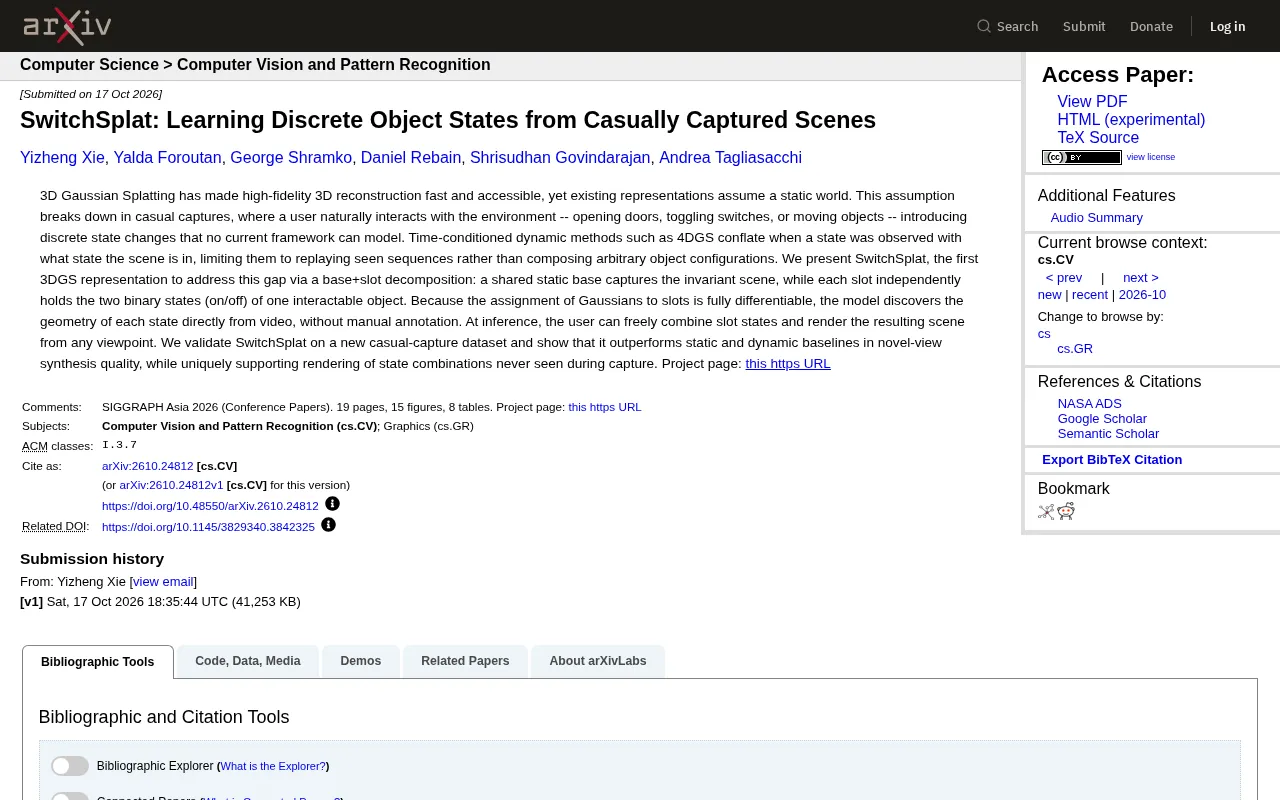
SwitchSplat:从随手拍视频中学习物体离散状态,3DGS终于能"开关"了
SwitchSplat提出基座+槽位分解的3DGS表示,从随手拍摄视频中学习物体离散状态(开/关),支持推理时自由组合状态并渲染新视角,优于静态与动态基线。
阅读全文 →

·5 分钟
PPMem:用平面基元为视频世界模型构建持久3D记忆
PPMem 提出用平面基元作为视频世界模型的持久3D记忆,每个基元仅7个参数,约5MB表达完整场景,比点云紧凑三个数量级,在 DL3DV 与 RealEstate10K 上实现数百帧跨视角一致的视频生成。
阅读全文 →

·5 分钟
SplatQ:用二次优化重塑3D高斯泼溅剪枝新范式
SplatQ提出一种交互感知的3D高斯泼溅剪枝算法,通过空间分块、预算平滑和QUBO二次优化,用模拟退火或相干伊辛机联合选择高斯,在重建质量、空间均衡与渲染速度上超越现有方法。
阅读全文 →
·5 分钟
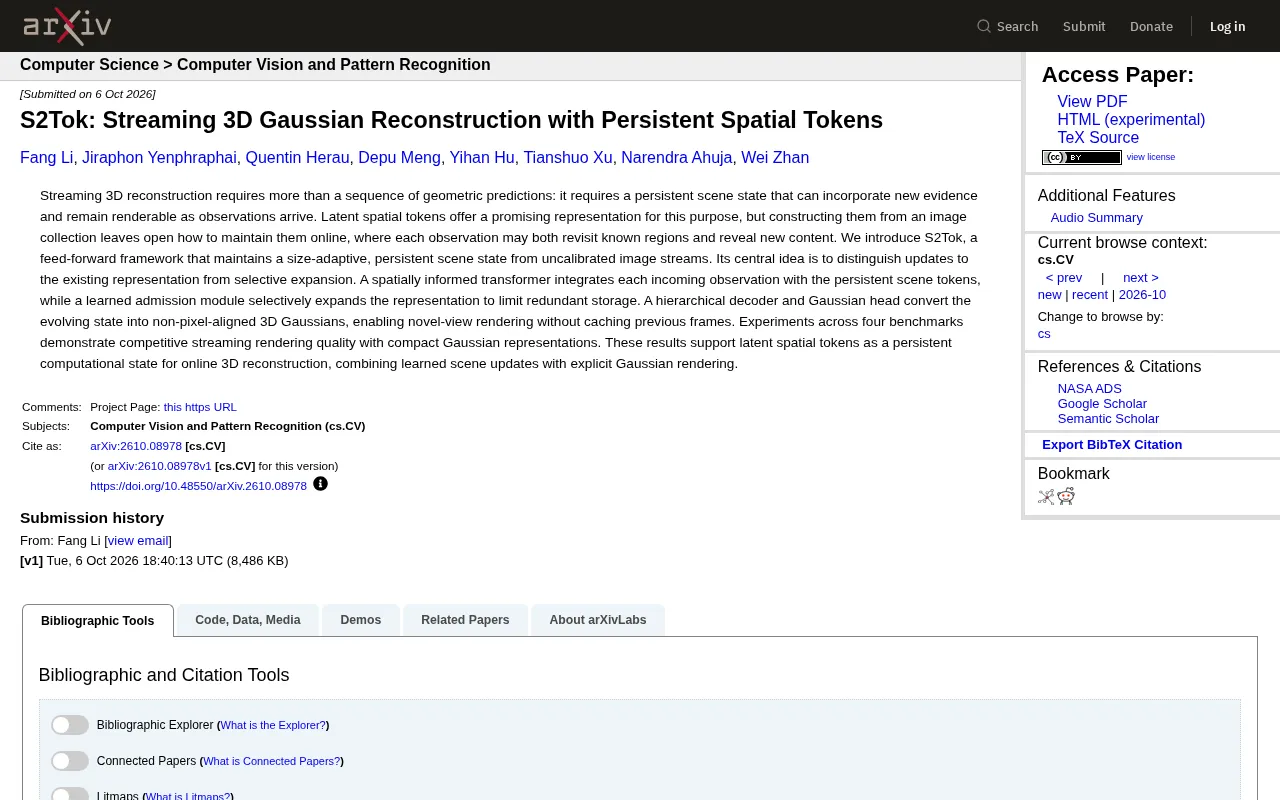
S2Tok:用持久空间Token实现流式3D高斯重建
S2Tok是一个前馈框架,从未标定图像流中维护持久的3D场景状态,通过空间感知Transformer和学习式准入模块实现流式3D高斯重建,在四个基准上展现紧凑且高质量的在线渲染能力。
阅读全文 →

·5 分钟
单目深度估计实战:75万张图训练的自研模型如何实现手机3D重建
一位Reddit开发者用75万张图像训练45小时,仅凭手机单目摄像头实现深度估计与3D重建,无需LiDAR或深度传感器。本文解析单目深度估计的技术原理、实现链路及其应用价值。
阅读全文 →

·5 分钟
SCION:用可复用神经基元重构3D场景表示
普林斯顿团队提出SCION,用可复用神经基元词汇表与实例化机制替代独立高斯体,实现1.2MB级别的紧凑3D场景表示,率失真优于现有高斯压缩方法,并支持免重训练的实例级场景编辑与动画。
阅读全文 →