#具身智能
共 52 篇相关文章
VSArena 1.0发布:具身AI的开放浏览器基准测试来了
VSArena 1.0发布,这是面向具身AI和VLA策略的开放浏览器基准测试。物理仿真运行于浏览器Rapier引擎,策略通过WebSocket接入,ELO榜单经Ed25519签名验证防作弊,约10分钟即可提交参与。
Hello Robot将携Stretch 4机器人亮相TechCrunch Disrupt 2026
Hello Robot CEO Aaron Edsinger将在TechCrunch Disrupt 2026的Real World AI Stage现场演示Stretch 4移动操作机器人。了解这款具身智能机器人的看点及大会参会优惠信息。
机器人为何还没迎来"ChatGPT时刻"?英伟达专家将揭晓答案
英伟达专家Les Karpas将在TechCrunch Disrupt 2026解读机器人为何还未迎来自己的"ChatGPT时刻"。本文分析具身智能的数据瓶颈、硬件挑战与英伟达的行业布局。
Claude与GPT操控机械臂绘画对决:谁更胜一筹?
一位开发者让Claude Fable 5.1与GPT 6 Astra分别操控同一台SO-101机械臂完成单色填充绘画任务,对比两款大模型在具身智能与动作控制上的表现。本文解析实验设计、评测维度及其对AI具身能力评估的启示。
家用AI机器人还有多远?技术瓶颈与落地时间线
家用AI机器人何时进入普通家庭?本文分析家用机器人的核心技术瓶颈、不同的落地时间线预测,以及从专用设备到通用助手的现实演进路径。

持续学习的两难:具身智能体如何审计更新准入
arXiv新论文提出具身智能体持续学习中的更新准入审计协议,指出基于区间的置信门会阻碍有益更新,配对二项检验可将接受率从0提升至31.6%,并揭示无条件回放在闭环中反而更优的反直觉发现。

Mecka AI估值逼近5亿美元:机器人训练数据成新战场
机器人训练数据初创公司 Mecka AI 正推进由红杉资本领投的融资,估值逼近 5 亿美元。这家两岁公司在 A 轮后数月再融资,折射出具身智能对高质量机器人数据的迫切需求与资本追逐。
 科技前沿
OpenAI Codex进军本地环境,arXiv开启AI论文连坐制
OpenAI联手戴尔将Codex部署到企业本地环境,arXiv对AI水论文实施署名连坐封禁一年,LeCun公开炮轰Hinton,具身智能赛道华为系人才成核心推力,Anthropic战略收购开发工具公司。
 产品体验
当AI拥有虚拟身体:Lumen具身AI交互实验深度解析
深度解析B站Lumen(流明)项目如何赋予AI虚拟身体,实现环境感知、协作解谜与情感交互。从对话式AI到具身AI的维度跃迁,探索AI虚拟伙伴的技术挑战与未来方向。
 产品体验
与机器人同住是什么体验?科技记者Joanna Stern的真实记录
《华尔街日报》科技记者Joanna Stern亲身与机器人共同生活,揭示家用机器人进入日常的真实体验、具身智能的现状与挑战,以及人机共居对生活方式的深层影响。
 前沿研究
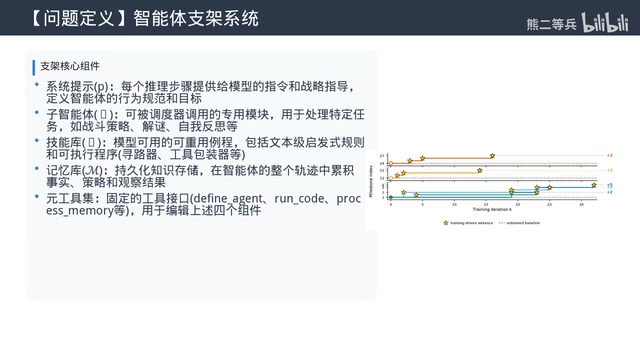
Continual Harness:AI自动构建脚手架通关宝可梦RPG
普林斯顿与谷歌DeepMind联合提出Continual Harness框架,让大模型Agent无需重置环境即可自动构建和优化脚手架,成功通关宝可梦蓝、黄、水晶等多款RPG,成本降低40%,效率逼近人工设计的专家系统。
 科技前沿
NemoClaw路线图解读:开源协作与真实世界机器人落地
深度解读NVIDIA NemoClaw扩展路线图,涵盖与OpenClaw开源协作、sim-to-real仿真迁移、灵巧操控技术突破及商业化落地路径,全面分析具身智能领域最新竞争格局与发展前景。